
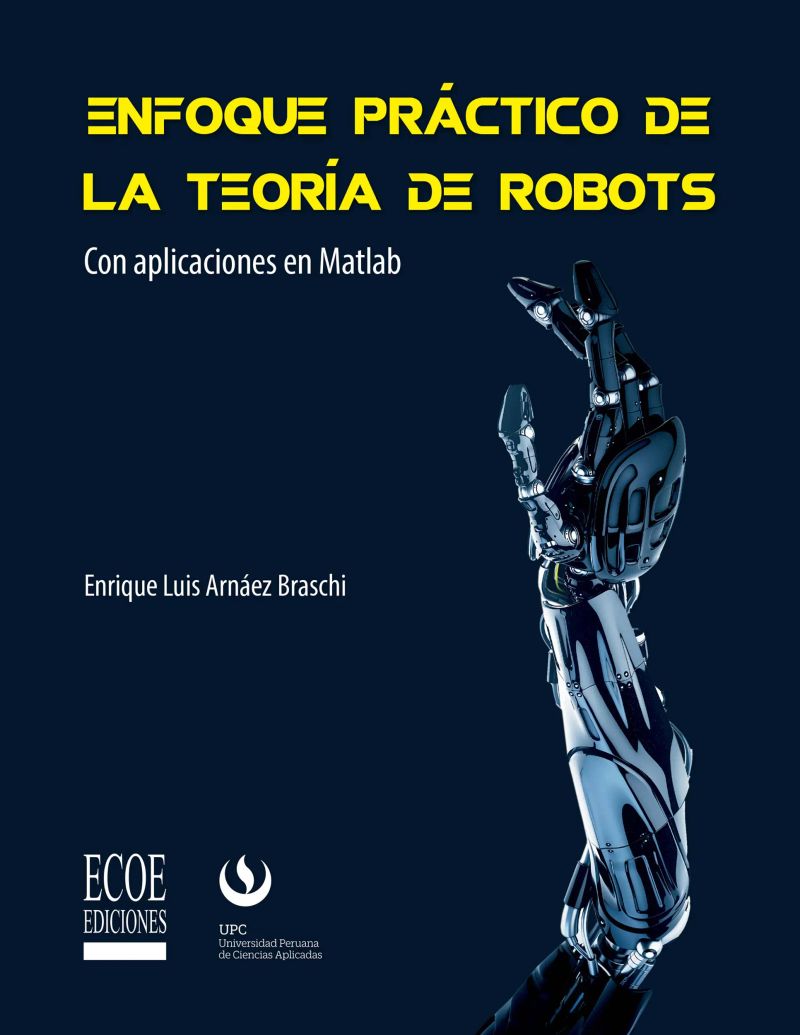
Enfoque práctico de la teoría de robots
By Enrique Arnáez


Length6h 47m
About this audiobook
La ingeniería de control es una rama de la ingeniería que estudia el control de maquinarias y procesos industriales conocidos como sistemas sin la necesidad de intervención humana; esta rama permite que sistemas como marcapasos, misiles guiados y aeronaves puedan ser controlados por el hombre. La teoría del control moderno emplea un amplio número de ciencias y herramientas álgebra lineal, teoría de vectores y matrices, cálculo diferencial, programación, análisis numérico, entre otras que puedan mejorar el desempeño de los sistemas a manejar.
Enfoque práctico de control moderno reúne estudios, trabajos e investigaciones del autor en una estructura y lenguaje sencillos. A lo largo de 10 capítulos el autor abarca los conceptos fundamentales de control en la teoría clásica, la teoría de espacio de estados, y los conceptos de controlabilidad y observabilidad, que son finalmente aplicados en el desarrollo de controladores y observadores de estado. Los capítulos finales introducen una serie de teorías complementarias que permiten mejorar el comportamiento de los sistemas de control de estados
Audiobook details
GenreTechnology
Length6 hrs 47 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateFeb 1, 2016
LanguageSpanish
Table of contents
1Enfoque práctico de la teoría de robots Con aplicaciones en Matlab
8K
2EnfoquE práctico dE la tEoría dE robots
9mgac 0
3Arnáez Braschi, Enrique Luis
10Propiedad 5
4I. Título II. Serie
11Solución:
5© Ecoe Ediciones Ltda.
12trayp.m
Show all chaptersShow less
6Contenido
13Variables
7A
14diff( B )
More from Enrique Arnáez
You may also like
Diseño lógico. Fundamentos en electrónica digitalHéctor Arturo Flórez Fernández4h 41m$5 · $0.00
Enfoque práctico del control modernoEnrique Arnáez12h$25 · $0.00
Lo cero punto cero (0.0)Rocío Gómez Zúñiga, Julián González Mina17h 25m$21 · $0.00

Desarrollo de una red de internet de las cosas para la comunicación de un robot modularLuis Fernando Pedraza Martínez, Henry Alberto Hernández Martínez, Ernesto Cadena Muñoz2h 15m$5 · $0.00
Lenguajes formales y teoría de autómatasJuan Giró, Juan Vázquez, Brenda Meloni, Leticia Constable16h 51m$20 · $0.00
Industria y logística 4.0LUIS ANIBAL MORA6h 9m$14 · $0.00
Monitoreo, control y adquisición de datos con arduino y visual basic.netRubén Oliva Ramos7h 56m$18 · $0.00
Narrativas tributarias 4Eleonora Lozano Rodríguez15h 7m$16 · $0.00
Percepción visual aplicada a la robóticaMario Chacón, Rafael Sandoval-Rodríguez12h 5m$18 · $0.00
Introducción a la lingüística computacionalRuth Rubio, Julio Bernal5h 28m$6 · $0.00
Lógica jurídicaUlrich Klug14h 10m4.4 (28)$21
Gestión y control moderno de inventariosLUIS ANIBAL MORA6h 14m4.6 (12)$16 · $0.00
Amar a las máquinasJavier Blanco, Diego Parente, Pablo Rodríguez, Andrés Vaccari16h 40m$7 · $0.00
Robótica y domótica básica con ArduinoPedro Porcuna López8h 25m4.4 (10)$14 · $0.00
Estrategias avanzadas para la gestión de la producciónOscar Mauricio Gelves Alarcón, Nataly Lorena Guarín Cortés5h 11m$9 · $0.00
Inteligencia artificial – IAVarios autores4h 54m4.0 (16)$14 · $0.00

Pequeños robots en bandadaFredy Hernán Martínez Sarmiento2h 40m$10 · $0.00

Pensamiento tecnológico a través de la robótica educativa en educación básicaMary Luz Ortiz Ortiz, Eduar Rodolfo Becerra Martínez, Javier David Paredes Daza, Jecika Ibedt Agudelo Rodríguez, Iván Darío Mejía Ortega, Yeraldin Briceño Pinzón, Myriam Cecilia Leguizamón González, Karen Yulieth Varón Corredor, Mayerly Caterine Gutiérrez Maldonado, Adriana Sandoval Espitia, Diego Gerardo Rojas Rojas, Carlos Alberto Merchán Basabe, Julián Darío Torres Sánchez43m$6 · $0.00

Nuevos escenarios de la comunicaciónMarco López Paredes8h 58m$7 · $0.00

RobotsPhil Husbands6h 37m3.8 (24)$7 · $0.00