
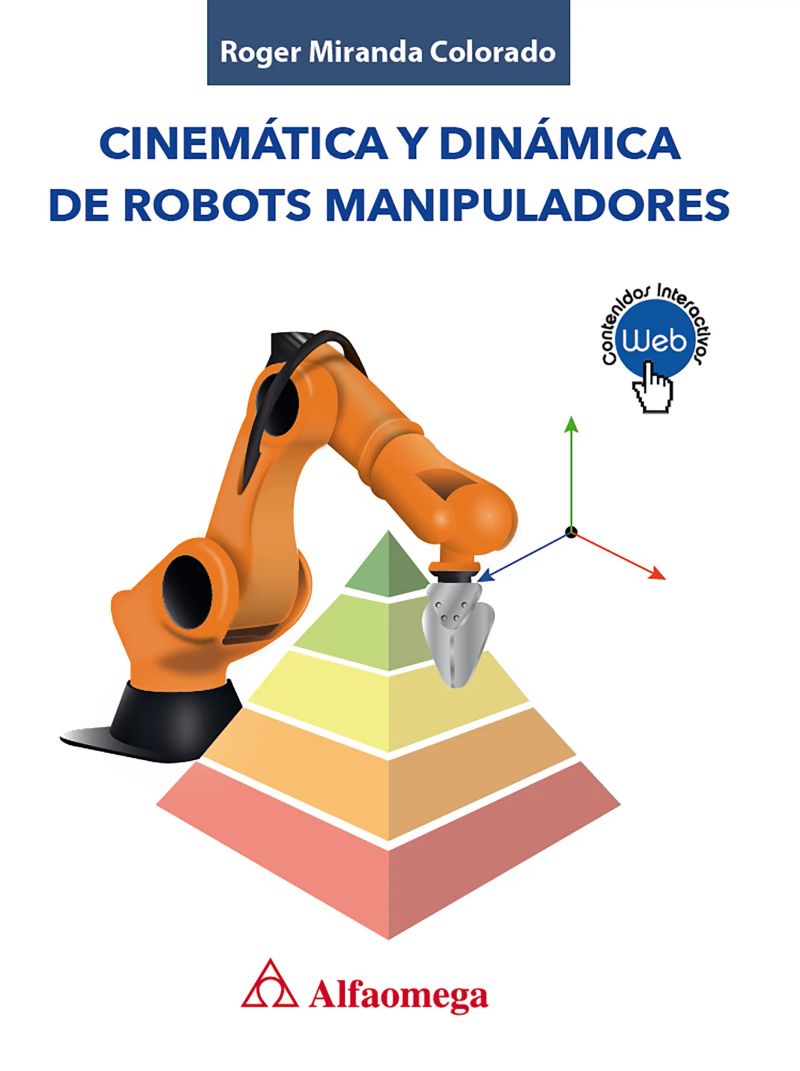
Cinemática y dinámica de robots manipuladores
By Roger Miranda Colorado


Length16h 52m
About this audiobook
Esta obra, dividida en cinco capítulos, está dirigida especialmente a los estudiantes de Mecatrónica, Electrónica y Sistemas computacionales que deseen adentrarse en el tema del modelado dinámico de sistemas, incluyendo los robots manipuladores, y desarrolla cinco temas principales: el uso de sistemas de referencia para describir un cuerpo en el espacio, las matrices de rotación y de transformación homogénea, la cinemática directa empleando la convención de Denavit-Hartenberg, el Jacobiano de un robot manipulador, el tensor de inercia y las ecuaciones de Newton-Euler y Euler-Lagrange.
Audiobook details
GenreTechnology
Length16 hrs 52 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateOct 20, 2016
LanguageSpanish
Table of contents
1Datos catalográficos
2Tels.: (57-1) 746 0102 / 210 0415 E-mail: cliente@alfaomgea.com.co
3Acerca del autor
4Agradecimientos
5Mensaje del Editor
Show all chaptersShow less
6Capítulo 1 Antecedentes de la robótica 1.1.
7Capítulo 2 Operadores cinemáticos 2.1.
8Capítulo 3 Cinemática directa 3.1.
94.2. Matrices Antisimétricas
104.5.4. Velocidad angular total
11Problemas Propuestos
12Capítulo 1 Antecedentes de la robótica
131.6 Ejercicios
14de comprender para comenzar con su estudio.
15Figura 1.2 Diagrama de bloques de un sistema rob´otico.
161.5 Resumen
171.6 Ejercicios
18Al completar esta unidad el lector será capaz de:
192.1 Introducción
202.2 Conceptos cinemáticos básicos
212.3 Matrices de rotación
221 representa la orientación del eje x del sistema de referencia
231 representa la orientación del eje y del sistema de referencia
24(cid:21) − cos(θ + 90) y0k cosθ 1 se puede expresar como:
25R1
261 { se obtuvo al rotar el sistema }
27, se tiene:
28y el sistema de referencia
29la matriz de rotación Rz, π
30Rz,θ =
31RA
322.3.2 Transformaciones de similaridad
331AC
34T
352.3.3 Composición de rotaciones
36R0
372 y R2
38Rn n
392.3 Matrices de rotación
401 Rz0,φRy0,θ
412.4 Parametrización de matrices de rotación
42R = [I
430 z y
44S (v) = ˆSv =
45RA
462.4.4 Cuaterniones
472.4 Parametrización de matrices de rotación
482 k
491 por definición es un cuaternión
502 k
You may also like
MecatrónicaWilliam Bolton34h 25m4.3 (633)$26 · $0.00
MecatrónicaWilliam Bolton32h 44m4.3 (603)$22 · $0.00

Neumática y ElectroneumáticaPablo Montalvo4h 11m$63 · $0.00
Fundamentos de robóticaJosé Luis Sánchez Jiménez6h 8m$13 · $0.00
RobóticaFernando Reyes21h 22m4.1 (20)$23 · $0.00
CompetitividadRafael Enrique Fonseca15h 52m$16 · $0.00
Adobe Flash CS5Francisco Pascual Gonzalez6h 51m$8 · $0.00
Robótica y domótica básica con ArduinoPedro Porcuna López8h 25m4.4 (10)$14 · $0.00
Automatización electroneumáticaJuan Camilo Vásquez Cortés6h 35m$9 · $0.00
Análisis De Mecanismos: Cinemática Y DinámicaAmelia Nápoles Alberro6h 59m$18 · $0.00
Arduino. Curso completo. 2ª ediciónDANIEL SCHMIDT9h 50m4.6 (10)$22 · $0.00
MecatrónicaFernando Reyes Cortés, Jaime Cid, Emilio Vargas23h 40m4.4 (114)$23 · $0.00

Introducción Al Psoc5LpJulián Camargo, César Perdomo Charry6h 7m$5 · $0.00
Prácticas de AutomatizaciónSaturnino Soria Tello5h 18m4.4 (11)$10 · $0.00
Robótica aplicada con LabVIEW y LEGOPedro Ponce8h 20m$16 · $0.00
Teoría de control para informáticosRubén J. Fusario, Patricia S. Crotti, Andrés P. M. Bursztyn, Omar O. Civale13h 52m$17 · $0.00
Robótica, biónica y domóticaSTARLEAN2h 47m$12 · $0.00
Programación imperativa con lenguaje COmar Iván Trejos Buriticá7h 23m$3 · $0.00
Máquinas EléctricasPedro Ponce27h 39m4.6 (10)$27 · $0.00
Robótica y responsabilidad civil: reflexiones en torno al fundamento del deber de repararDaniel Horacio Coral Díaz, María Alejandra Díaz Trujillo, Álvaro Enrique Macías Rodríguez7h 57m$5 · $0.00