
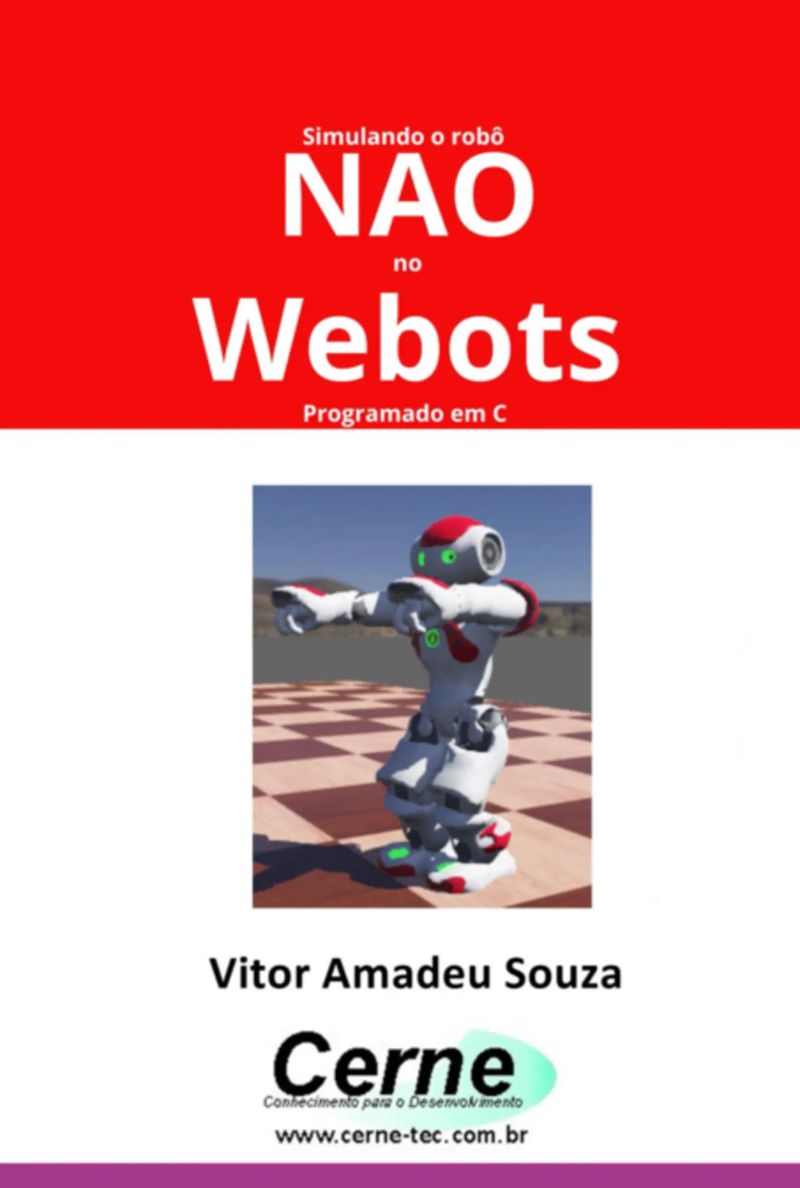
Simulando O Robô Nao No Webots Programado Em C
De Vitor Amadeu Souza


Duração46m
Sobre este audiolivro
Neste livro, abordaremos a programação do robô NAO utilizando o ambiente de simulação Webots, com foco na implementação e controle através da linguagem C. O NAO, desenvolvido pela SoftBank Robotics, é um robô humanoide avançado, amplamente utilizado em pesquisas, educação e aplicações industriais devido à sua versatilidade e capacidade de operar em uma variedade de cenários complexos. O Webots é um simulador robusto e amplamente utilizado no campo da robótica, oferecendo um ambiente de simulação tridimensional que permite a modelagem e o teste de sistemas robóticos de forma eficaz. O Capítulo II mergulhará no uso do Webots para programar e simular o NAO. Iniciaremos com uma visão geral do robô NAO, destacando suas características e capacidades, como a habilidade de realizar movimentos complexos, interagir com humanos e sua integração com sensores. Em seguida, exploraremos o ambiente de simulação Webots, incluindo a criação de projetos e a adição do NAO à simulação.
Detalhes do audiolivro
GêneroTechnology
Duração46 min
Narrado porOuça com mais de 1.000 vozes
FormatoeBook com áudio
Data de publicação9 de set. de 2024
IdiomaPortuguês
Sumário
1Vitor Amadeu Souza
2Cerne Tecnologia
3Capítulo II – Programação e Simulação no Webots
4Capítulo I Metodologia de desenvolvimento
525 graus de liberdade que permitem movimentos fluídos e precisos.
Mostrar todos os capítulosVer menos
6Desenvolvido pela Cyberbotics, o Webots permite a criação de
7(Robot).
8A partir deste ponto, poderemos modificar o controlador e ver o
9O código-fonte escrito em C é projetado para controlar os LEDs
10também habilita o teclado com base no intervalo de tempo definido
11Depois de habilitar os dispositivos, o código entra em um laço que
12Este código é um programa que controla um robô no Webots
13A variável global time_step armazena o intervalo de tempo
14Andando para o lado direito
15Este código em C é um programa para um robô simulado no
Calculando O Mdc Programado Em Visual C#Vitor Amadeu Souza30min$8 · $0.00
Rtos Para Medir Dinamômetro Programado No ArduinoVitor Amadeu Souza31min$7 · $0.00
Medindo O Valor De Pico De Um Voltímetro Programado Em Arduino No Stm8Vitor Amadeu Souza9min$6 · $0.00
Monitorando A Concentração De Co Com O Visual C#Vitor Amadeu Souza22min$10 · $0.00
Calculando A Segunda Lei De Newton Programado No LazarusVitor Amadeu Souza34min$7 · $0.00
Monitorando Um Amperímetro Trifásico Com O Pic E Vc#Vitor Amadeu Souza20min$21 · $0.00
Apresentando O Nome Oficial Da Lituânia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9min$6 · $0.00
Desenvolvendo Um Terminal De Consulta De Preços Com O Visual C# E SqlVitor Amadeu Souza44min$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte XxviiiVitor Amadeu Souza12min$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19min$6 · $0.00
Plotando Um Gráfico Para Medição De Corrente Com O Visual C#Vitor Amadeu Souza37min$10 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57min$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IVitor Amadeu Souza9min$6 · $0.00
Plotando Gráficos 2d-3d Programado No PythonVitor Amadeu Souza1h 5min$8 · $0.00
Antologia De Projetos No Visual C# Volume IiVitor Amadeu Souza5h 46min$26 · $0.00
Implementando Um Detector De Cor Rgb Com O Sensor Tcs3472 Via I2c No ArduinoVitor Amadeu Souza21min$8 · $0.00
Reproduzindo Música Clássica Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50min$10 · $0.00
Conectando O Módulo Ds18b20 Programado No ArduinoVitor Amadeu Souza12min$6 · $0.00
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza36min$7 · $0.00
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18min$6 · $0.00
Você também pode gostar
97 Notas Lidas E Separadas Dos LivrosKaicon Ricardo1h 35min$90 · $0.00
Implementação De Q-learning Em Uma Articulação Do Robô Nao No Simulador CoppeliasimVitor Amadeu Souza22min$7 · $0.00
Greve do Servidor Público - 4ª Ed - 2026Sérgio Pinto Martins3h 17min$12 · $0.00
Simulando O Robô Pioneer 3-at No Webots Programado Em CVitor Amadeu Souza45min$7 · $0.00

A Era DigitalVinicius Mendes Sampaio11min$9 · $0.00
Desvendando A Iso 9001Wellington Cícero Do Nascimento Soares3h$6 · $0.00
Perspectiva De Ensino Com As Novas Tecnologias EducacionaisDaniela Corte Parola De Marchi,eli De Marchi Junior ,leonardo Takamasa Otsuka,mateus Reynaldo De Toni Bariotto54min$16 · $0.00
Teoria e prática de relações públicasBianca Marder Dreyer4h 52min4.8 (16)$8 · $0.00
Implementação De Controle Pid Em Uma Articulação Do Robô Nao No Simulador CoppeliasimVitor Amadeu Souza24min$7 · $0.00
Matemática Com Robótica: Parque De DiversõesMarcos Roberto Da Silva38min$5 · $0.00
Calculando A Imagem De Uma Função De Semiesfera Programado Em Visual C#Vitor Amadeu Souza30min$7 · $0.00
Matemática Com Robótica: FazendinhaMarcos Roberto Da Silva38min$5 · $0.00

Tecnologia E Inovação Transformando O MundoCleuber S Lima1h 2min5.0 (1)$7 · $0.00

Mediação na Era DigitalDouglas Alexander Prado4h 48min$8 · $0.00

Revolução Tecnológica e as Novas Formas de TrabalhoCamila Carvalho Mendonça5h 17min$10 · $0.00
Plotando Uma Superfície De Revolução Esfera Programado Em PythonVitor Amadeu Souza53min$6 · $0.00
"marketing Digital 2.0: Táticas Avançadas Para Empreendedores"Marcelo Francisco Do Amaral1h 25min$7 · $0.00
O VirtualismoProf. Dr. Andrei Rissuto1h 17min$5 · $0.00
Marketing Experiencial: Como converter leads em defensores de marca usando experiências de marca ao vivo integradas ao marketing digitalShirra Smilansky12h 23min4.8 (29)$10

Do Binário ao GlobalCarlos de Souza Lima1h 47min$11 · $0.00