
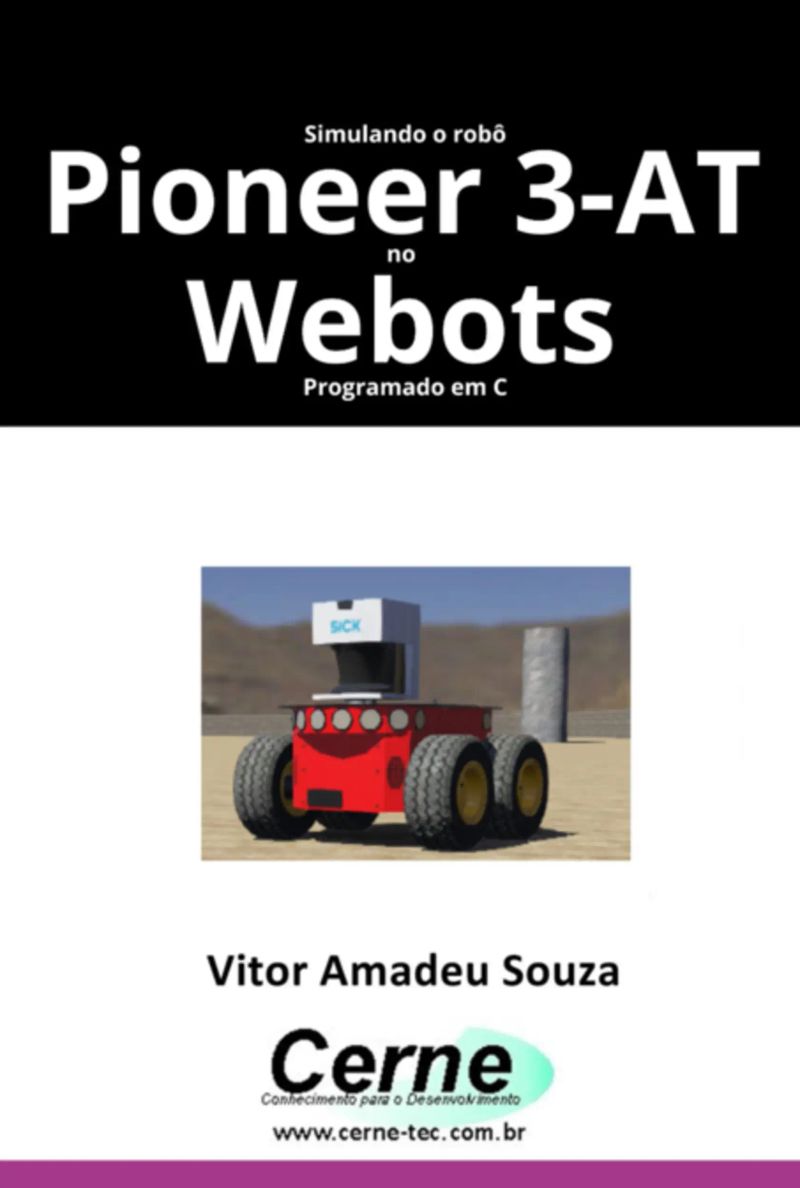
Simulando O Robô Pioneer 3-at No Webots Programado Em C
De Vitor Amadeu Souza

Duração44m
Sobre este audiolivro
Neste livro, abordaremos a metodologia de desenvolvimento e a programação do robô Pioneer 3-AT utilizando o ambiente de simulação Webots, com foco na implementação e controle através da linguagem C. O Pioneer 3-AT é um robô móvel amplamente utilizado em pesquisas e aplicações de robótica, conhecido por sua versatilidade e capacidade de operar em uma variedade de cenários. O Webots é um simulador robusto e amplamente utilizado no campo da robótica, oferecendo um ambiente de simulação tridimensional que permite a modelagem e o teste de sistemas robóticos de forma eficaz. O Capítulo II mergulhará no uso do Webots para programar e simular o Pioneer 3-AT. Iniciaremos com uma visão geral do robô Pioneer 3-AT, destacando suas características e capacidades. Em seguida, exploraremos o ambiente de simulação Webots, incluindo a criação de projetos e a adição do Pioneer 3-AT à simulação. Avançaremos para a implementação de funcionalidades básicas, como mover o robô para frente e para trás, girar em círculos no sentido horário e anti-horário, e ajustar a velocidade dos motores. Também abordaremos a leitura dos sensores sonar do robô e a utilização dessas leituras para controlar o comportamento do robô. Por fim, discutiremos como fazer o robô navegar de forma autônoma pela arena, integrando todos os conceitos e técnicas aprendidos ao longo do livro.
Detalhes do audiolivro
GêneroTechnology
Duração44 min
Narrado porOuça com mais de 1.000 vozes
FormatoeBook com áudio
Data de publicação1 de set. de 2024
IdiomaPortuguês
Sumário
1Vitor Amadeu Souza
2Cerne Tecnologia
3Capítulo II – Programação e Simulação no Webots
4Capítulo I Metodologia de desenvolvimento
5Pioneer 3-AT, destacando suas características e capacidades. Em
Mostrar todos os capítulosVer menos
6Desenvolvido pela Cyberbotics, o Webots permite a criação de
7título desta obra em funcionamento.
8Pioneer3at (Robot).
9poderemos modificar o controlador e ver o funcionamento na arena
10A diferença principal entre este código e o anterior está na
11direita.
12Webots. Primeiramente, as bibliotecas necessárias são incluídas:
13No loop principal while, que continua enquanto a simulação
14O código apresentado é um exemplo de como controlar um
15O código então verifica duas condições com base nos valores
16wb_motor_set_velocity(front_left_wheel, 1); wb_motor_set_velocity(front_right_wheel,1); wb_motor_set_velocity(back_left_wheel, 1); wb_motor_set_velocity(back_right_wheel, 1);
Calculando O Mdc Programado Em Visual C#Vitor Amadeu Souza30min$8 · $0.00
Rtos Para Medir Dinamômetro Programado No ArduinoVitor Amadeu Souza31min$7 · $0.00
Medindo O Valor De Pico De Um Voltímetro Programado Em Arduino No Stm8Vitor Amadeu Souza9min$6 · $0.00
Monitorando A Concentração De Co Com O Visual C#Vitor Amadeu Souza22min$10 · $0.00
Calculando A Segunda Lei De Newton Programado No LazarusVitor Amadeu Souza34min$7 · $0.00
Monitorando Um Amperímetro Trifásico Com O Pic E Vc#Vitor Amadeu Souza20min$21 · $0.00
Apresentando O Nome Oficial Da Lituânia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9min$6 · $0.00
Desenvolvendo Um Terminal De Consulta De Preços Com O Visual C# E SqlVitor Amadeu Souza44min$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte XxviiiVitor Amadeu Souza12min$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19min$6 · $0.00
Plotando Um Gráfico Para Medição De Corrente Com O Visual C#Vitor Amadeu Souza37min$10 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57min$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IVitor Amadeu Souza9min$6 · $0.00
Plotando Gráficos 2d-3d Programado No PythonVitor Amadeu Souza1h 5min$8 · $0.00
Antologia De Projetos No Visual C# Volume IiVitor Amadeu Souza5h 46min$26 · $0.00
Implementando Um Detector De Cor Rgb Com O Sensor Tcs3472 Via I2c No ArduinoVitor Amadeu Souza21min$8 · $0.00
Reproduzindo Música Clássica Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50min$10 · $0.00
Conectando O Módulo Ds18b20 Programado No ArduinoVitor Amadeu Souza12min$6 · $0.00
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza36min$7 · $0.00
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18min$6 · $0.00
Você também pode gostar

Tecnologia E Inovação Transformando O MundoCleuber S Lima1h 2min5.0 (1)$7 · $0.00
97 Notas Lidas E Separadas Dos LivrosKaicon Ricardo1h 35min$90 · $0.00

A Era DigitalVinicius Mendes Sampaio11min$9 · $0.00
Plotando Uma Superfície De Revolução Esfera Programado Em PythonVitor Amadeu Souza53min$6 · $0.00

Mediação na Era DigitalDouglas Alexander Prado4h 48min$8 · $0.00
"marketing Digital 2.0: Táticas Avançadas Para Empreendedores"Marcelo Francisco Do Amaral1h 25min$7 · $0.00

Do Binário ao GlobalCarlos de Souza Lima1h 47min$11 · $0.00

Tecnologias habilitadoras da Indústria 4.0 aplicadas para melhoria da segurança do trabalho na construção civilGilberto Gomes Soares Júnior2h 20min$13 · $0.00
O VirtualismoProf. Dr. Andrei Rissuto1h 17min$5 · $0.00

Educação Profissional TecnológicaLucileila Queiroz7h 15min$11 · $0.00
Olhando O FuturoAdriano Ferreira1h 19min$11 · $0.00

Redes Sociais Para NegóciosFabio Azzoni34min$9 · $0.00

Revolução Tecnológica e as Novas Formas de TrabalhoCamila Carvalho Mendonça5h 17min$10 · $0.00
Teoria e prática de relações públicasBianca Marder Dreyer4h 52min4.8 (16)$8 · $0.00
Princípios orientadores aplicados na avaliação de empresas de médio e grande porte de Sorocaba e a implementação do modelo de Indústria 4.0Richardson Kennedy Luz, Valquíria Miwa Hanai Yoshida2h 54min$12 · $0.00

Dominando As Redes 5g - Uma Imersão Cpmpleta Na Arquitetura Sa E NsaWagner Romano Bomfim2h 43min$14 · $0.00
Perspectiva De Ensino Com As Novas Tecnologias EducacionaisDaniela Corte Parola De Marchi,eli De Marchi Junior ,leonardo Takamasa Otsuka,mateus Reynaldo De Toni Bariotto54min$16 · $0.00
Desenvolvendo Um Datalogger Para Medir Odômetro Com ArduinoVitor Amadeu Souza41min$10 · $0.00
Implementação De Q-learning Em Uma Articulação Do Robô Nao No Simulador CoppeliasimVitor Amadeu Souza22min$7 · $0.00

O Surgimento de Navios AutônomosVitor Ribeiro Fernandes7h 20min$14 · $0.00