
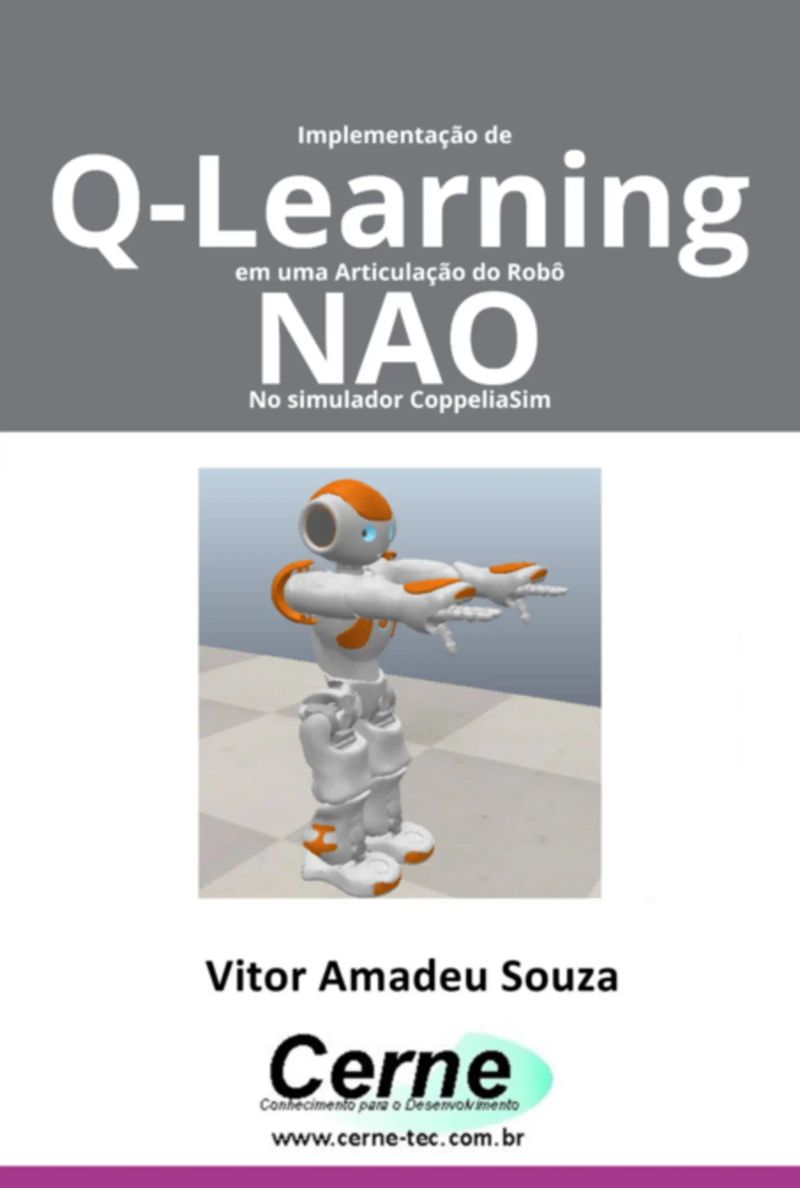
Implementação De Q-learning Em Uma Articulação Do Robô Nao No Simulador Coppeliasim
De Vitor Amadeu Souza


Duração22m
Sobre este audiolivro
Esta obra explora os fundamentos e o desenvolvimento de sistemas de controle aplicados à robótica, com foco na aprendizagem por reforço, especificamente no algoritmo Q-Learning, uma técnica amplamente utilizada para tomada de decisão em sistemas dinâmicos. Este livro busca oferecer uma abordagem prática e detalhada para implementar o Q-Learning em uma articulação do robô humanoide NAO, utilizando o ambiente de simulação CoppeliaSim. Assim, o objetivo do livro é proporcionar uma compreensão prática e aplicada do Q-Learning e suas implementações na robótica, oferecendo um estudo de caso completo com o robô NAO no CoppeliaSim, permitindo que o leitor desenvolva um entendimento aprofundado tanto da teoria quanto da prática envolvidas na aplicação de aprendizado por reforço em sistemas robóticos.
Detalhes do audiolivro
GêneroTechnology
Duração22 min
Narrado porOuça com mais de 1.000 vozes
FormatoeBook com áudio
Data de publicação6 de nov. de 2024
IdiomaPortuguês
Sumário
1Vitor Amadeu Souza
2Cerne Tecnologia
3Capítulo I – Metodologia de desenvolvimento.................................6
425 graus de liberdade que permitem movimentos fluídos e precisos.
5Ao iniciar o CoppeliaSim, a tela a seguir será apresentada.
Mostrar todos os capítulosVer menos
6A política epsilon-greedy desempenha um papel fundamental
7print("Conectado. Configurando simulação...") self.client.setStepping(True)
8suas posições.
Calculando O Mdc Programado Em Visual C#Vitor Amadeu Souza30min$8 · $0.00
Rtos Para Medir Dinamômetro Programado No ArduinoVitor Amadeu Souza31min$7 · $0.00
Medindo O Valor De Pico De Um Voltímetro Programado Em Arduino No Stm8Vitor Amadeu Souza9min$6 · $0.00
Monitorando A Concentração De Co Com O Visual C#Vitor Amadeu Souza22min$10 · $0.00
Calculando A Segunda Lei De Newton Programado No LazarusVitor Amadeu Souza34min$7 · $0.00
Monitorando Um Amperímetro Trifásico Com O Pic E Vc#Vitor Amadeu Souza20min$21 · $0.00
Apresentando O Nome Oficial Da Lituânia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9min$6 · $0.00
Desenvolvendo Um Terminal De Consulta De Preços Com O Visual C# E SqlVitor Amadeu Souza44min$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte XxviiiVitor Amadeu Souza12min$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19min$6 · $0.00
Plotando Um Gráfico Para Medição De Corrente Com O Visual C#Vitor Amadeu Souza37min$10 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57min$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IVitor Amadeu Souza9min$6 · $0.00
Plotando Gráficos 2d-3d Programado No PythonVitor Amadeu Souza1h 5min$8 · $0.00
Antologia De Projetos No Visual C# Volume IiVitor Amadeu Souza5h 46min$26 · $0.00
Implementando Um Detector De Cor Rgb Com O Sensor Tcs3472 Via I2c No ArduinoVitor Amadeu Souza21min$8 · $0.00
Reproduzindo Música Clássica Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50min$10 · $0.00
Conectando O Módulo Ds18b20 Programado No ArduinoVitor Amadeu Souza12min$6 · $0.00
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza36min$7 · $0.00
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18min$6 · $0.00
Você também pode gostar
97 Notas Lidas E Separadas Dos LivrosKaicon Ricardo1h 35min$90 · $0.00

A Era DigitalVinicius Mendes Sampaio11min$9 · $0.00
Simulando O Robô Pioneer 3-at No Webots Programado Em CVitor Amadeu Souza45min$7 · $0.00
Comunicação Com Módulo De Rf Nrf24l01 Para Medição De Célula De Carga Programado No ArduinoVitor Amadeu Souza24min$7 · $0.00

Do Binário ao GlobalCarlos de Souza Lima1h 47min$11 · $0.00
Teoria e prática de relações públicasBianca Marder Dreyer4h 52min4.8 (16)$8 · $0.00
Plotando Uma Superfície De Revolução Esfera Programado Em PythonVitor Amadeu Souza53min$6 · $0.00
Perspectiva De Ensino Com As Novas Tecnologias EducacionaisDaniela Corte Parola De Marchi,eli De Marchi Junior ,leonardo Takamasa Otsuka,mateus Reynaldo De Toni Bariotto54min$16 · $0.00
92 As Mema Notas De SempreKaicon Ricardo1h 14min$70 · $0.00

Mediação na Era DigitalDouglas Alexander Prado4h 48min$8 · $0.00

Revolução Tecnológica e as Novas Formas de TrabalhoCamila Carvalho Mendonça5h 17min$10 · $0.00
Greve do Servidor Público - 4ª Ed - 2026Sérgio Pinto Martins3h 17min$12 · $0.00

Tecnologia E Inovação Transformando O MundoCleuber S Lima1h 2min5.0 (1)$7 · $0.00
Princípios orientadores aplicados na avaliação de empresas de médio e grande porte de Sorocaba e a implementação do modelo de Indústria 4.0Richardson Kennedy Luz, Valquíria Miwa Hanai Yoshida2h 54min$12 · $0.00
"marketing Digital 2.0: Táticas Avançadas Para Empreendedores"Marcelo Francisco Do Amaral1h 25min$7 · $0.00
Matemática Com Robótica: Parque De DiversõesMarcos Roberto Da Silva38min$5 · $0.00
Olhando O FuturoAdriano Ferreira1h 19min$11 · $0.00
O VirtualismoProf. Dr. Andrei Rissuto1h 17min$5 · $0.00

Educação Profissional TecnológicaLucileila Queiroz7h 15min$11 · $0.00
78 Projeto Smart City E Outros InsightsKaicon Ricardo38min$5 · $0.00