
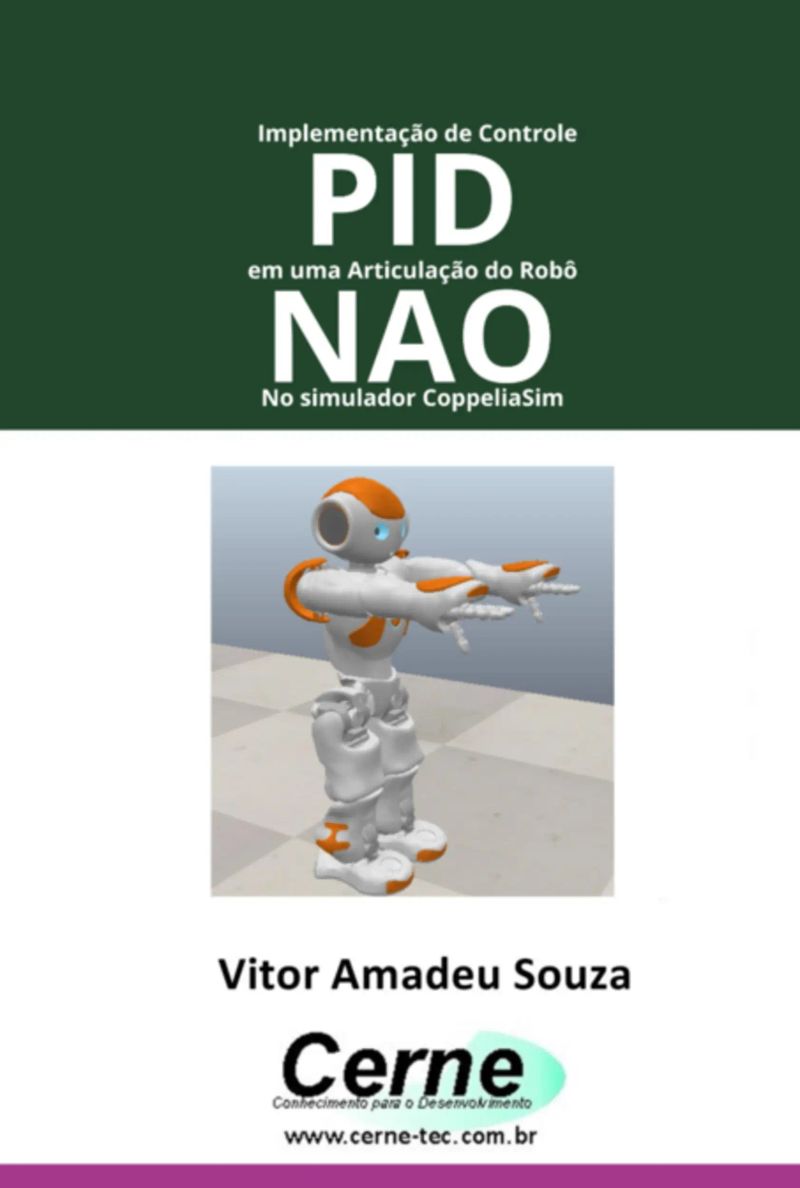
Implementação De Controle Pid Em Uma Articulação Do Robô Nao No Simulador Coppeliasim
De Vitor Amadeu Souza


Duração23m
Sobre este audiolivro
Esta obra explora os fundamentos e o desenvolvimento de sistemas de controle aplicados à robótica, com foco no controle PID, uma das técnicas de controle mais difundidas em sistemas dinâmicos. Este livro busca oferecer uma abordagem prática e detalhada para implementar o controle PID em um robô humanoide, o NAO, utilizando o ambiente de simulação CoppeliaSim. No segundo capítulo, que trata do Controle PID no CoppeliaSim, são apresentados os principais conceitos necessários para compreender e implementar o controle PID no contexto específico do robô NAO dentro desse simulador. Assim, o objetivo do livro é proporcionar uma compreensão prática e aplicada do controle PID e suas implementações na robótica, oferecendo um estudo de caso completo com o robô NAO no CoppeliaSim, permitindo que o leitor desenvolva um entendimento tanto da teoria quanto da prática envolvidas na aplicação de controle PID em sistemas robóticos.
Detalhes do audiolivro
GêneroTechnology
Duração23 min
Narrado porOuça com mais de 1.000 vozes
FormatoeBook com áudio
Data de publicação6 de nov. de 2024
IdiomaPortuguês
Sumário
1Vitor Amadeu Souza
2Cerne Tecnologia
3Capítulo I – Metodologia de desenvolvimento.................................6
4Capítulo II
525 graus de liberdade que permitem movimentos fluídos e precisos.
Mostrar todos os capítulosVer menos
6Ao iniciar o CoppeliaSim, a tela a seguir será apresentada.
7def run_continuous_movement(self): print("Iniciando simulação...") self.sim.startSimulation()
8except KeyboardInterrupt: print("Movimento interrompido pelo usuário.")
Calculando O Mdc Programado Em Visual C#Vitor Amadeu Souza30min$8 · $0.00
Rtos Para Medir Dinamômetro Programado No ArduinoVitor Amadeu Souza31min$7 · $0.00
Medindo O Valor De Pico De Um Voltímetro Programado Em Arduino No Stm8Vitor Amadeu Souza9min$6 · $0.00
Monitorando A Concentração De Co Com O Visual C#Vitor Amadeu Souza22min$10 · $0.00
Calculando A Segunda Lei De Newton Programado No LazarusVitor Amadeu Souza34min$7 · $0.00
Monitorando Um Amperímetro Trifásico Com O Pic E Vc#Vitor Amadeu Souza20min$21 · $0.00
Apresentando O Nome Oficial Da Lituânia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9min$6 · $0.00
Desenvolvendo Um Terminal De Consulta De Preços Com O Visual C# E SqlVitor Amadeu Souza44min$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte XxviiiVitor Amadeu Souza12min$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19min$6 · $0.00
Plotando Um Gráfico Para Medição De Corrente Com O Visual C#Vitor Amadeu Souza37min$10 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57min$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IVitor Amadeu Souza9min$6 · $0.00
Plotando Gráficos 2d-3d Programado No PythonVitor Amadeu Souza1h 5min$8 · $0.00
Antologia De Projetos No Visual C# Volume IiVitor Amadeu Souza5h 46min$26 · $0.00
Implementando Um Detector De Cor Rgb Com O Sensor Tcs3472 Via I2c No ArduinoVitor Amadeu Souza21min$8 · $0.00
Reproduzindo Música Clássica Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50min$10 · $0.00
Conectando O Módulo Ds18b20 Programado No ArduinoVitor Amadeu Souza12min$6 · $0.00
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza36min$7 · $0.00
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18min$6 · $0.00
Você também pode gostar
Simulando O Robô Nao No Webots Programado Em CVitor Amadeu Souza46min$7 · $0.00
Greve do Servidor Público - 4ª Ed - 2026Sérgio Pinto Martins3h 17min$12 · $0.00
Implementação De Q-learning Em Uma Articulação Do Robô Nao No Simulador CoppeliasimVitor Amadeu Souza22min$7 · $0.00
Calculando A Imagem De Uma Função De Semiesfera Programado Em Visual C#Vitor Amadeu Souza30min$7 · $0.00
Matemática Com Robótica Volume IiiMarcos Roberto Da Silva42min$7 · $0.00
Intervenção Pedagógica Com Robótica No Programa Federal Residência PedagógicaMatheus Pereira Da Silva; Marcos Roberto Da Silva; Gabriel Araújo Freitas; Dulcineia Freitas Garcia.32min$5 · $0.00
97 Notas Lidas E Separadas Dos LivrosKaicon Ricardo1h 35min$90 · $0.00
A Robótica Como Ferramenta De Ensino De MatemáticaGabriela Lacerda, Dulcinéia De Freitas Garcia, Gabriel Araújo Freitas, Marcos Roberto Da Silva38min$5 · $0.00
Matemática Com Robótica Volume IiMarcos Roberto Da Silva45min$7 · $0.00
Projeto Ambiente AssistidoKaicon Ricardo45min$5 · $0.00
Matemática Com Robótica: Parque De DiversõesMarcos Roberto Da Silva38min$5 · $0.00
Matemática Com Robótica Volume IMarcos Roberto Da Silva44min$7 · $0.00
Desenvolvendo Projetos De Supervisório Em Vc# Para Monitorar Sensores Com Gauge Angular Programado No ArduinoVitor Amadeu Souza4h 50min$47 · $0.00
Desenvolvendo Um Medidor De Glp Modbus Para Leitura No Elipse Com Interface Rs232 No ArduinoVitor Amadeu Souza40min$10 · $0.00
Calculando O Rendimento De Um Fundo De Investimento Cambial Programado Em Visual BasicVitor Amadeu Souza33min$6 · $0.00
Medindo Umidade E Temperatura Com O Sensor Ht221 Programado No ArduinoVitor Amadeu Souza20min$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte XxixVitor Amadeu Souza16min$7 · $0.00
Projetos Com Arm Programado Em C No Cubeide Com Base No Modelo Stm32f103c8 Parte VVitor Amadeu Souza19min$6 · $0.00
Antologia De Projetos No Visual Basic Volume ViVitor Amadeu Souza1h 45min$15 · $0.00
Direito, Estado e SociedadeRafael Alem Mello Ferreira11h 48min$14 · $0.00