
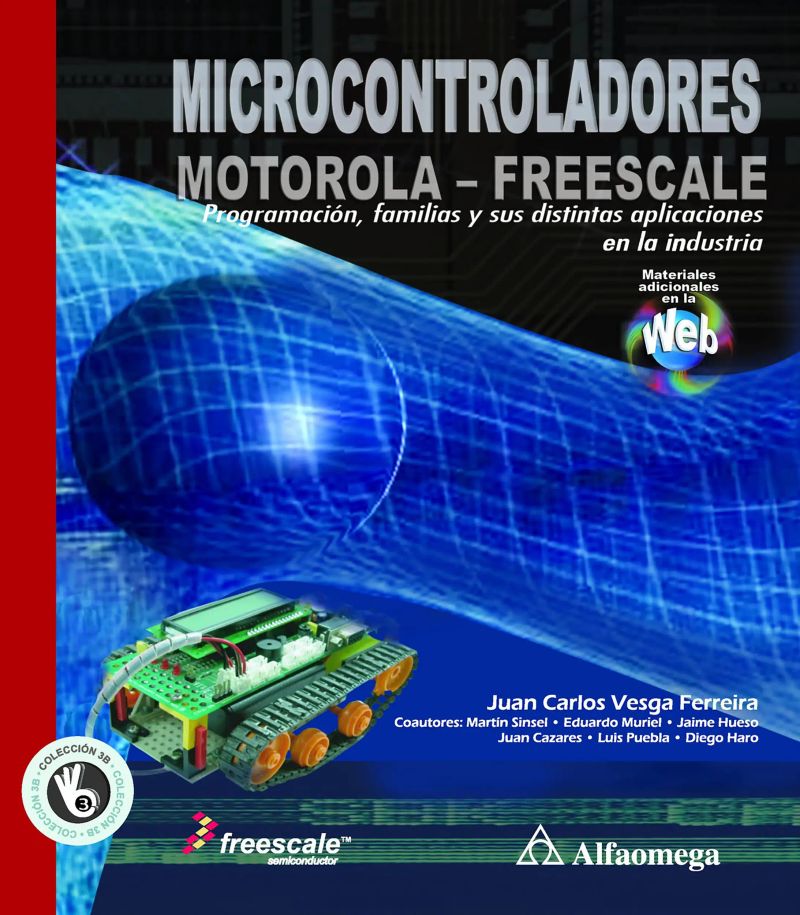
Microcontroladores motorolafreescale
By Juan Carlos Vesga

Length15h 52m
About this audiobook
UN MICROCONTROLADOR dispositivo electrónico integrado en un chip que incluye en su interior las tres unidades funcionales de un computador: CPU, memoria y unidades de E/S, es decir, se trata de un computador completo en un solo circuito integrado.
Aunque sus recursos son limitados en comparación con un PC normal, adicional a su dicha integración, su principal característica es su alto nivel de especialización. Dedicado a controlar una aplicación determinada; sus líneas de entrada/salida soportan la conexión de sensores y dispositivos de control que permiten efectuar el proceso deseado. Una vez programado y configurado el Microcontrolador, solamente sirve para controlar la tarea asignada.
Audiobook details
GenreTechnology
Length15 hrs 52 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateJun 30, 2008
LanguageSpanish
Table of contents
1MICROCONTROLADORES Motorola-Freescale
2Mensaje del editor ensaje del editor
3Web de apoyo eb de apoyo
4iNTRODUCCIÓN NTRODUCCIÓN
5JUAN CARLOS VESGA FERREIRA
Show all chaptersShow less
6INTRODUCCIÓN
71.2 RESEÑA HISTÓRICA
81.6 RELACIÓN ENTRE MICROCONTROLADOR Y DSP
9Líneas de E/S para comunicarse con el exterior.
101.7 CLASIFICACIÓN DE LOS MICROCONTROLADORES
114 bits 8 bits 16 bits 32 bits 64 bits
12microcontroladores CISC microcontroladores RISC microcontroladores SISC
131.8 ARQUITECTURA CERRADA O ABIERTA
141.9 TIPO DE MEMORIA DE PROGRAMA
151.10 PRESTACIONES Y RECURSOS ESPECIALES
16microcontrolador.
17Genérico
18Familias 68K/ColdFire: ColdFire MCF52XX, 68K M683XX, 68K M680X0.
19Familia de microcontroladores HC05
20Microcontroladores COLDFIRE de Freescale
21Tarjetas de evaluación o tarjetas demo
22FIGURA 1.10
23DEMO_S08QG8_Test.mcp.
244096 bytes
251536 bytes
26128 bytes de memoria RAM
2723 pines de entrada/salida para uso general (JL3).
287 interrupciones de teclado con resistencias de Pull-up
292 ICAP/OCAP/PWM
3015 pines de entrada/salida para uso general (JK3/JK1)
311 interrupción por teclado con resistencias de Pull-up
322 ICAP/OCAP/PWM
332.4 DISTRIBUCIÓN DE PINES DEL MICROCONTROLADOR
342.5 DESCRIPCIÓN DE PINES DEL JL3/JK3/JK1
350 V
363.2 REGISTROS DE USO GENERAL
37t: cantidad decimal
38I: MÁSCARA DE INTERRUPCIÓN
393.3 MODOS DE DIRECCIONAMIENTO
40Explicación
41TABLA 3.8
423.4 MEMORIA RAM
43C
44Nunca saltar
45Borrar
46Saltar a la dirección OPR
47DDRD3 DDRD2 DDRD1 DDRD0
48DW INICIO
49EJERCICIOS PROPUESTOS EJERCICIOS PROPUESTOS
505.2.1 MODOS DE OPERACIÓN
You may also like
MecatrónicaWilliam Bolton34h 25m4.3 (633)$26 · $0.00
Máquinas eléctricas y técnicas modernas de controlPedro Ponce, Javier Sampé16h 10m$12 · $0.00
Prácticas de AutomatizaciónSaturnino Soria Tello5h 18m4.4 (11)$10 · $0.00
Sistemas integrados con arduinoJosé Rafael Lajara, José Peligrí Sebastiá9h 28m4.5 (12)$15 · $0.00
Automatización electroneumáticaJuan Camilo Vásquez Cortés6h 35m$9 · $0.00
Arduino. Proyectos prácticosIván Lobo8h 21m$19 · $0.00

Desarrollo de una red de internet de las cosas para la comunicación de un robot modularLuis Fernando Pedraza Martínez, Henry Alberto Hernández Martínez, Ernesto Cadena Muñoz2h 15m$5 · $0.00
Domina PSoC5LP y KodularJulián Rolando Camargo López, César Andrey Perdomo Charry, Óscar Julián Perdomo Charry13h 3m$30 · $0.00
Fundamentos de robóticaJosé Luis Sánchez Jiménez6h 8m$13 · $0.00
Logística Empresarial: Gestión eficiente del flujo de suministrosTulio Vélez Maya6h 26m$6 · $0.00
Programación de sistemas embebidos en cGustavo Galeano17h 29m4.4 (21)$18 · $0.00
Percepción visual aplicada a la robóticaMario Chacón, Rafael Sandoval-Rodríguez12h 5m$18 · $0.00
Gestión empresarial de la cadena de suministroLinda Bibiana Rocha Medina, Alexander Gutiérrez Sánchez, Felix Francisco Espitia Forero, Pedro Ignacio Moya Espinosa, Lilian Karina De Arco Paternina, Luis Francisco López Castro, Paola Andrea Romero Pérez, Omar René Bernal Rodríguez, Elio Rossito Hernández Arango, Fredy Alejandro Martínez Álvarez18h 26m$15 · $0.00
Cinemática y dinámica de robots manipuladoresRoger Miranda Colorado16h 52m$18 · $0.00
Robótica y domótica básica con ArduinoPedro Porcuna López8h 25m4.4 (10)$14 · $0.00
Circuitos EléctricosRichard Dorf, James Svoboda56h 41m4.7 (102)$26 · $0.00
Industria y logística 4.0LUIS ANIBAL MORA6h 9m$14 · $0.00

Pensamiento tecnológico a través de la robótica educativa en educación básicaMary Luz Ortiz Ortiz, Eduar Rodolfo Becerra Martínez, Javier David Paredes Daza, Jecika Ibedt Agudelo Rodríguez, Iván Darío Mejía Ortega, Yeraldin Briceño Pinzón, Myriam Cecilia Leguizamón González, Karen Yulieth Varón Corredor, Mayerly Caterine Gutiérrez Maldonado, Adriana Sandoval Espitia, Diego Gerardo Rojas Rojas, Carlos Alberto Merchán Basabe, Julián Darío Torres Sánchez43m$6 · $0.00
Una vuelta a la oncología en 54 respuestasRossmary González Morales, Luis Eduardo Pino Villareal5h 8m$9 · $0.00
Enfoque práctico del control modernoEnrique Arnáez12h$24 · $0.00