
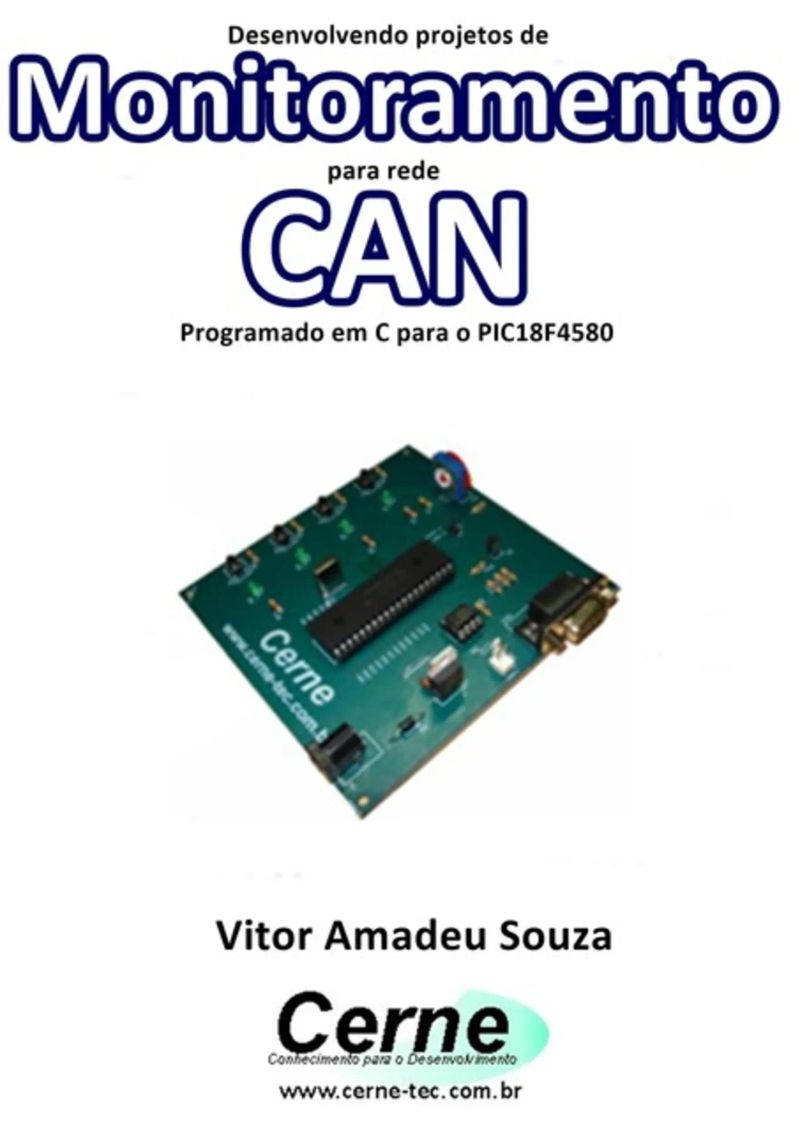
Desenvolvendo Projetos De Monitoramento Para Rede Can Programado Em C Para O Pic18f4580
By Vitor Amadeu Souza


Length7h 32m
About this audiobook
A proposta deste livro é apresentar inicialmente a rede CAN e em seguida, realizar a comunicação com 1 e 8 bytes entre dois microcontroladores PIC18F4580 a 125kbps de modo que os botões conectados em uma placa possam controlar os leds da segunda e vice-versa. Posteriormente, a medição de diversas variáveis como Ozônio, CO, radiação UV, tensão dentre outros são feitas e disponibilizadas na rede CAN. Todos os exemplos usam o protocolo CAN versão standard de 11 bits e a programação foi feita usando-se o compilador mikroC, sendo tal conceito válido para outros PICs com módulo CAN assim como outras ferramentas de programação. É importante que o leitor possua conhecimentos prévios de programação antes da leitura de tal literatura. Como referência, indica-se o livro Programação em C para o PIC16F628A (2010) do mesmo autor e editora.
Audiobook details
GenreEducation and Learning, Technology
Length7 hrs 32 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateApr 23, 2018
LanguagePortuguese
Table of contents
1Vitor Amadeu Souza
2Capítulo 1
3A rede CAN (Controller Area Network) surgiu com o advento
4Taxa (kbps)
51 Mbps
Show all chaptersShow less
6125 Kbps
750 Kbps
8Aplicação Apresentação Sessão Transporte Rede Enlace Camada Física
9protocolos de comunicação usando o padrão CAN.
10Inicialmente temos um campo de SOF (Start of Frame) que
11Ignição
12Porta
13protoboard ou placa padrão.
14Fonte: PIC18F4580 Datasheet
15Fonte: MCP2551 Datasheet
16Neste tópico, os registradores utilizados para configurar a
17registrador CANSTAT.
18Bit 7-6 MDSEL1-MDSEL0 Bits de Seleção de Modo
19mensagem no modo standard e caso o modo utilizado seja o
200 a 8 bytes, observe:
21Verifica qual identificador da mensagem recebida via CAN.
22O registrador RXERRCNT permite verificar a quantidade de
23poderemos ajustar as três fases de um bit no barramento CAN, que
24Bit 2-0 PRSEG1-PRSEG0 Seleção de propagação
25//Chama rotina para inicializa o CAN
26//Aguarda 10 ms
27Rotina para inicializar o PIC
28//configuração
29//o padrão standard
30Capítulo 4 Comunicação com 8 bytes
31permitindo desta forma que 8 botões possam controlar até 8 leds.
32No loop principal é verificado constantemente se o flag de
33//Limpa o bit de buffer cheio //Limpa o indicado de buffer 0
34//Caracter recebido é o '1'?
35//Não, então transmite o caracter '0'
36Rotina para inicializar o PIC
37//configuração
38//o padrão standard
39Capítulo 5
40estiver sendo medido pelo mesmo.
415 V
42RL
43atualizado.
44Faz conversão AD Converte para ppm Atualiza LCD
45função apresentada, passando como parâmetro esta relação. O
46//configuração
47Capítulo 6
48Figura 3.4: Encapsulamento do MQ-135 Fonte: https://www.sparkfun.com/products/10916
49sendo medido pelo mesmo.
50Figura 3.8: Circuito elétrico Fonte: MQ-135 Datasheet
Projeto De Datalogger Para Medição De Amônia Programado Em Arduino No Stm32f103c8Vitor Amadeu Souza22m$8 · $0.00
Vexilologia Para A Bandeira Dos Países Baixos Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
Projetos Com Pinguino Parte XxxVitor Amadeu Souza29m$10 · $0.00
Reproduzindo A Música De Louis Moreau Gottschalk Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$5 · $0.00
Reproduzindo O Hino Do Estado Do Rio Grande Do Sul Em Arquivo Wav Com Pic Baseado No Mikroc ProVitor Amadeu Souza50m$6 · $0.00
Apresentando Alguns Pontos Turísticos Do Uzbequistão Com Display Lcd Programado No ArduinoVitor Amadeu Souza8m$6 · $0.00
Reproduzindo A Música De Georg Friedrich Händel Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$5 · $0.00
Enviando A Concentração De Ph Para Uma Conta Do Twitter Com Esp32 Programado Em ArduinoVitor Amadeu Souza19m$8 · $0.00
Lendo A Temperatura Com O Sensor Max30205 Programado No ArduinoVitor Amadeu Souza20m$6 · $0.00
Reproduzindo O Hino Da Alemanha Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$6 · $0.00
Monitorando Sensores Através Do Visual C# Com Esp32 Programado Em ArduinoVitor Amadeu Souza2h 37m$26 · $0.00
Apresentando Pinturas De Federico De Madrazo Y Kuntz Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Desenvolvendo Em Vc# Um Supervisório Para Monitoramento De Fluxo De Massa Usando O Esp8266 (nodemcu) Programado Em LuaVitor Amadeu Souza36m$10 · $0.00
Calculando Ic De Um Tjb Em Realimentação Do Coletor Programado Em Visual C#Vitor Amadeu Souza33m$7 · $0.00
Monitorando Wattímetro No Pic Com Sintetizador De Voz Programado No Visual BasicVitor Amadeu Souza12m$7 · $0.00
Multisim BlueVitor Amadeu Souza25m$10 · $0.00
Reproduzindo A Música De Franz Berwald Em Arquivo Wav Com Pic Baseado No Mikroc ProVitor Amadeu Souza50m$6 · $0.00
Enviando A Medição De Dinamômetro Para Monitoramento No Vb Com A Raspberry Pi Programada Em PythonVitor Amadeu Souza28m$7 · $0.00
Telemetria Por Iot Na Plataforma Cayenne Para Medir Decibelímetro Com Base No Esp8266 Programado Em ArduinoVitor Amadeu Souza20m$7 · $0.00
As Obras De PlatãoPlatão3h 57m4.7 (1.3K)$6 · $0.00
Árvore e folhaJ.R.R. Tolkien4h 59m4.3 (6.3K)$12 · $0.00
Ética, Espiritualidade E CidadaniaAri Antônio Da Silva7h 40m$10 · $0.00
Homo Sapiens Teknelogo - A Superficial Condição HumanaAna Paula Pinho9h 43m$17 · $0.00
Consciência fonológica na educação infantil e no ciclo de alfabetizaçãoArtur Gomes de Morais8h 44m4.8 (1.5K)$6.99 · $0.00
Seja YounikTiago Bruneto2h 32m4.7 (3.7K)$6 · $0.00
O Livro Dos Mártires IlustradoJohn Foxe11h 52m4.6 (5.1K)$5 · $0.00
As Obras De PlatãoPlatão3h 48m4.6 (682)$6 · $0.00
Em defesa da escolaJan Masschelein, Maarten Simons5h 26m4.6 (726)$6.99 · $0.00
Teoria Dos JogosFernando Barrichelo2h 21m4.5 (543)$5 · $0.00
O homem e seus símbolosCarl G. Jung, Joseph L. Henderson, M.-L. von Franz, Aniela Jaffé, Jolande Jacobi, John Freeman14h 50m4.4 (156.9K)$14 · $0.00
Avaliação MediadoraJussara Hoffmann4h 43m4.4 (2.7K)$9 · $0.00
Para além da aprendizagem - Educação democrática para um futuro humanoGert Biesta5h 57m4.5 (278)$5.99 · $0.00
Piaget, Vigotski, WallonYves de La Taille, Marta Kohl de Oliveira, Heloysa Dantas5h 10m4.3 (3.4K)$4.99 · $0.00
Desenvolvimento e aprendizagem em Piaget e VigotskiIsilda Campaner Palangana6h 7m4.4 (513)$4.99 · $0.00
Teoria Queer: Um aprendizado pelas diferençasRichard Miskolci2h 36m4.4 (707)$4.99 · $0.00
Focado Em PessoasPedro Janot6h 52m4.4 (355)$8 · $0.00
Bourdieu & a EducaçãoCláudio M. Martins Nogueira, Maria Alice Nogueira4h 39m4.4 (319)$7 · $0.00
Competência pedagógica do professor universitárioMarcos Tarciso Masetto6h 14m4.4 (271)$9 · $0.00
Quando eu voltar a ser criança - Edição revistaJanusz Korczak6h 41m4.4 (288)$5.99 · $0.00
You may also like
Termodinâmica AplicadaKnowledge Flow49m$4 · $0.00
Direito processual do trabalho: novo rumos - 1ED - 2019Gilberto Carlos Maistro Junior, Juliane Dias Facó20h 40m$16 · $0.00
Manual teórico e prático da sentença cívelMário Helton Jorge, Mario Augusto Quinteiro Celegatto7h 30m$18 · $0.00
Manual de Direito PrevidenciárioRafael Vasconcelos Porto, Gustavo Beirão Araujo26h 55m$25 · $0.00
Teoria e pratica da puruficacao de água.Jorge Arboleda Valencia, Iván Alexander Buitrago León, Luís Alberto Jaramillo Gómez17h 59m$35 · $0.00
Multisim BlueVitor Amadeu Souza25m$10 · $0.00
Reproduzindo A Música De Franz Berwald Em Arquivo Wav Com Pic Baseado No Mikroc ProVitor Amadeu Souza50m$6 · $0.00
Projetos No Lazarus Para Raspberry Pi Parte IiiVitor Amadeu Souza23m$8 · $0.00
Desenvolvendo Um Datalogger Em Vc# E Armazenando No Arquivo Formato Csv Para Monitorar Concentração De Etanol Usando O Esp8266 (nodemcu) Programado No ArduinoVitor Amadeu Souza41m$7 · $0.00
Calculando Uma Regressão Linear Programado Em Visual BasicVitor Amadeu Souza33m$7 · $0.00
Construindo Um Dinagrama Com O Visual C#Vitor Amadeu Souza32m$10 · $0.00
Projeto Dimmer Dc Com O Transistor 2n3055 Com Desenho De Esquema E Layout No KicadVitor Amadeu Souza1h 17m$6 · $0.00
Desenvolvendo Um App Em Android Programado No App Inventor Como Supervisório Para Monitoramento De Voltímetro Usando O Esp32 Programado No ArduinoVitor Amadeu Souza4h 48m$8 · $0.00
Validando Número De Cpf Programado Em Visual C#Vitor Amadeu Souza35m$7 · $0.00
Envio De Mensagens Por Rf Com A Medição De Co Programado No ArduinoVitor Amadeu Souza20m$7 · $0.00
Apresentando Pinturas De Niccolò Circignani Com Display Tft Programado No ArduinoVitor Amadeu Souza20m$6 · $0.00
Rtos Para Medição De Co Com Base No Rtos Osa, Mikroc Pro E Pic18f4620Vitor Amadeu Souza15m$7 · $0.00
Reproduzindo O Hino Do Estado Do Espírito Santo Em Arquivo Wav Com Pic Baseado No Mikroc ProVitor Amadeu Souza55m$6 · $0.00
Desenvolvendo Um Medidor De Wattímetro Modbus Rs232 No ArduinoVitor Amadeu Souza31m$10 · $0.00
Calculando A Vazão Em Massa Programado Em Visual C#Vitor Amadeu Souza34m$7 · $0.00