
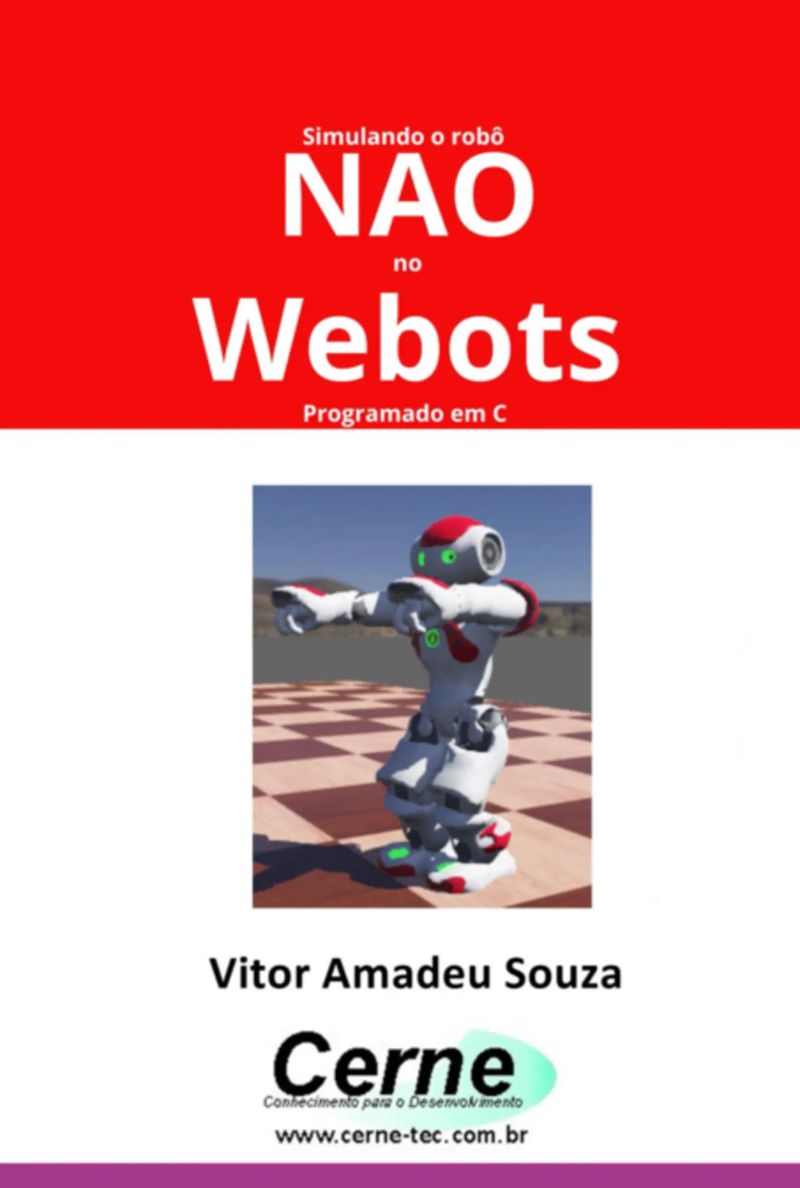
Simulando O Robô Nao No Webots Programado Em C
By Vitor Amadeu Souza


Length46m
About this audiobook
Neste livro, abordaremos a programação do robô NAO utilizando o ambiente de simulação Webots, com foco na implementação e controle através da linguagem C. O NAO, desenvolvido pela SoftBank Robotics, é um robô humanoide avançado, amplamente utilizado em pesquisas, educação e aplicações industriais devido à sua versatilidade e capacidade de operar em uma variedade de cenários complexos. O Webots é um simulador robusto e amplamente utilizado no campo da robótica, oferecendo um ambiente de simulação tridimensional que permite a modelagem e o teste de sistemas robóticos de forma eficaz. O Capítulo II mergulhará no uso do Webots para programar e simular o NAO. Iniciaremos com uma visão geral do robô NAO, destacando suas características e capacidades, como a habilidade de realizar movimentos complexos, interagir com humanos e sua integração com sensores. Em seguida, exploraremos o ambiente de simulação Webots, incluindo a criação de projetos e a adição do NAO à simulação.
Audiobook details
GenreTechnology
Length46 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateSep 9, 2024
LanguagePortuguese
Table of contents
1Vitor Amadeu Souza
2Cerne Tecnologia
3Capítulo II – Programação e Simulação no Webots
4Capítulo I Metodologia de desenvolvimento
525 graus de liberdade que permitem movimentos fluídos e precisos.
Show all chaptersShow less
6Desenvolvido pela Cyberbotics, o Webots permite a criação de
7(Robot).
8A partir deste ponto, poderemos modificar o controlador e ver o
9O código-fonte escrito em C é projetado para controlar os LEDs
10também habilita o teclado com base no intervalo de tempo definido
11Depois de habilitar os dispositivos, o código entra em um laço que
12Este código é um programa que controla um robô no Webots
13A variável global time_step armazena o intervalo de tempo
14Andando para o lado direito
15Este código em C é um programa para um robô simulado no
Plotando Um Gráfico De Variação Do Euro Programado Em Visual C#Vitor Amadeu Souza30m$6 · $0.00
Medindo A Temperatura Com O Sensor Mlx90614 Via I2c No ArduinoVitor Amadeu Souza20m$8 · $0.00
Apresentando O Nome Oficial Da Guatemala Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Implementando Em Visual Basic Via Rs232 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza34m$8 · $0.00
Calculando A Dilatação Linear Programado Em Visual C#Vitor Amadeu Souza30m$7 · $0.00
Apresentando Algumas Fazendas Históricas Do Vale Do Paraíba Fluminense Com Display Lcd Programado No ArduinoVitor Amadeu Souza10m$6 · $0.00
Desenvolvimento De Projetos Na Raspberry Pi Programado Em Lazarus Volume ÚnicoVitor Amadeu Souza3h 45m$47 · $0.00
Desenvolvendo Um Supervisório Em Vb Com Gauge Angular Para Monitoramento De Luxímetro Programado No PicVitor Amadeu Souza17m$9 · $0.00
Controle De Pwm Com Pca9685 Programado No ArduinoVitor Amadeu Souza21m$6 · $0.00
Serious Game Tema: CitologiaVitor Amadeu Souza40m$7 · $0.00
Apresentando Uma Lista Com Exemplos De Sobrenome Por Toponímico Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Desenvolvendo Um Medidor De Amperímetro Modbus Rs485 No ArduinoVitor Amadeu Souza35m$10 · $0.00
Projeto De Comparador De Tensão Com Desenho De Esquema E Layout No KicadVitor Amadeu Souza29m$6 · $0.00
Apresentando No Display Tft A Medição De Voltímetro Programado No ArduinoVitor Amadeu Souza21m$7 · $0.00
Desenvolvendo Um Web Server Para Monitoramento De Termômetro Usando O Esp8266 (nodemcu) Programado No ArduinoVitor Amadeu Souza35m$10 · $0.00
Projetos Com Esp32 Programado Em Python - Parte ViiiVitor Amadeu Souza13m$6 · $0.00
Projeto Dimmer Com O Triac Tic226 Com Desenho De Esquema E Layout No KicadVitor Amadeu Souza1h 18m$6 · $0.00
Projetos Com Ft90x Parte XxxVitor Amadeu Souza27m$10 · $0.00
Lendo Fluxo De Massa Através Da Internet Com Raspberry Programada Em PythonVitor Amadeu Souza1h 5m$7 · $0.00
You may also like
97 Notas Lidas E Separadas Dos LivrosKaicon Ricardo1h 35m$90 · $0.00
Greve do Servidor Público - 4ª Ed - 2026Sérgio Pinto Martins3h 17m$12 · $0.00
Simulando O Robô Pioneer 3-at No Webots Programado Em CVitor Amadeu Souza45m$7 · $0.00

A Era DigitalVinicius Mendes Sampaio11m$9 · $0.00
Fpga Aplicações Em Vhdl Volume IvVitor Amadeu Souza19m$6 · $0.00
Perspectiva De Ensino Com As Novas Tecnologias EducacionaisDaniela Corte Parola De Marchi,eli De Marchi Junior ,leonardo Takamasa Otsuka,mateus Reynaldo De Toni Bariotto54m$16 · $0.00
Matemática Com Robótica: Parque De DiversõesMarcos Roberto Da Silva38m$5 · $0.00
Teoria e prática de relações públicasBianca Marder Dreyer4h 52m4.8 (16)$8 · $0.00
Intervenção Pedagógica Com Robótica No Programa Federal Residência PedagógicaMatheus Pereira Da Silva; Marcos Roberto Da Silva; Gabriel Araújo Freitas; Dulcineia Freitas Garcia.32m$5 · $0.00
Matemática Com Robótica: FazendinhaMarcos Roberto Da Silva38m$5 · $0.00
Tecnologia E Inovação Transformando O MundoCleuber S Lima1h 2m5.0 (1)$7 · $0.00
Calculando A Imagem De Uma Função De Semiesfera Programado Em Visual C#Vitor Amadeu Souza30m$7 · $0.00
Mediação na Era DigitalDouglas Alexander Prado4h 48m$8 · $0.00
Revolução Tecnológica e as Novas Formas de TrabalhoCamila Carvalho Mendonça5h 17m$10 · $0.00
Plotando Uma Superfície De Revolução Esfera Programado Em PythonVitor Amadeu Souza53m$6 · $0.00
Desenvolvendo Um Tx/rx No Protocolo Ht6p20b Programado Em C Para PicVitor Amadeu Souza15m$8 · $0.00
Princípios De Automação Industrial Com ClpVitor Amadeu Souza1h 38m$10 · $0.00
Guia Completo - Lógica De ProgramaçãoRandi Martins Grude14m$6 · $0.00
Desenvolvendo Um Supervisório Em Vc# Com Gráfico Scope Para Monitoramento De Fluido Programado No PicVitor Amadeu Souza19m$7 · $0.00
"marketing Digital 2.0: Táticas Avançadas Para Empreendedores"Marcelo Francisco Do Amaral1h 25m$7 · $0.00