
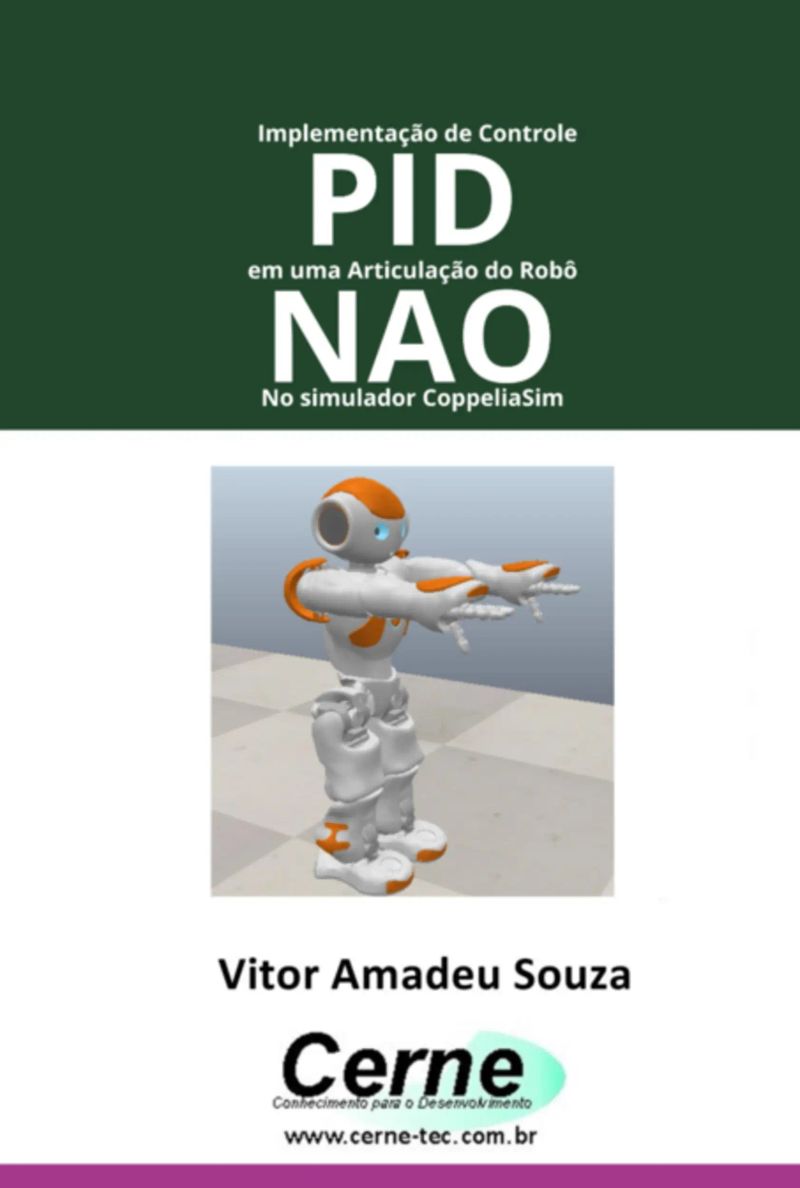
Implementação De Controle Pid Em Uma Articulação Do Robô Nao No Simulador Coppeliasim
By Vitor Amadeu Souza


Length23m
About this audiobook
Esta obra explora os fundamentos e o desenvolvimento de sistemas de controle aplicados à robótica, com foco no controle PID, uma das técnicas de controle mais difundidas em sistemas dinâmicos. Este livro busca oferecer uma abordagem prática e detalhada para implementar o controle PID em um robô humanoide, o NAO, utilizando o ambiente de simulação CoppeliaSim. No segundo capítulo, que trata do Controle PID no CoppeliaSim, são apresentados os principais conceitos necessários para compreender e implementar o controle PID no contexto específico do robô NAO dentro desse simulador. Assim, o objetivo do livro é proporcionar uma compreensão prática e aplicada do controle PID e suas implementações na robótica, oferecendo um estudo de caso completo com o robô NAO no CoppeliaSim, permitindo que o leitor desenvolva um entendimento tanto da teoria quanto da prática envolvidas na aplicação de controle PID em sistemas robóticos.
Audiobook details
GenreTechnology
Length23 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateNov 6, 2024
LanguagePortuguese
Table of contents
1Vitor Amadeu Souza
2Cerne Tecnologia
3Capítulo I – Metodologia de desenvolvimento.................................6
4Capítulo II
525 graus de liberdade que permitem movimentos fluídos e precisos.
Show all chaptersShow less
6Ao iniciar o CoppeliaSim, a tela a seguir será apresentada.
7def run_continuous_movement(self): print("Iniciando simulação...") self.sim.startSimulation()
8except KeyboardInterrupt: print("Movimento interrompido pelo usuário.")
Calculando O Mdc Programado Em Visual C#Vitor Amadeu Souza30m$8 · $0.00
Rtos Para Medir Dinamômetro Programado No ArduinoVitor Amadeu Souza31m$7 · $0.00
Medindo O Valor De Pico De Um Voltímetro Programado Em Arduino No Stm8Vitor Amadeu Souza9m$6 · $0.00
Monitorando A Concentração De Co Com O Visual C#Vitor Amadeu Souza22m$10 · $0.00
Calculando A Segunda Lei De Newton Programado No LazarusVitor Amadeu Souza34m$7 · $0.00
Monitorando Um Amperímetro Trifásico Com O Pic E Vc#Vitor Amadeu Souza20m$21 · $0.00
Apresentando O Nome Oficial Da Lituânia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Desenvolvendo Um Terminal De Consulta De Preços Com O Visual C# E SqlVitor Amadeu Souza44m$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte XxviiiVitor Amadeu Souza12m$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Plotando Um Gráfico Para Medição De Corrente Com O Visual C#Vitor Amadeu Souza37m$10 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57m$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IVitor Amadeu Souza9m$6 · $0.00
Plotando Gráficos 2d-3d Programado No PythonVitor Amadeu Souza1h 5m$8 · $0.00
Antologia De Projetos No Visual C# Volume IiVitor Amadeu Souza5h 46m$26 · $0.00
Implementando Um Detector De Cor Rgb Com O Sensor Tcs3472 Via I2c No ArduinoVitor Amadeu Souza21m$8 · $0.00
Reproduzindo Música Clássica Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$10 · $0.00
Conectando O Módulo Ds18b20 Programado No ArduinoVitor Amadeu Souza12m$6 · $0.00
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza36m$7 · $0.00
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
You may also like
Simulando O Robô Nao No Webots Programado Em CVitor Amadeu Souza46m$7 · $0.00
Greve do Servidor Público - 4ª Ed - 2026Sérgio Pinto Martins3h 17m$12 · $0.00
Implementação De Q-learning Em Uma Articulação Do Robô Nao No Simulador CoppeliasimVitor Amadeu Souza22m$7 · $0.00
Calculando A Imagem De Uma Função De Semiesfera Programado Em Visual C#Vitor Amadeu Souza30m$7 · $0.00
Matemática Com Robótica Volume IiiMarcos Roberto Da Silva42m$7 · $0.00
Intervenção Pedagógica Com Robótica No Programa Federal Residência PedagógicaMatheus Pereira Da Silva; Marcos Roberto Da Silva; Gabriel Araújo Freitas; Dulcineia Freitas Garcia.32m$5 · $0.00
97 Notas Lidas E Separadas Dos LivrosKaicon Ricardo1h 35m$90 · $0.00
A Robótica Como Ferramenta De Ensino De MatemáticaGabriela Lacerda, Dulcinéia De Freitas Garcia, Gabriel Araújo Freitas, Marcos Roberto Da Silva38m$5 · $0.00
Matemática Com Robótica Volume IiMarcos Roberto Da Silva45m$7 · $0.00
Projeto Ambiente AssistidoKaicon Ricardo45m$5 · $0.00
Matemática Com Robótica: Parque De DiversõesMarcos Roberto Da Silva38m$5 · $0.00
Matemática Com Robótica Volume IMarcos Roberto Da Silva44m$7 · $0.00
Desenvolvendo Projetos De Supervisório Em Vc# Para Monitorar Sensores Com Gauge Angular Programado No ArduinoVitor Amadeu Souza4h 50m$47 · $0.00
Desenvolvendo Um Medidor De Glp Modbus Para Leitura No Elipse Com Interface Rs232 No ArduinoVitor Amadeu Souza40m$10 · $0.00
Calculando O Rendimento De Um Fundo De Investimento Cambial Programado Em Visual BasicVitor Amadeu Souza33m$6 · $0.00
Medindo Umidade E Temperatura Com O Sensor Ht221 Programado No ArduinoVitor Amadeu Souza20m$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte XxixVitor Amadeu Souza16m$7 · $0.00
Projetos Com Arm Programado Em C No Cubeide Com Base No Modelo Stm32f103c8 Parte VVitor Amadeu Souza19m$6 · $0.00
Antologia De Projetos No Visual Basic Volume ViVitor Amadeu Souza1h 45m$15 · $0.00
Projetos Com Arm Programado Em Arduino Com Base No Modelo Stm32f103c8 Parte XlVitor Amadeu Souza14m$6 · $0.00