
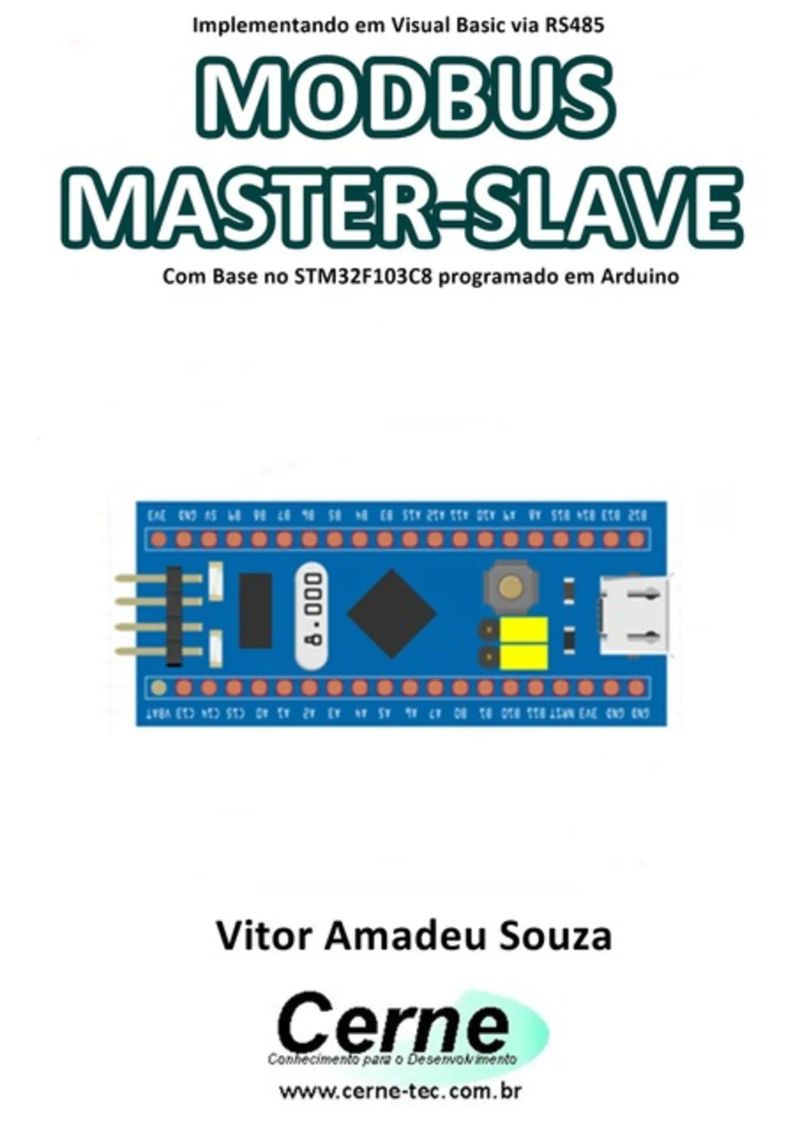
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em Arduino
By Vitor Amadeu Souza


Length35m
About this audiobook
Esta literatura é uma continuação da obra ARM no Arduino – Com base no modelo STM32F103C8 (2019) do mesmo autor e editora, sendo importante que o leitor tenha ciência dos assuntos abordados na obra citada, para que haja um melhor aproveitamento do conteúdo a ser apresentado. Esta literatura aborda a construção tanto do mestre quanto do escravo da rede MODBUS, no qual o escravo é desenvolvido usando o STM32F103C8 programado no Arduino e o mestre programado através do Visual Basic Express. Os exemplos apresentados consistem em ler o estado de um botão digital e controlar uma saída digital através da rede MODBUS. Para isso, ao longo da literatura são apresentados os códigos fontes de ambas aplicações, de modo que o leitor tenha embasamento para desenvolvimento de um projeto de acordo com as suas necessidades.
Audiobook details
GenreEducation and Learning, Technology
Length35 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateSep 30, 2020
LanguagePortuguese
Table of contents
1Vitor Amadeu Souza
2Veja abaixo algumas características deste protocolo:
3Existem dois tipos de modos de transmissão usados no
4dados pelo tempo de até 3,5 caracteres, o escravo pode entender
5enviado. Neste caso, esta tabela segue a tabela abaixo:
Show all chaptersShow less
6dados.
7TTL 5V 0V
8Os níveis elétricos 1 e 0 na interface RS485:
9com o processador.
10programado no processador.
1105 OFF, o resultado será o seguinte:
12delay(10);digitalWrite(CTR,0);
13forma que foram enviados, assim o controlador sabe que o device
14Note que neste caso o frame enviado foi diferente já que o
15É um projeto em que será retornado para o controlador que
16void calc_crc(unsigned int dataLength) {
170x01, 0xFD e 0xCA de acordo com o protocolo abaixo:
18Veja abaixo o programa para o microcontrolador. Observe que
19programa, não é verificado qual registrador que deseja ler assim
20digitalWrite(CTR,1);delay(10);
21delay(10);digitalWrite(CTR,0); }
22Abaixo um exemplo com o botão em estado solto, retornando
23primeiro e segundo byte que possuem o valor 0x01 indicam que o
24Capítulo III
25necessário adicionar dois botões sendo um para ligar e outro para
26Para executar o programa e testar em conjunto com o kit
27figura.
286 bytes. Para adicionar um evento de recepção de dados selecione o
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
Fpga Aplicações Em Vhdl Volume IiiVitor Amadeu Souza17m$6 · $0.00
Desenvolvendo Um Mini Dicionário De Português Para Theco Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Plotando Um Gráfico De Crescimento Demográfico Programado Em Visual BasicVitor Amadeu Souza30m$7 · $0.00
Calculando Números Primos Usando O Visual BasicVitor Amadeu Souza32m$8 · $0.00
Apresentando Parte Da Biografia De São Sebastião No Display Lcd Programado No ArduinoVitor Amadeu Souza11m$6 · $0.00
Apresentando O Nome Oficial Da Índia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Apresentando Pinturas De Giampietrino Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Projetando Um Shield Para Raspberry Pi Zero Conectar Um Relé Usando O FritzingVitor Amadeu Souza22m$7 · $0.00
Desenvolvendo Em Vb Um Supervisório Para Monitorar Concentração De Ph Usando O Esp8266 (nodemcu) Programado No ArduinoVitor Amadeu Souza39m$10 · $0.00
Apresentando Uma Lista Com A Área Territorial Da América Central Com Display Lcd Programado No ArduinoVitor Amadeu Souza8m$7 · $0.00
Aplicando O Teorema De Norton Programado Em Visual BasicVitor Amadeu Souza33m$7 · $0.00
Desenvolvendo Em Vb Um Supervisório Para Monitorar Concentração De Ozônio Usando O Esp8266 (nodemcu) Programado No ArduinoVitor Amadeu Souza39m$10 · $0.00
Computando A Lei De Faraday Programado Em Visual C#Vitor Amadeu Souza32m$7 · $0.00
Projetos Com Arm Programado Em C No Cubeide Com Base No Modelo Stm32f103c8 Parte XxvVitor Amadeu Souza16m$6 · $0.00
Acelerômetro Com O Sensor Mx2125 Programado No ArduinoVitor Amadeu Souza16m$6 · $0.00
Computando A Capacidade Térmica Programado Em Visual C#Vitor Amadeu Souza30m$7 · $0.00
Reproduzindo A Música De Albert Lortzing Em Arquivo Wav Com Pic Baseado No Mikroc ProVitor Amadeu Souza50m$6 · $0.00
Desenvolvendo Um Medidor De Radiação Uv Modbus Rs485 No ArduinoVitor Amadeu Souza38m$10 · $0.00
As Obras De PlatãoPlatão3h 57m4.7 (1.3K)$6 · $0.00
Árvore e folhaJ.R.R. Tolkien4h 59m4.3 (6.3K)$12 · $0.00
Ética, Espiritualidade E CidadaniaAri Antônio Da Silva7h 40m$10 · $0.00
Homo Sapiens Teknelogo - A Superficial Condição HumanaAna Paula Pinho9h 43m$17 · $0.00
O Homem EternoAlexandre Marcondes3h 10m4.8 (3.9K)$5 · $0.00
Filhos Melhores Para O MundoBárbara Flores5h 30m4.8 (1.1K)$7 · $0.00
Seja YounikTiago Bruneto2h 32m4.7 (3.7K)$6 · $0.00
Dicionário Paulo FreireUnknown Author26h 51m4.7 (665)$16 · $0.00
O Livro Dos Mártires IlustradoJohn Foxe11h 52m4.6 (5.1K)$5 · $0.00
As Obras De PlatãoPlatão3h 48m4.6 (682)$6 · $0.00
Em defesa da escolaJan Masschelein, Maarten Simons5h 26m4.6 (726)$10 · $0.00
Meditação: Homem-perfeição Na Deus-satisfaçãoSri Chinmoy6h 44m4.6 (470)$13 · $0.00
Avaliação E Educação InfantilJussara Hoffmann3h 45m4.5 (2.7K)$9 · $0.00
Teoria Dos JogosFernando Barrichelo2h 21m4.5 (543)$5 · $0.00
O homem e seus símbolosCarl G. Jung, Joseph L. Henderson, M.-L. von Franz, Aniela Jaffé, Jolande Jacobi, John Freeman14h 50m4.4 (156.9K)$14 · $0.00
Focado Em PessoasPedro Janot6h 48m4.4 (1.8K)$7 · $0.00
Gramática da fantasiaGianni Rodari6h 59m4.4 (3.2K)$9 · $0.00
Inclusão escolarMaria Teresa Eglér Mantoan2h 29m4.4 (1.3K)$6 · $0.00
Faça-os ler!Michel Desmurget12h 5m4.5 (321)$8.99 · $0.00
Para além da aprendizagem - Educação democrática para um futuro humanoGert Biesta5h 57m4.5 (278)$9 · $0.00
You may also like
Apresentando Uma Lista De Feriados Do Brasil Com Display Lcd Programado No ArduinoVitor Amadeu Souza10m$6 · $0.00
Desenvolvendo Jogos No Smartphone Para Ensino De SociologiaVitor Amadeu Souza37m$10 · $0.00
Desenvolvendo Um Web Server Na Rede Ethernet Com W5100 Para Monitorar Concentração De H2 Programado No ArduinoVitor Amadeu Souza20m$8 · $0.00
Desenvolvendo Um Mini Dicionário De Português Para Theco Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Desenvolvendo Um Contador Geiger Modbus Rs232 No ArduinoVitor Amadeu Souza45m$10 · $0.00
Apresentando Pinturas De Francisco Oller Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Projetos Em Javascript Para O Micro:bit Parte IiVitor Amadeu Souza10m$6 · $0.00
Desenvolvendo Um Medidor Célula De Carga Modbus Rs232 No Stm32f103 Programado No ArduinoVitor Amadeu Souza38m$11 · $0.00
Italiano Objetivo IVitor Amadeu Souza39m$10 · $0.00
Apresentando No Display Tft A Medição De Amperímetro Programado No ArduinoVitor Amadeu Souza22m$7 · $0.00
Revisão De TextosPúblio Athayde7h 28m4.7 (12)$7 · $0.00
Comunicação Zigbee Para Medir A Concentração De Amônia Programado No ArduinoVitor Amadeu Souza35m$8 · $0.00
Monitorando Através Do Visual C# O Célula De Carga Com O Stm32f103c8 Programado No ArduinoVitor Amadeu Souza19m$8 · $0.00
Desenvolvendo Uma Aplicação Cliente-servidor Para Monitorar Ozônio Com O Esp8266 Programado No Arduino E Servidor No Vc#Vitor Amadeu Souza32m$7 · $0.00
Apresentando Pinturas De Giampietrino Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Projetando Um Shield Para Raspberry Pi Zero Conectar Um Relé Usando O FritzingVitor Amadeu Souza22m$7 · $0.00
Conexão Serial Com Lua E ArduinoVitor Amadeu Souza53m$10 · $0.00
Apresentando O Nome Oficial Do Panamá Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Rc5 Com O PicVitor Amadeu Souza1h 6m$10 · $0.00
Projeto De Datalogger Para Medição De Benzeno Programado Em Arduino No Stm32f103c8Vitor Amadeu Souza22m$8 · $0.00