
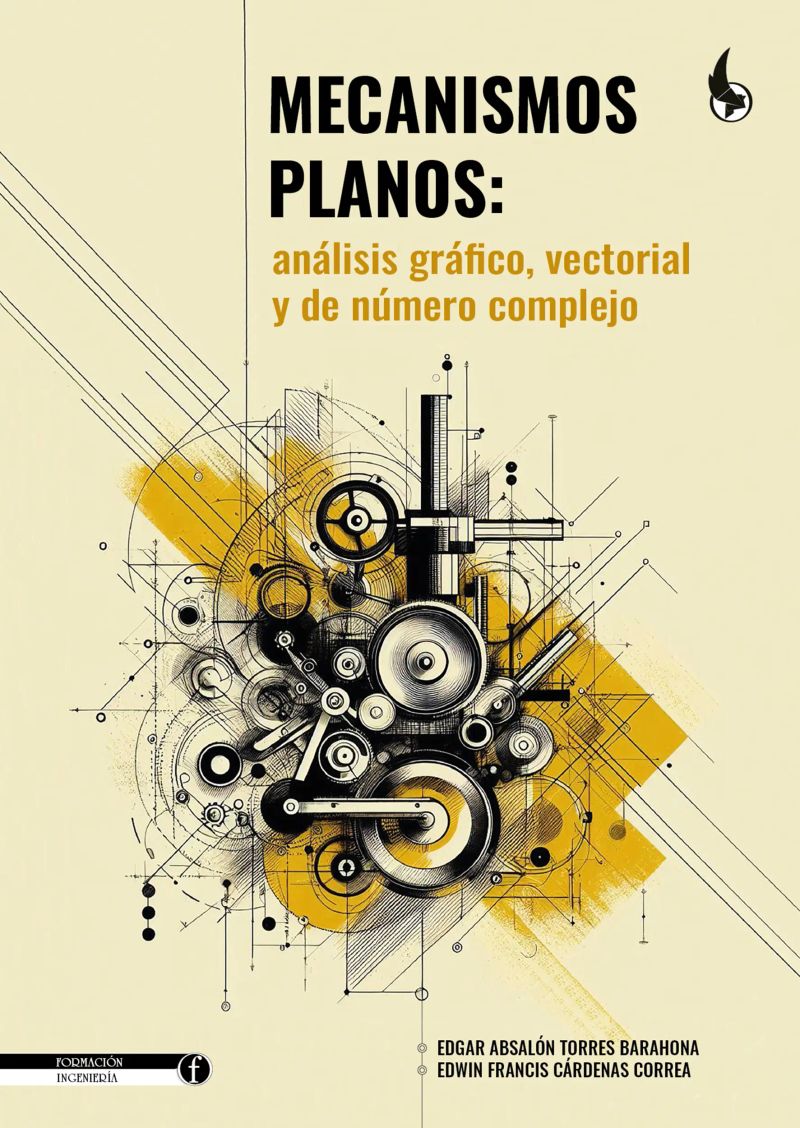
MECANISMOS PLANOS
análisis gráfico, vectorial y de número complejoBy Edgar Absalón Torres Barahona, Edwin Francis Cárdenas Correa


Length9h 14m
About this audiobook
Este libro presenta tres alternativas para el análisis cinemático de mecanismos planos: método gráfico, análisis vectorial y análisis por el método de números complejos, con el fin de desarrollar una comprensión amplia y básica de la cinemática de los mecanismos. Está dirigido a profesionales y estudiantes de ingeniería como un referente que indica, a través de diferentes ejercicios desarrollados, alternativas para el análisis de mecanismos.
En el primer capítulo y en la primera parte de los demás, se hace un breve análisis de los fundamentos necesarios para abordar las tres metodologías de análisis. Además, en la parte final del primer capítulo se hace una presentación de los mecanismos analizados cinemáticamente en los capítulos subsiguientes.
Con el método gráfico del segundo capítulo se hace una presentación básica para el análisis cinemático de mecanismos en una posición particular. Este método además se utiliza como referencia para validar los resultados de otras metodologías como la vectorial o de número complejo presentadas en los capítulos 3 y 4.
El análisis vectorial del capítulo 3 hace uso de vectores para representar las posiciones, las velocidades y las aceleraciones, así como para representar relaciones de dirección y sentido entre distintos elementos del mecanismo. De forma similar al capítulo 3, en el capítulo 4 se emplean números complejos para representar las magnitudes vectoriales, simplificando el cálculo de las cantidades involucradas.
Para finalizar, en el capítulo 5 se presenta el uso de las herramientas computacionales, MATLAB o GNU Octave, para programar los modelos matemáticos desarrollados en los capítulos 3 y 4, y establecer el comportamiento de un mecanismo en función de las condiciones de entrada. Los resultados obtenidos en este capítulo son validados mediante el uso del método gráfico del capítulo 2.
En general, este texto sobre cinemática de mecanismos planos proporciona una base teórica y práctica para comprender cómo se mueven y posicionan los componentes de un mecanismo, utilizando herramientas analíticas y gráficas para el estudio de sistemas mecánicos.
Audiobook details
GenreTechnology
Length9 hrs 14 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateSep 12, 2024
LanguageSpanish
Table of contents
1S O M S I N A C E M
2Edgar Absalón Torres Barahona
3Primera Edición, 2024, 100 ejemplares
4Resumen
5Abstract
Show all chaptersShow less
6PREFACIO
7CAPÍTULO I INTRODUCCIÓN A LOS MECANISMOS PLANOS
81.1 MÁQUINAS Y MECANISMOS
9𝐵𝐵
10l⃗A
11CAPÍTULO II ANÁLISIS DE MECANISMOS POR MÉTODOS GRÁFICOS
122.1 INTRODUCCIÓN
13𝑥𝑥
14𝑂𝑂4
15𝑣𝑣⃗𝐵𝐵
16𝑎𝑎𝐶𝐶
17𝐷𝐷
18CAPÍTULO III MÉTODO ANALÍTICO VECTORIAL
19y
20CAPÍTULO IV MÉTODO DE NÚMEROS COMPLEJOS
214.1 INTRODUCCIÓN AL MÉTODO DE NÚMEROS COMPLEJOS
22𝐵𝐵
23𝐾𝐾1
24y
25, se
26CAPÍTULO V ANÁLISIS COMPUTACIONAL DE MECANISMOS PLANOS
27en
28𝐵𝐵
29y
30en:
31S O M S I N A C E M
Series
You may also like
Dinámica mecánicaCarlos Francisco Rodríguez Herrera5h 24m$9 · $0.00
Máquinas eléctricas y técnicas modernas de controlPedro Ponce, Javier Sampé16h 10m$12 · $0.00
Diseño lógico. Fundamentos en electrónica digitalHéctor Arturo Flórez Fernández4h 41m$5 · $0.00
Microcontroladores motorolafreescaleJuan Carlos Vesga15h 52m$13 · $0.00
RobóticaFernando Reyes21h 22m4.1 (20)$23 · $0.00
CompetitividadRafael Enrique Fonseca15h 52m$16 · $0.00
Adobe Flash CS5Francisco Pascual Gonzalez6h 51m$8 · $0.00
Robótica y domótica básica con ArduinoPedro Porcuna López8h 25m4.4 (10)$14 · $0.00
Arduino. Proyectos prácticosIván Lobo8h 21m$19 · $0.00
Cinemática y dinámica de robots manipuladoresRoger Miranda Colorado16h 52m$18 · $0.00
Programación de sistemas embebidos en cGustavo Galeano17h 29m4.4 (21)$18 · $0.00
Enfoque práctico de la teoría de robotsEnrique Arnáez6h 48m$3 · $0.00

Desarrollo de una red de internet de las cosas para la comunicación de un robot modularLuis Fernando Pedraza Martínez, Henry Alberto Hernández Martínez, Ernesto Cadena Muñoz2h 15m$5 · $0.00
Percepción visual aplicada a la robóticaMario Chacón, Rafael Sandoval-Rodríguez12h 5m$18 · $0.00
Análisis De Mecanismos: Cinemática Y DinámicaAmelia Nápoles Alberro6h 59m$18 · $0.00
Robótica aplicada con LabVIEW y LEGOPedro Ponce8h 20m$16 · $0.00
MecatrónicaFernando Reyes Cortés, Jaime Cid, Emilio Vargas23h 40m4.4 (114)$23 · $0.00

Introducción Al Psoc5LpJulián Camargo, César Perdomo Charry6h 7m$5 · $0.00

Pensamiento tecnológico a través de la robótica educativa en educación básicaMary Luz Ortiz Ortiz, Eduar Rodolfo Becerra Martínez, Javier David Paredes Daza, Jecika Ibedt Agudelo Rodríguez, Iván Darío Mejía Ortega, Yeraldin Briceño Pinzón, Myriam Cecilia Leguizamón González, Karen Yulieth Varón Corredor, Mayerly Caterine Gutiérrez Maldonado, Adriana Sandoval Espitia, Diego Gerardo Rojas Rojas, Carlos Alberto Merchán Basabe, Julián Darío Torres Sánchez43m$6 · $0.00
Sistemas integrados con arduinoJosé Rafael Lajara, José Peligrí Sebastiá9h 28m4.5 (12)$15 · $0.00