
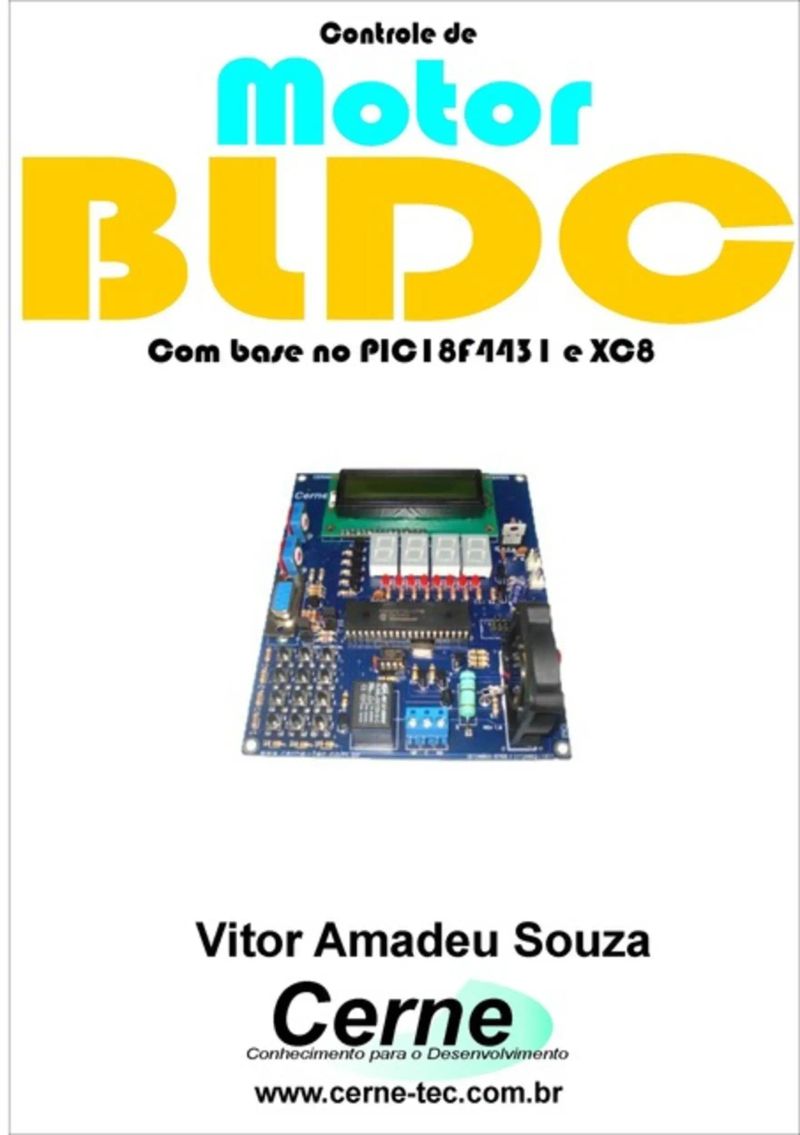


Length1h 6m
About this audiobook
Os motores do tipo BLDC possuem a grande vantagem de não utilizarem escovas, aumentando significativamente seu tempo de vida e menores gastos com manutenção. Nesta literatura é apresentado como controlar este tipo de motor, usando o controle digital e analógico. Para isso, foi utilizado o microcontrolador PIC18F4431 programado através da linguagem C com base no compilador XC8.
Audiobook details
GenreTechnology
Length1 hr 6 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateApr 21, 2015
LanguagePortuguese
Table of contents
1Vitor Amadeu Souza
2II. Ferramentas de Hardware e Software
3III. Declaração de Variáveis
4V. Controle de Fluxo
5VI. Exemplo: Acionando Saídas
Show all chaptersShow less
6VII. Exemplo: Pisca-Pisca
7VIII. Exemplo: Timer de 8 bits
8IX. Exemplo: PWM
9X. Exemplo: Motor BLDC
10Capítulo I Características do PIC18F4431
11Capítulo II Ferramentas de Hardware e Software
12Em family, escolha PIC18F e em device, escolha o modelo
13Esta tela seleciona o gravador que será usado para gravar o
14botão Next.
15tela surgirá.
16Capítulo III Declaração de Variáveis
17palavra binária. Se for decimal, bastará indicar o valor diretamente
18Capítulo IV Operadores da Linguagem
19outras linguagens.
20considerado verdadeiro.
21++minuto; //incrementa a variável minuto
2210 MHz
232.Registradores
241.Introdução
25Delay1TCY Delay10TCYx Delay100TCYx Delay1KTCYx Delay10KTCYx
261 ms, onde este tempo ainda pode ser expandido em múltiplos.
2710 MHz
28funcionando, no projeto em questão que utiliza oscilador de 40
290000= Postscaler 1:1
3000= Prescaler 1:1
31Neste caso, considerando
32TPWM= C.M * Prescaler * Postscaler * <PTPERH:PTPERL>
33110 deixa todos os pinos de PWM configurados para esta função.
34Este registrador fica configurado da seguinte forma:
35PDC1 (PDC1H e PDC1L) e PDC2 (PDC2H e PDC2L), respectivamente
36Início
37Fonte: http://en.wikipedia.org/wiki/Brushless_DC_electric_motor
38Obs: Uma forma de obter um motor BLDC para testar este exemplo
39f
40Figura: Construção interna do L298 Fonte: L298 Datasheet
41Figura: Localização dos pinos do L298 Fonte: L298 Datasheet
42ultrapasse o máximo suportado pelo driver que é de 2000 mA ou
43circuito é chamado de chopper.
44Figura: Circuito amplificador para SENSE_A
45instante, sempre mantendo a corrente na faixa correta de operação
46driver L298 referente à SENSE_B.
47editora.
48A seguir o código fonte que implementa esta funcionalidade.
49A seguir o código fonte que implementa o controle analógico
Rtos Para Medir Dinamômetro Programado No ArduinoVitor Amadeu Souza31m$7 · $0.00
Medindo O Valor De Pico De Um Voltímetro Programado Em Arduino No Stm8Vitor Amadeu Souza9m$6 · $0.00
Monitorando A Concentração De Co Com O Visual C#Vitor Amadeu Souza22m$10 · $0.00
Calculando A Segunda Lei De Newton Programado No LazarusVitor Amadeu Souza34m$7 · $0.00
Monitorando Um Amperímetro Trifásico Com O Pic E Vc#Vitor Amadeu Souza20m$20 · $0.00
Apresentando O Nome Oficial Da Lituânia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Desenvolvendo Um Terminal De Consulta De Preços Com O Visual C# E SqlVitor Amadeu Souza44m$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte XxviiiVitor Amadeu Souza12m$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Plotando Um Gráfico Para Medição De Corrente Com O Visual C#Vitor Amadeu Souza37m$10 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57m$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IVitor Amadeu Souza9m$6 · $0.00
Plotando Gráficos 2d-3d Programado No PythonVitor Amadeu Souza1h 5m$8 · $0.00
Antologia De Projetos No Visual C# Volume IiVitor Amadeu Souza5h 46m$26 · $0.00
Implementando Um Detector De Cor Rgb Com O Sensor Tcs3472 Via I2c No ArduinoVitor Amadeu Souza21m$8 · $0.00
Reproduzindo Música Clássica Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$10 · $0.00
Conectando O Módulo Ds18b20 Programado No ArduinoVitor Amadeu Souza12m$6 · $0.00
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza36m$7 · $0.00
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
Fpga Aplicações Em Vhdl Volume IiiVitor Amadeu Souza17m$6 · $0.00
You may also like
Vade Mecum de Doutrina da OABAnna Sílvia Scofield, Bernardo Nogueira, Chris Bruno, Cristiano Campidelli, Elisa Moreira, Flávia Campos, Francisco Menezes, Ival Heckert, José Humberto Souto Júnior, Lílian Souza, Murillo Ribeiro, Núbia Elizabette de Paula, Paulo Márcio Reis Santos, Rafael Moura, Renata Abreu, Reyvani Jabour, Thiago Raso39h 15m4.8 (165)$26 · $0.00
Projetos Com Stm8s103f3 Programado Em Arduino - Parte XxvVitor Amadeu Souza24m$7 · $0.00
Projetos Com Hc908 Parte VVitor Amadeu Souza44m$10 · $0.00
Projetos Em Blocos Para O Micro:bit Parte XviiVitor Amadeu Souza12m$6 · $0.00
Enviando A Medição De Um Gaussímetro Para Uma Conta Do Twitter Com Esp32 Programado Em ArduinoVitor Amadeu Souza21m$8 · $0.00
Reproduzindo Música Clássica De Pe. José Maurício Nunes Garcia Em Arquivo Wav Com Pic Baseado No Mikroc ProVitor Amadeu Souza50m$6 · $0.00
Vexilologia Para A Bandeira Da Mongólia Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
A Prática Do NepotismoPedro Paulo Rabelo Mira Junior54m$7 · $0.00
Determinando A Distância De Um Ponto A Reta Usando O Visual BasicVitor Amadeu Souza32m$7 · $0.00
Medindo O Fator De Potência Com Stm32f103c8 Programado No ArduinoVitor Amadeu Souza17m$8 · $0.00
Implementando Internet Das Coisas (iot)Vitor Amadeu Souza20m$10 · $0.00
Calculando A Superfície De Troca Térmica Programado Em Visual BasicVitor Amadeu Souza30m$8 · $0.00
Tópicos Com Foco Computacional De Eletricidade Programado Em Visual BasicVitor Amadeu Souza46m$7 · $0.00
Apresentando Pinturas No Display Tft De Nicolas Froment Com Raspberry Pi Programado No PythonVitor Amadeu Souza43m$6 · $0.00
O Divórcio: Emenda Constitucional Nª 66/2010Cinthia De Oliveira Fernandes2h 21m$5 · $0.00
Apresentando Pinturas No Display Tft De José Jiménez Donoso Com Raspberry Pi Programado No PythonVitor Amadeu Souza43m$6 · $0.00
Computando A Correlação E Covariância De Uma Amostra Programado Em Visual C#Vitor Amadeu Souza35m$7 · $0.00
Apresentando Uma Lista Com Alguns Bens Tombados Do Es Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Calculando O Crc32 No ArduinoVitor Amadeu Souza14m$8 · $0.00
Programação Em Pascal Para Ft90xVitor Amadeu Souza1h 4m$10 · $0.00