
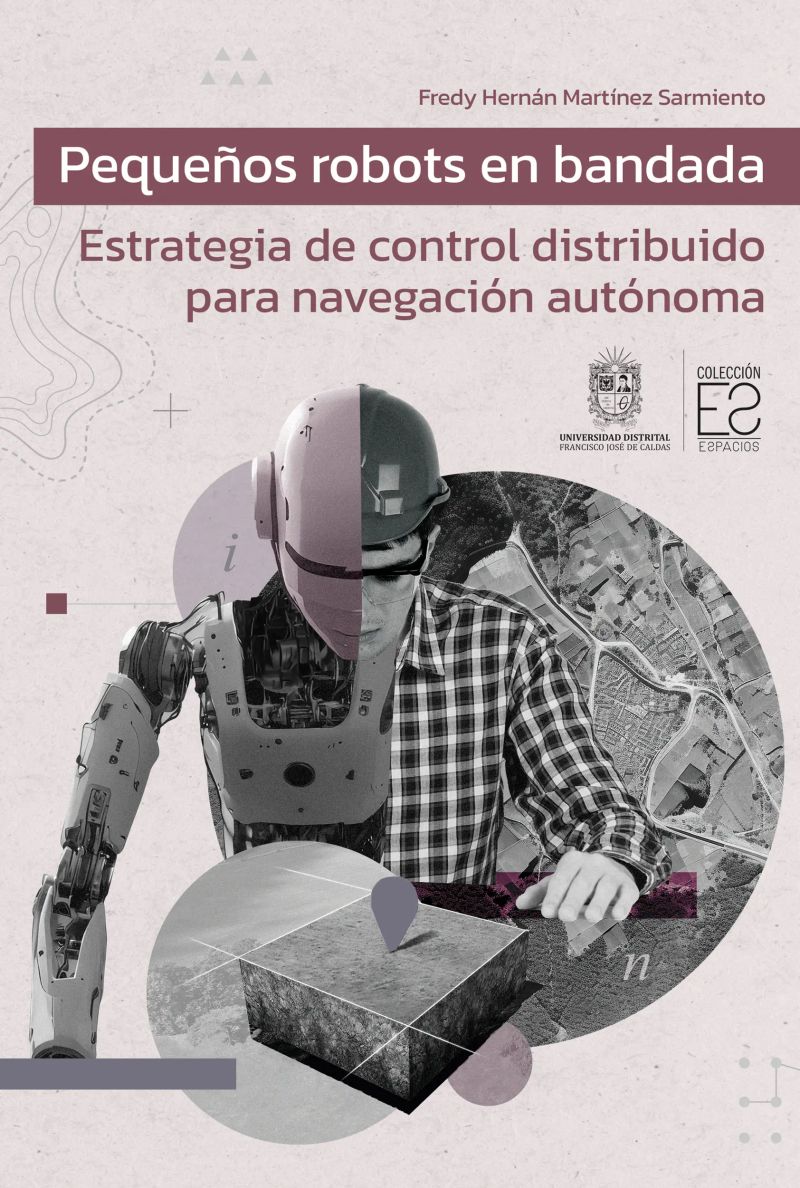
Pequeños robots en bandada
Estrategia de control distribuido para navegación autónomaDe Fredy Hernán Martínez Sarmiento


Duração2h 39m
Sobre este audiolivro
La robótica multiagente enfrenta un desafío persistente: coordinar grupos de robots con recursos limitados y comunicación local en entornos con obstáculos y sin control centralizado. Este libro propone una estrategia de control distribuido inspirada en bandadas biológicas, que integra navegación ergódica y activación por densidad poblacional (quorum sensing), implementada en la plataforma TurtleBot3 Burger con el framework ROS. La propuesta se valida mediante simulaciones y pruebas en laboratorio, lo cual demuestra una formación ordenada, convergencia y exploración colaborativa con resiliencia ante fallos individuales.
El desarrollo metodológico del libro incluye el diseño formal del esquema de interacción local, las métricas y parametrización, la optimización en simulación y la implementación práctica en ROS con una configuración ligera de Linux, y programación en Python, en la que se detalla la estructura del código de control y su instrumentación de odometría y cinemática.
Esta obra está dirigida a estudiantes de niveles avanzados, investigadores y profesionales en robótica, control, sistemas y computación; así como a quienes diseñan sistemas ciberfísicos autónomos con recursos restringidos. Además, será muy útil para sectores en los que la exploración descentralizada y la operación robusta son críticas, pues se ofrecen puentes claros para soluciones de bajo costo computacional.
Detalhes do audiolivro
GêneroTechnology
Duração2 h 39 min
Narrado porOuça com mais de 1.000 vozes
FormatoeBook com áudio
Data de publicação22 de dez. de 2025
IdiomaEspanhol
Sumário
1Título
24Arquitectura del sistema de movimiento
2Agradecimientos
25Introducción
3Unidades, dimensiones y símbolos
26Definición del problema
4Introducción
27Métodos
5Capítulo 1. Preliminares
28Resultados
Mostrar todos os capítulosVer menos
6Contexto y motivación
29Limitaciones y futuras investigaciones
7Problema de investigación
30Conclusiones
8Metodología de investigación
31Capítulo 4. Experimentos y resultados
9Estructura del libro
32Simulaciones
10Capítulo 2. Antecedentes
33Introducción
11Motivación
34Definición del problema
12Introducción
35Métodos
13Definición del problema
36Resultados y discusión
14Grupos y enjambres
37Conclusiones
15Bandadas en línea
38Plataforma TurtleBot 3 Burger
16Otros agrupamientos
39Introducción
17Conclusiones
40Entorno de trabajo
18Capítulo 3. Esquema de autoorganización
41Control del TurtleBot3 Burger
19Esquema de control y coordinación
42Conclusiones
20Introducción
43Resultados de pruebas reales
21Métodos
44Evaluación del desempeño
22Resultados
45Comparación entre simulación y pruebas reales
23Conclusiones
46Sobre el autor
Você também pode gostar
Biónica y biomímesis en el diseño de productosByron Iram Villamil Villar, Viviana Otálvaro Guzmán7h 1min$15 · $0.00

La agricultura de precisión y herramientas TIC de apoyoFredys Alberto Simanca Herrera, Jaime Alberto Páez Páez, Edgar Camilo Díaz Cabiativa, José Vicente Palacio Hernández4h 41min$9 · $0.00
Enfoque práctico del control modernoEnrique Arnáez12h$25 · $0.00
Tecnologías para liderar el futuroMarc Busom11h$18 · $0.00
Sistema de información para la operación remota de plantas de generación de energía hidroeléctricaÁlvaro Bernal Noreña6h 44min$10 · $0.00

Yo, Chatgpt : Guía Ligera E Irreverente Para Usarme Sin Morir En El IntentoManu Gl31min$8 · $0.00
Ingeniería industrial Métodos y tiemposAmparo Escalante, José Domingo González28h 36min4.6 (18)$24 · $0.00
Arduino. Proyectos prácticosIván Lobo8h 21min$19 · $0.00
Lenguajes formales y teoría de autómatasJuan Giró, Juan Vázquez, Brenda Meloni, Leticia Constable16h 51min$20 · $0.00
Sistemas integrados con arduinoJosé Rafael Lajara, José Peligrí Sebastiá9h 28min4.5 (12)$14 · $0.00
Sistemas de aprendizaje automáticoVarios autores9h 5min4.3 (12)$17 · $0.00
Gestión de proyectos y organizacionesNelson Antonio Moreno Monsalve, Merlín Patricia Grueso Hinestroza10h 9min$19 · $0.00
Gestión y control moderno de inventariosLUIS ANIBAL MORA6h 14min4.6 (12)$16 · $0.00
Monitoreo, control y adquisición de datos con arduino y visual basic.netRubén Oliva Ramos7h 56min$18 · $0.00
Estrategias avanzadas para la gestión de la producciónOscar Mauricio Gelves Alarcón, Nataly Lorena Guarín Cortés5h 11min$9 · $0.00
De Silicon Valley a tu negocioDavid Villaseca, Susana González8h 10min4.3 (13)$12 · $0.00

Este no es el título de este libroNelo Alberto Maestre Blanco4h 30min4.3 (16)$11 · $0.00
LEAN ENERGY 4.0Luis Socconini, Juan Pablo Martín6h 28min$9 · $0.00
Inteligencia artificial: chatgpt práctico para empresasMARÍA PÉREZ5h 6min$12 · $0.00
Lógica jurídicaUlrich Klug14h 10min4.4 (28)$21