
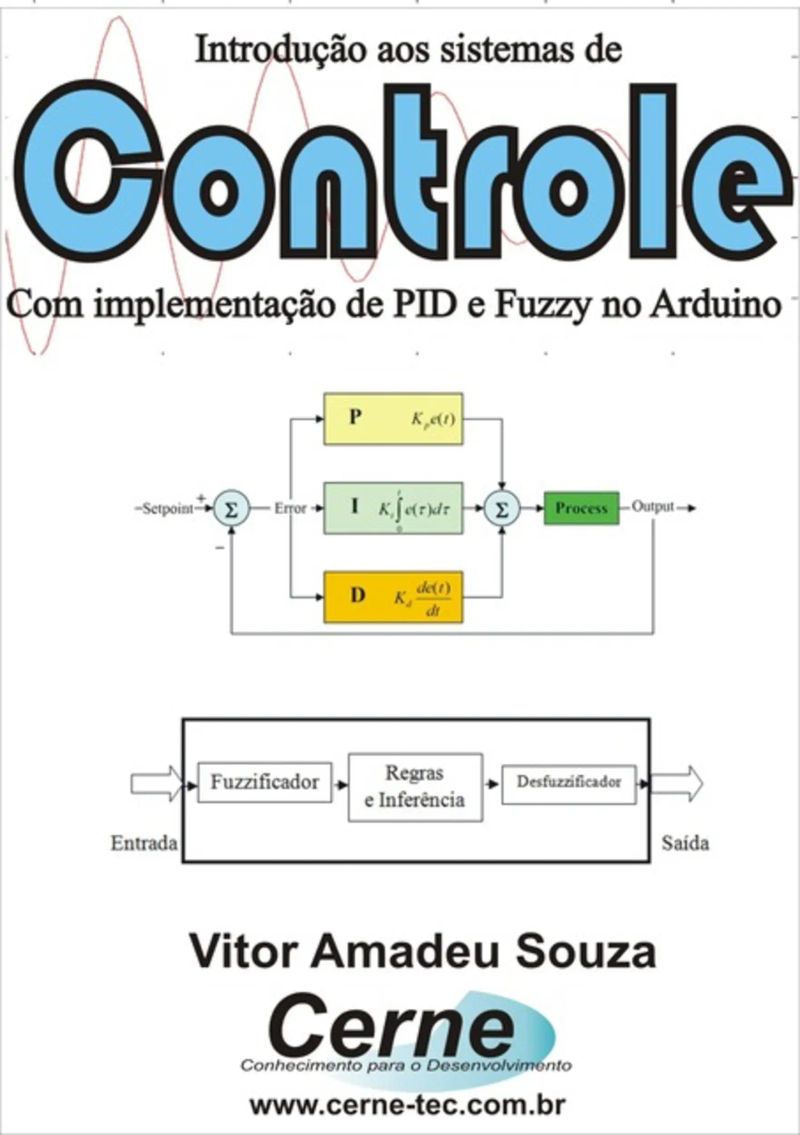
Introdução Aos Sistemas De Controle Com Implementação De Pid E Fuzzy No Arduino
By Vitor Amadeu Souza


Length4h 45m
About this audiobook
Este livro apresenta de maneira prática e objetiva uma introdução aos sistemas de controle, apresentando inicialmente os sistemas lineares com o conceito de sinal determinístico e aleatório, sinais causais, não causais, sistemas contínuos invariantes no tempo (SLIT), resposta de sistemas, análise por Laplace dentre outros. Após esta fase inicial, o livro explora de maneira prática e objetiva o controle PID e Fuzzy usando o Arduino como ferramenta de controle, onde para isso foi utilizado uma ventoinha como atuador, um sensor de temperatura do tipo LM35 como sinal de feedback e um resistor de potência para aquecer a temperatura medida pelo sensor. Desta forma, através do atuador será possível observar a resposta do controlador PID e Fuzzy no processo, de acordo com o aquecimento no resistor de potência e os parâmetros definidos no programa. No entanto, antes de abordar tais controles, são apresentados separadamente cada recurso utilizado como o display LCD, PWM para controle da potência do ventilador e resistor e medição de temperatura. A placa didática utilizada foi a Cerne Arduino, onde os recursos para testar os circuitos propostos serão conectados através das conexões disponíveis na lateral do kit. Tal kit está à venda no site www.cerne-tec.com.br, no entanto, outras placas Arduino compatíveis como a UNO podem ser utilizadas, em função da compatibilidade entre as mesmas. Esta literatura é recomendada para todos aqueles interessados em terem o primeiro contato com sistemas de controle a nível acadêmico ou prático, pois são apresentados vários exemplos com resolução que facilitam o aprendizado por parte do estudante.
Audiobook details
GenreTechnology
Length4 hrs 45 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateJun 25, 2016
LanguagePortuguese
Table of contents
1Vitor Amadeu Souza
263 e
2I. Análise de Sinais
272 yd 2 dt
3II. Sistemas Contínuos no Domínio do Tempo
28Já que
4III. Sistemas Contínuos por Transformada de Laplace
295 ec 2
5IV. Controle da resistência
30Logo, comprova-se assim que o sistema é estável.
Mostrar todos os capítulosVer menos
6VI. Controle do display LCD
312 yd 2 dt
7VII. Medindo a temperatura
32+ λλ
8VIII. Controle de processo
332 inicial
9IX. Controle proporcional
348 e
10X. Controle proporcional-integral
35+ λλ
11XI. Controle proporcional-integral-derivativo
363 tec 2
12XII. Lógica Fuzzy
372 te
13=E
38)( ty zi
141 t
392 te
15P
403 t
16Além disso, a integral da função no intervalo de tempo
413 t 3 e
177.2 Escalonamento temporal
422 t 3 t e na Hopital
187.4 Reversão Temporal
43Em que
198.1 Degrau unitário
442 yd 2 dt
20tu )(
452 c
21No decorrer desta literatura iremos trabalhar com sistemas
462 inicial
22)( tx
472 c
232 yd 2 dt
483 ec 2
248 ec 2
493 c
252 inicial
502 inicial
Projetos Com Ft90x Parte XVitor Amadeu Souza46m$10 · $0.00
Apresentando Alguns Pontos Turísticos Da Arábia Saudita Com Display Lcd Programado No ArduinoVitor Amadeu Souza8m$6 · $0.00
Monitoramento Por E-mailVitor Amadeu Souza1h 4m$10 · $0.00
Apresentando Pinturas De Mikoláš Aleš Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Apresentando Um Orago Da Suíça Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Desenvolvendo Um Web Server Para Monitorar Concentração De Ph Usando O Esp32 Programado No ArduinoVitor Amadeu Souza39m$8 · $0.00
Reproduzindo O Hino De Camboja Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$6 · $0.00
Desenvolvendo Um Teclado MusicalVitor Amadeu Souza13m$10 · $0.00
Plotando Um Gráfico Para Medição De Glp Com O Visual C#Vitor Amadeu Souza37m$10 · $0.00
Comunicação Lora Programado No ArduinoVitor Amadeu Souza12m$8 · $0.00
Desenvolvendo Em Vc# Um Supervisório Para Monitoramento De Sensores Usando O Esp32 Programado No ArduinoVitor Amadeu Souza4h 42m$26 · $0.00
Desenvolvendo Um Dinamômetro Modbus Para Leitura No Elipse Com Interface Rs485 No ArduinoVitor Amadeu Souza40m$10 · $0.00
Projetos Com Esp8266 Programado Em Arduino - Parte IiVitor Amadeu Souza47m$10 · $0.00
Desenvolvendo Um Datalogger E Armazenando No Arquivo Formato Csv Para Medir Barômetro Com PicVitor Amadeu Souza15m$7 · $0.00
Enviando Para A Internet Requisições Http Via Gprs Com Módulo Sim800l Para Monitorar Decibelímetro Programado Em Arduino E PhpVitor Amadeu Souza1h 9m$7 · $0.00
Calculando O Id De Um Mosfet Através Da Função De Transcondutância Programado Em Visual BasicVitor Amadeu Souza31m$7 · $0.00
Computando A Reatância Indutiva Programado Em Visual BasicVitor Amadeu Souza30m$7 · $0.00
Desenvolvendo Um Termostato Com Pic Programado No C18Vitor Amadeu Souza53m$10 · $0.00
Reproduzindo O Hino Do Estado Da Bahia Em Arquivo Wav Com Pic Baseado No Mikroc ProVitor Amadeu Souza50m$6 · $0.00
Iot Aplicado A Medição De Fator De PotênciaVitor Amadeu Souza44m$10 · $0.00
You may also like
Monitorando Gaussímetro No Arduino Com Sintetizador De Voz Programado No PythonVitor Amadeu Souza23m$8 · $0.00
Enviando A Medição De Glp Para Monitoramento No Vb Com A Raspberry Pi Programada Em PythonVitor Amadeu Souza31m$7 · $0.00
Projeto E Análise De ExperimentosJideon F Marques5h 15m$28 · $0.00
Desvendando A Programação Com PythonMarcelo Aparecido Carlos2h 24m$7 · $0.00
Pensando fora da capaUnknown Author1h 35m$0.00 · $0.00
Regulação das relações de consumoAluísio de Freitas Miele, Carolina Helena Antunes, Cíntia Rosa Pereira de Lima, Claudia Lima Marques, Daniel Mendes Bioza, Eduardo Molan Gaban, Flávia Lira da Silva, Frederico Fernandes Moesch, Gisela Biacchi Emanuelli, João Victor Porto Jarske, Juliana Oliveira Domingues, Luciane de Loiola Rodrigues, Luis Gustavo Pinheiro Loureiro Carneiro, Luiz Felipe da Fonseca Pereira, Luma Cavaleiro de Macêdo Scaff, Marcelo Chiavassa de Mello Paula Lima, Marcus Vinicius Fernandes Andrade da Silva, Maria Cristina Rayol, Mariana Zilio da Silva Nasaret, Napoleão Casado Filho, Newton De Lucca, Nicolas Eric Matoso Medeiros de Souza, Patricia Semensato Cabral, Pedro Aurélio de Queiroz Pereira da Silva, Raíssa Guimarães Carvalho, Roberta Freitas Costa, Vinicius Klein, Vitor Moraes de Andrade, Viviane Salomão Braga11h 58m$17 · $0.00
Ação Revisional no Processo do TrabalhoRenato Serafim3h 44m$12 · $0.00
Graphpalgonfamgisggraphdruxvehgonun81h 35m$4 · $0.00
Pequeno Manual De Traduções CientíficasJuan Carlos Claros Garcia1h 2m$7 · $0.00
Ia Sem MistériosVitor De Oliveira47m$7 · $0.00
Humanidades e Ciências Sociais AplicadasVitor Medrado16h 7m$58 · $0.00
Aprendizado De Máquina Utilizando Pca Programado Em PythonVitor Amadeu Souza1h 25m$7 · $0.00
Desbravando os Laboratórios de Inovação CorporativosFernando Galdino5h 22m$13 · $0.00
Varejo - Gestão FinanceiraRodrigo Montini2h 40m$8 · $0.00
Monitorando Um Decibelímetro Com O Pic E Visual BasicVitor Amadeu Souza21m$10 · $0.00
TEORIA GERAL DO DIREITO EM PADRÕES LÓGICOSLuiz Walter Coelho Filho2h 7m$12 · $0.00

Python Para ComeçarJosé Humberto De Souza Prates3h 17m$4 · $0.00
Ensaios Acerca do Direito Processual Civil ContemporâneoEmanoel Messias Dias da Silveira18h 38m$19 · $0.00
Desenvolvendo Negócios Com Inteligência ArtificialVictor Azevedo1h 1m$10 · $0.00
Princípio da InteroperabilidadeCristiane Rodrigues Iwakura14h 17m$18 · $0.00