
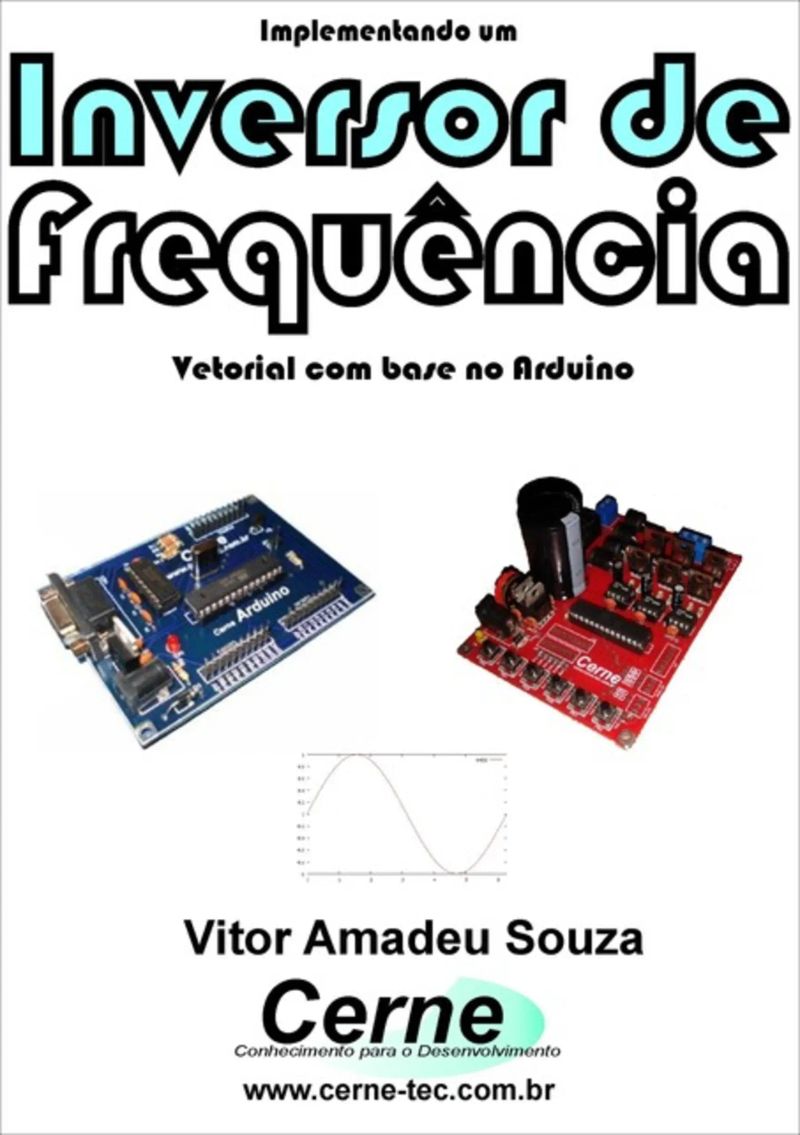
Implementando Um Inversor De Frequência Vetorial Com Base No Arduino
De Vitor Amadeu Souza


Duração47m
Sobre este audiolivro
Esta literatura é uma continuação da obra Arduino – Prático e Objetivo (2011) e Programação para Arduino – Avançado (2014) do mesmo autor e editora, onde o objetivo é desenvolver um inversor de frequência vetorial fazendo uso do Arduino. Para isso, além da programação o hardware utilizado também é apresentado, mostrando a etapa de retificação, chaveamento através de um conjunto de IGBTs e controle no qual o Arduino implementa uma tabela de senos que implementa uma defasagem de 120º entre cada fase. Um inversor de frequência vetorial diferencia-se do escalar em função de sua precisão, pois ao se estabelecer um setpoint para o RPM é esperado que o inversor mantenha o motor girando dentro da faixa informada nesta configuração. Para isso, faz-se necessário medir o RPM do motor através de um circuito de feedback (óptico ou magnético, por exemplo) que forneça a velocidade que o motor esteja rodando. Sendo assim, o inversor será capaz de aumentar ou diminuir a frequência fornecida ao motor de modo a deixá-la no limiar do setpoint de RPM esperado. Esta é a proposta deste livro, onde após apresentar o funcionamento do inversor de frequência escalar é feito um experimento que configura a rotação do motor através da uma variável chamada setpoint para 600 RPM e através de uma lógica implementada espera-se mantê-lo dentro desta rotação, implementando assim um controle vetorial. Desta forma, para alterar a rotação para outra faixa basta modificar o conteúdo desta variável de setpoint.
Detalhes do audiolivro
GêneroEducation and Learning, Technology
Duração47 min
Narrado porOuça com mais de 1.000 vozes
FormatoeBook com áudio
Data de publicação24 de mai. de 2016
IdiomaPortuguês
Sumário
1Vitor Amadeu Souza
2Capítulo I
3uma carga DC.
4osciloscópio digital.
5Conversor Monofásico->Trifásico
Mostrar todos os capítulosVer menos
6como requerido para o projeto, conforme figura abaixo.
71 f
8defasagem de 120º entre cada fase.
9Para realizar o controle da defasagem de tempo e quando cada
10A diferença que há entre uma variável e outra é apenas na
11Não é gerada uma onda senoidal perfeita e sim níveis de tensão
12Esta tabela serve de referência para os três canais de PWM, sendo
13delay(1); }
14Ns
15modelos podem funcionar em frequências maiores, sendo importante
16Botão A0 A1 A2 A3 A4 A5 Todos soltos
17seja, altere o prescaler de modo a tal requisito ser atendido.
18frequência esperada é de 1000 Hz e o prescaler é 1.
19frequência esperada é de 3 Hz e o prescaler é 1024.
20Encoder incremental
21Arduino
2250%, para em seguida obter o RPM e atualizar o display LCD.
23motor de modo a deixá-lo próximo ao setpoint configurado.
24analogWrite(10,pwm); }
25Inversor de Frequência vetorial
26Este é o propósito deste capítulo, implementar um inversor vetorial
27Tal controle será feito periodicamente e o valor de SETPOINT pode
28fazendo que o motor gire de 60 Hz a aproximadamente 7 Hz.
Calculando O Mdc Programado Em Visual C#Vitor Amadeu Souza30min$8 · $0.00
Rtos Para Medir Dinamômetro Programado No ArduinoVitor Amadeu Souza31min$7 · $0.00
Medindo O Valor De Pico De Um Voltímetro Programado Em Arduino No Stm8Vitor Amadeu Souza9min$6 · $0.00
Monitorando A Concentração De Co Com O Visual C#Vitor Amadeu Souza22min$10 · $0.00
Calculando A Segunda Lei De Newton Programado No LazarusVitor Amadeu Souza34min$7 · $0.00
Monitorando Um Amperímetro Trifásico Com O Pic E Vc#Vitor Amadeu Souza20min$21 · $0.00
Apresentando O Nome Oficial Da Lituânia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9min$6 · $0.00
Desenvolvendo Um Terminal De Consulta De Preços Com O Visual C# E SqlVitor Amadeu Souza44min$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte XxviiiVitor Amadeu Souza12min$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19min$6 · $0.00
Plotando Um Gráfico Para Medição De Corrente Com O Visual C#Vitor Amadeu Souza37min$10 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57min$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IVitor Amadeu Souza9min$6 · $0.00
Plotando Gráficos 2d-3d Programado No PythonVitor Amadeu Souza1h 5min$8 · $0.00
Antologia De Projetos No Visual C# Volume IiVitor Amadeu Souza5h 46min$26 · $0.00
Implementando Um Detector De Cor Rgb Com O Sensor Tcs3472 Via I2c No ArduinoVitor Amadeu Souza21min$8 · $0.00
Reproduzindo Música Clássica Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50min$10 · $0.00
Conectando O Módulo Ds18b20 Programado No ArduinoVitor Amadeu Souza12min$6 · $0.00
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza36min$7 · $0.00
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18min$6 · $0.00
As Obras De PlatãoPlatão3h 57min4.7 (1.3K)$6 · $0.00
Árvore e folhaJ.R.R. Tolkien4h 59min4.3 (6.3K)$12 · $0.00
Ética, Espiritualidade E CidadaniaAri Antônio Da Silva7h 40min$10 · $0.00
Homo Sapiens Teknelogo - A Superficial Condição HumanaAna Paula Pinho9h 43min$17 · $0.00
Consciência fonológica na educação infantil e no ciclo de alfabetizaçãoArtur Gomes de Morais8h 44min4.8 (1.5K)$9 · $0.00
O Homem EternoAlexandre Marcondes3h 10min4.8 (3.9K)$5 · $0.00
Filhos Melhores Para O MundoBárbara Flores5h 30min4.8 (1.1K)$7 · $0.00
Seja YounikTiago Bruneto2h 32min4.7 (3.7K)$6 · $0.00
Dicionário Paulo FreireUnknown Author26h 51min4.7 (665)$16 · $0.00
4000 Palavras Mais Usadas Em Inglês Com Tradução E PronúnciaJosé Carlos Caparroz6h 41min4.7 (1K)$6 · $0.00
O Livro Dos Mártires IlustradoJohn Foxe11h 52min4.6 (5.1K)$5 · $0.00
As Obras De PlatãoPlatão3h 48min4.6 (682)$6 · $0.00
Letramento - Um tema em três gênerosMagda Soares3h 36min4.5 (2.8K)$4.99 · $0.00
Em defesa da escolaJan Masschelein, Maarten Simons5h 18min4.6 (726)$5.99 · $0.00
Meditação: Homem-perfeição Na Deus-satisfaçãoSri Chinmoy6h 44min4.6 (470)$13 · $0.00
Avaliação E Educação InfantilJussara Hoffmann3h 45min4.5 (2.7K)$9 · $0.00
Teoria Dos JogosFernando Barrichelo2h 21min4.5 (543)$5 · $0.00
ResiliênciaAlexandre Costa2h 20min4.4 (2.6K)$6 · $0.00
O homem e seus símbolosCarl G. Jung, Joseph L. Henderson, M.-L. von Franz, Aniela Jaffé, Jolande Jacobi, John Freeman14h 50min4.4 (156.9K)$14 · $0.00
Focado Em PessoasPedro Janot6h 48min4.4 (1.8K)$7 · $0.00
Você também pode gostar
Desenvolvendo Projetos Programados Em C Para Mcu Msp430 Volume ÚnicoVitor Amadeu Souza4h 24min$47 · $0.00
Iot Para Medir Uv Com Esp32 Programado Em ArduinoVitor Amadeu Souza22min$8 · $0.00
Monitorando Gaussímetro Remotamente Através Da Internet Com Esp32 Programado Em Arduino E PhpVitor Amadeu Souza1h 13min$8 · $0.00
Programação Em Assembly Para O Microcontrolador Pic18f Volume IVitor Amadeu Souza44min$7 · $0.00
Desenvolvendo Um Medidor Poe Etanol Modbus Tcp/ip No ArduinoVitor Amadeu Souza1h 6min$26 · $0.00
Arquitetura Medieval Com Display Tft Programado No ArduinoVitor Amadeu Souza19min$7 · $0.00
Programando A Placa Arduino Uno Em Pascal Com Base No MikropascalVitor Amadeu Souza29min$7 · $0.00
Desenvolvendo Um App Em Android Programado No App Inventor Como Supervisório Para Monitoramento De Glp Usando O Esp32 Programado No ArduinoVitor Amadeu Souza40min$8 · $0.00
Calculando O Rendimento De Debênture Programado Em Visual BasicVitor Amadeu Souza32min$6 · $0.00
Apresentando Pinturas No Display Tft De John Everett Millais Com Raspberry Pi Programado No PythonVitor Amadeu Souza43min$6 · $0.00
Ordenação Selection Sort Programado No PythonVitor Amadeu Souza54min$6 · $0.00
Desenvolvendo Uma Fonte De Corrente Modbus Rs232 No ArduinoVitor Amadeu Souza40min$10 · $0.00
Desenvolvendo Em App Inventor Para Android Um Supervisório Para Monitorar Concentração De Co2 Usando O Esp8266 (nodemcu) Programado No ArduinoVitor Amadeu Souza42min$10 · $0.00
Desenvolvendo Projetos De Supervisório Em Vc# Para Monitorar Sensores Gráfico Scope Programado No PicVitor Amadeu Souza5h 5min$37 · $0.00
Projetando Um Kit Didático Para A Família Dspic30f No KicadVitor Amadeu Souza45min$10 · $0.00
Desenvolvendo Um Voltímetro Trifásico Modbus Rs485 No ArduinoVitor Amadeu Souza35min$21 · $0.00
Desenvolvendo Um Barômetro Para Rede Can Programado Em C Para O Pic18f4580Vitor Amadeu Souza1h 4min$7 · $0.00
Desenvolvendo Um Medidor De Benzeno Modbus Tcp/ip No ArduinoVitor Amadeu Souza1h 4min$10 · $0.00
Projetos Com Arduino No Ardublock Parte XivVitor Amadeu Souza11min$8 · $0.00
Desenvolvendo Um Pressostato No ArduinoVitor Amadeu Souza12min$10 · $0.00