
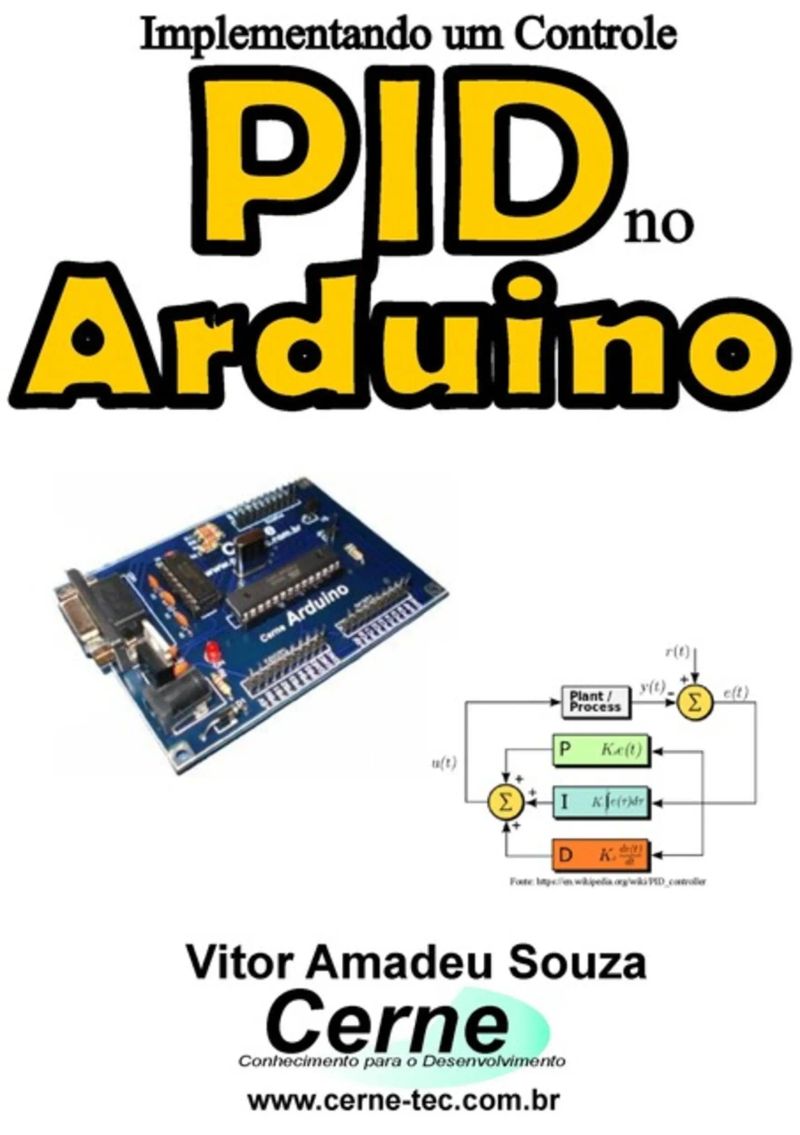
Implementando Um Controle Pid No Arduino
De Vitor Amadeu Souza


Duração26m
Sobre este audiolivro
Esta literatura é uma continuação da obra Arduino – Prático e Objetivo (2011) e Programação para Arduino – Avançado (2014) do mesmo autor e editora, onde a implementação de um controle PID é explorado de modo que o leitor possa ampliar seu embasamento teórico e prático para desenvolver este tipo de aplicação nesta ferramenta. É importante que o leitor tenha ciência dos assuntos abordados nestas obras citadas, para que haja um melhor aproveitamento do conteúdo a ser apresentado. Sendo assim, o objetivo desta literatura é apresentar a implementação do controlador PID, onde para isso foi utilizado uma ventoinha como atuador, um sensor de temperatura do tipo LM35 como sinal de feedback e um resistor de potência para aquecer a temperatura medida pelo sensor. Desta forma, através do atuador será possível observar o PID atuando no processo de acordo com o aquecimento no resistor de potência e os parâmetros definidos através das constantes kp, ki e kd. No entanto, antes de abordar o PID propriamente dito é apresentado separadamente cada recurso utilizado como o display LCD, PWM para controle da potência do ventilador e resistor e medição de temperatura. A placa didática utilizada foi a Cerne Arduino, onde os recursos para testar os circuitos propostos serão conectados através das conexões disponíveis na lateral do kit. Tal kit está à venda no site www.cerne-tec.com.br, no entanto, outras placas Arduino compatíveis como a UNO podem ser utilizadas, em função da compatibilidade entre as mesmas.
Detalhes do audiolivro
GêneroTechnology
Duração26 min
Narrado porOuça com mais de 1.000 vozes
FormatoeBook com áudio
Data de publicação4 de dez. de 2015
IdiomaPortuguês
Sumário
1Vitor Amadeu Souza
2I. Metodologia de desenvolvimento
3II. Controle da resistência
4IV. Controle do display LCD
5V. Medindo a temperatura
Mostrar todos os capítulosVer menos
6VI. Controle de processo
7VII. Controle proporcional
8VIII. Controle Proporcional-Integral
9IX. Controle Proporcional-Integral-Derivativo
10Sendo assim, o objetivo desta
11Capítulo IV
12Medindo a temperatura
13Este sensor é alimentado com uma tensão DC que pode variar entre
14Fonte: http://www.codeproject.com/Articles/49548/Industrial-NET-PID-Controllers
15Controle Proporcional-Integral-Derivativo
16extremo, gerar respostas instáveis.
Calculando O Mdc Programado Em Visual C#Vitor Amadeu Souza30min$8 · $0.00
Rtos Para Medir Dinamômetro Programado No ArduinoVitor Amadeu Souza31min$7 · $0.00
Medindo O Valor De Pico De Um Voltímetro Programado Em Arduino No Stm8Vitor Amadeu Souza9min$6 · $0.00
Monitorando A Concentração De Co Com O Visual C#Vitor Amadeu Souza22min$10 · $0.00
Calculando A Segunda Lei De Newton Programado No LazarusVitor Amadeu Souza34min$7 · $0.00
Monitorando Um Amperímetro Trifásico Com O Pic E Vc#Vitor Amadeu Souza20min$21 · $0.00
Apresentando O Nome Oficial Da Lituânia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9min$6 · $0.00
Desenvolvendo Um Terminal De Consulta De Preços Com O Visual C# E SqlVitor Amadeu Souza44min$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte XxviiiVitor Amadeu Souza12min$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19min$6 · $0.00
Plotando Um Gráfico Para Medição De Corrente Com O Visual C#Vitor Amadeu Souza37min$10 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57min$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IVitor Amadeu Souza9min$6 · $0.00
Plotando Gráficos 2d-3d Programado No PythonVitor Amadeu Souza1h 5min$8 · $0.00
Antologia De Projetos No Visual C# Volume IiVitor Amadeu Souza5h 46min$26 · $0.00
Implementando Um Detector De Cor Rgb Com O Sensor Tcs3472 Via I2c No ArduinoVitor Amadeu Souza21min$8 · $0.00
Reproduzindo Música Clássica Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50min$10 · $0.00
Conectando O Módulo Ds18b20 Programado No ArduinoVitor Amadeu Souza12min$6 · $0.00
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza36min$7 · $0.00
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18min$6 · $0.00
Você também pode gostar
Desenvolvendo Um Supervisório Em Vb Com Gauge Angular Para Monitoramento De Volume De Fluido Programado No ArduinoVitor Amadeu Souza20min$9 · $0.00

Automação como Processo Disruptivo na Perfuração de Rochas em Minas a Céu Aberto – Desafios e Ganhos ReaisJadir Pedro Alves3h 8min$15 · $0.00

Introdução À Indústria 4.0Sandro Santos2h 48min4.3 (127)$9 · $0.00
Desenvolvendo Um Datalogger Para Medir Odômetro Com ArduinoVitor Amadeu Souza41min$10 · $0.00
Desenvolvendo Um Medidor De Benzeno Modbus Rs485 No PicVitor Amadeu Souza38min$10 · $0.00
Comunicação Master-slave Modbus Tcp/ip Com Base No Módulo Em100, Pic18f2520, Xc8 E Visual C#Vitor Amadeu Souza1h 17min$15 · $0.00
Aprenda Projetar Programas Em C++ Usando Padrões De Design Para Software De Alta QualidadeJideon Marques Marques11h 38min$46 · $0.00
38 Novos Programas 17 04 2020 CompletoKaicon Ricardo33min$5 · $0.00
Calculando Ib, Ic, Vc E Vce De Um Transistor Bipolar Programado Em Visual BasicVitor Amadeu Souza38min$7 · $0.00
Projetos Com Arm Programado Em Arduino Com Base No Modelo Stm32f103c8 Parte XxxivVitor Amadeu Souza16min$6 · $0.00
Encontrando O Centroide Programado Em PythonVitor Amadeu Souza51min$6 · $0.00
Desenvolvendo Um Supervisório Em Vc# Com Gauge Angular Para Monitoramento De Termômetro Programado No PicVitor Amadeu Souza17min$9 · $0.00
Programando O Arduino Com A Função Do Circuito Integrado 7410Vitor Amadeu Souza11min$6 · $0.00
Apresentando Uma Lista De Museus Do Estado Do Am Com Display Lcd Programado No ArduinoVitor Amadeu Souza8min$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte XxxiiiVitor Amadeu Souza16min$7 · $0.00
17 Novela Do PimKaicon Ricardo19min$5 · $0.00
Java Para TodosCélio Azevedo3h 31min$7 · $0.00
Engenharia De RequisitosRodrigo Moreira Fagundes6h 19min$6 · $0.00
Vexilologia Para A Bandeira De Quênia Com Display Tft Programado No ArduinoVitor Amadeu Souza18min$6 · $0.00
Implementando Via Wifi O Controle De Luz De Palco Com Esp8266 E Android Usando O Nodemcu Programado No Arduino E App InventorVitor Amadeu Souza16min$10 · $0.00