
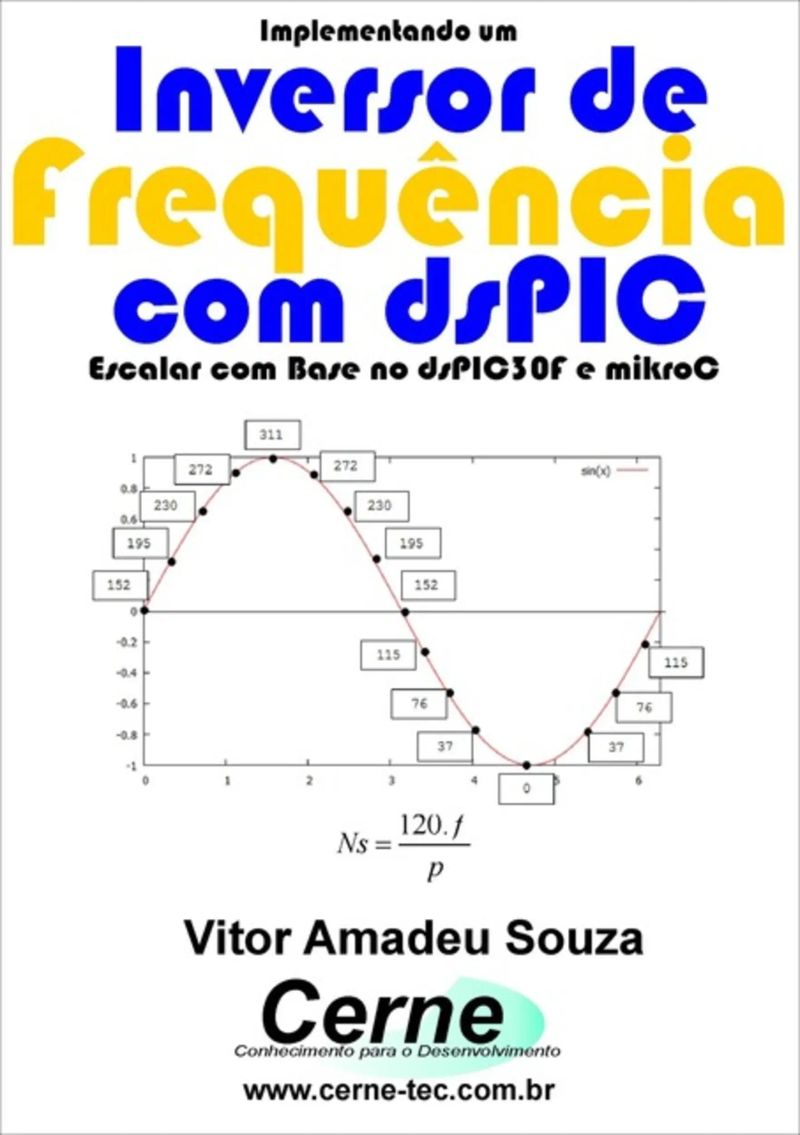
Implementando Um Inversor De Frequência Com Dspic
By Vitor Amadeu Souza


Length41m
About this audiobook
O intuito desta obra é desenvolver um Inversor de Frequência trifásico fazendo uso do microcontrolador dsPIC30F4013 programado na linguagem C, com base no mikroC tendo uma ponte de IGBTs como driver. Para isso, além da programação o hardware utilizado também é apresentado com a etapa de retificação, chaveamento através de um conjunto de IGBTs e controle no qual o microcontrolador implementa uma tabela de senos que implementa uma defasagem de 120º entre cada fase além de permitir a variação da frequência aplicada ao motor e assim permitir variar a sua frequência. Para a realização dos experimentos propostos nesta literatura o kit didático Cerne dsPIC Soft Starter/Inversor de Frequência foi utilizado, onde o hardware desta placa é tomado como referência para a explicação do experimento referente ao Inversor de Frequência.
Audiobook details
GenreTechnology
Length41 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateAug 6, 2015
LanguagePortuguese
Table of contents
1Introdução
2Capítulo I
3tipo Havard, ou seja, apresenta um barramento para dados e outro
4seguinte tela será apresentada.
5main()
Mostrar todos os capítulosVer menos
6Operadores da Linguagem
7considerado verdadeiro.
80 e um valor zero será convertido para 1.
9Capítulo V Controle de Fluxo
10Acionando uma saída
11PORTB, PORTC e PORTD.
12Botão e Led
13Observe no gráfico abaixo um exemplo de sinal PWM.
14PWM_Init(freq, canal, prescaler, timer), onde informa-se a
15Conversor Monofásico->Trifásico
16Controle
17Fonte: www.cerne-tec.com.br
18tópico.
19como características principais VCES=600V, VCE(ON)=1,4V, VGE=15V e
20como requerido para o projeto.
211 f
22defasagem de 120º entre cada fase.
23Para realizar o controle da defasagem de tempo e quando cada
24A diferença que há entre uma variável e outra é apenas na
25#define pR RD0_bit #define pS RD1_bit #define Pt RD2_bit
26defasadas de 120º entre elas.
2716 pontos
28while(1) { PWM_Set_Duty(seno[vR],0); PWM_Set_Duty(seno[vS],1); PWM_Set_Duty(seno[vT],2);
29delay_ms(1); } }
30Ns
31modelos podem funcionar em frequências maiores, sendo importante
32Botão RB0 RB1 RB2 RB3 RB4 RB5 Todos soltos
Desenvolvendo Um Medidor De Decibelímetro Modbus Tcp/ip No ArduinoVitor Amadeu Souza1h 5m$10 · $0.00
Lendo A Temperatura Com O Sensor Tmp116 Programado No ArduinoVitor Amadeu Souza20m$6 · $0.00
Desenvolvendo Um Medidor De Decibelímetro Modbus Rs485 No ArduinoVitor Amadeu Souza39m$10 · $0.00
Monitorando Célula De Carga No Arduino Com Sintetizador De Voz Programado No Visual BasicVitor Amadeu Souza17m$7 · $0.00
Telemetria Por Iot Na Plataforma Cayenne Para Medir Dinamômetro Com Base No Esp8266 Programado Em ArduinoVitor Amadeu Souza15m$7 · $0.00
Apresentando Os Sultões Do Império Otomano Com Display Lcd Programado No ArduinoVitor Amadeu Souza10m$6 · $0.00
Monitorando Um Gaussímetro Com O Visual C#Vitor Amadeu Souza21m$10 · $0.00
Plotando Um Gráfico Para Ler Concentração De Amônia Programado No ArduinoVitor Amadeu Souza27m$6 · $0.00
Projetos Com Arm Programado Em Arduino Com Base No Modelo Stm32f103c8 Parte LxiiVitor Amadeu Souza13m$6 · $0.00
Desenvolvendo Um Datalogger Para Medir Ozônio Com Esp8266 Programado No ArduinoVitor Amadeu Souza34m$7 · $0.00
Programando Em Javascript Para Controle Da Api Do Google Maps Volume IiiVitor Amadeu Souza49m$8 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte ViiVitor Amadeu Souza18m$6 · $0.00
Construindo Um Histograma De Temperatura No Visual BasicVitor Amadeu Souza35m$10 · $0.00
Implementando Um Conversor Tcp/ip->rs232Vitor Amadeu Souza31m$15 · $0.00
Projetos Em Javascript Para O Micro:bit Parte XviiVitor Amadeu Souza13m$6 · $0.00
Aplicando Iot Para Medir Concentração De H2 Com Esp8266 (nodemcu) Programado Em ArduinoVitor Amadeu Souza19m$10 · $0.00
Desenvolvendo Um Odômetro Para Rede Can Programado Em C Para O Pic18f4580Vitor Amadeu Souza1h 6m$7 · $0.00
Computando A Indução Magnética Programado Em Visual C#Vitor Amadeu Souza31m$7 · $0.00
Desenvolvendo Inversor Dc/ac Com ArduinoVitor Amadeu Souza18m$10 · $0.00
You may also like
Acionamento Remoto De Micro-ondas Com Gsm Usando Comandos Sms Com Módulo Sim800l Programado No ArduinoVitor Amadeu Souza10m$7 · $0.00
Desenvolvendo Projetos De Datalogger Com ArduinoVitor Amadeu Souza4h 30m$47 · $0.00
Programação Em Assembly Para O Microcontrolador Pic16f Volume IVitor Amadeu Souza30m$7 · $0.00
Reproduzindo O Som Do Bumbo Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza30m$8 · $0.00
Apresentando No Display Tft A Medição De Barômetro Programado No ArduinoVitor Amadeu Souza20m$7 · $0.00
Envio De Mensagens Por Rf Com A Medição De Barômetro Programado No ArduinoVitor Amadeu Souza13m$7 · $0.00
Apresentando Pinturas De Biagio D'antonio Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
54 Novamente , Os SoftwaresKaicon Ricardo11m$5 · $0.00
Apresentando Pinturas De Cima Da Conegliano Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Calculando A Soma De Riemann Usando O Visual BasicVitor Amadeu Souza32m$7 · $0.00
Projeto De Porta Lógica Xnor Com O Ci 4077 Com Desenho De Esquema E Layout No KicadVitor Amadeu Souza1h 18m$6 · $0.00
Desenvolvendo Um Luxímetro Modbus Rs485 No ArduinoVitor Amadeu Souza35m$10 · $0.00
Calculando O Rendimento Do Lci Programado Em Visual BasicVitor Amadeu Souza36m$6 · $0.00
Monitorando Ph Remotamente Através Da Internet Com Stm32f103c8 Programado Em Arduino E PhpVitor Amadeu Souza1h 8m$9 · $0.00
Desenvolvendo Em App Inventor Para Android Um Supervisório Para Monitorar Concentração De Amônia Usando O Esp8266 (nodemcu) Programado No ArduinoVitor Amadeu Souza45m$10 · $0.00
Comunicação Rs-485 Modbus Para Medir Higrômetro Com Esp8266 (nodemcu) Programado Em ArduinoVitor Amadeu Souza32m$7 · $0.00
Monitorando Um Voltímetro Com O Pic E Visual BasicVitor Amadeu Souza15m$10 · $0.00
Calculando Em Cm A Numeração Do Calçado Programado Em Visual C#Vitor Amadeu Souza34m$6 · $0.00
Implementando Um Alarme Com Sensor Pir Por Sms Com Módulo Sim800l Programado No ArduinoVitor Amadeu Souza19m$7 · $0.00
Mais De 100 Sensores & Módulos Para Usar Com ArduinoJideon Marques Marques1h 42m$11 · $0.00