
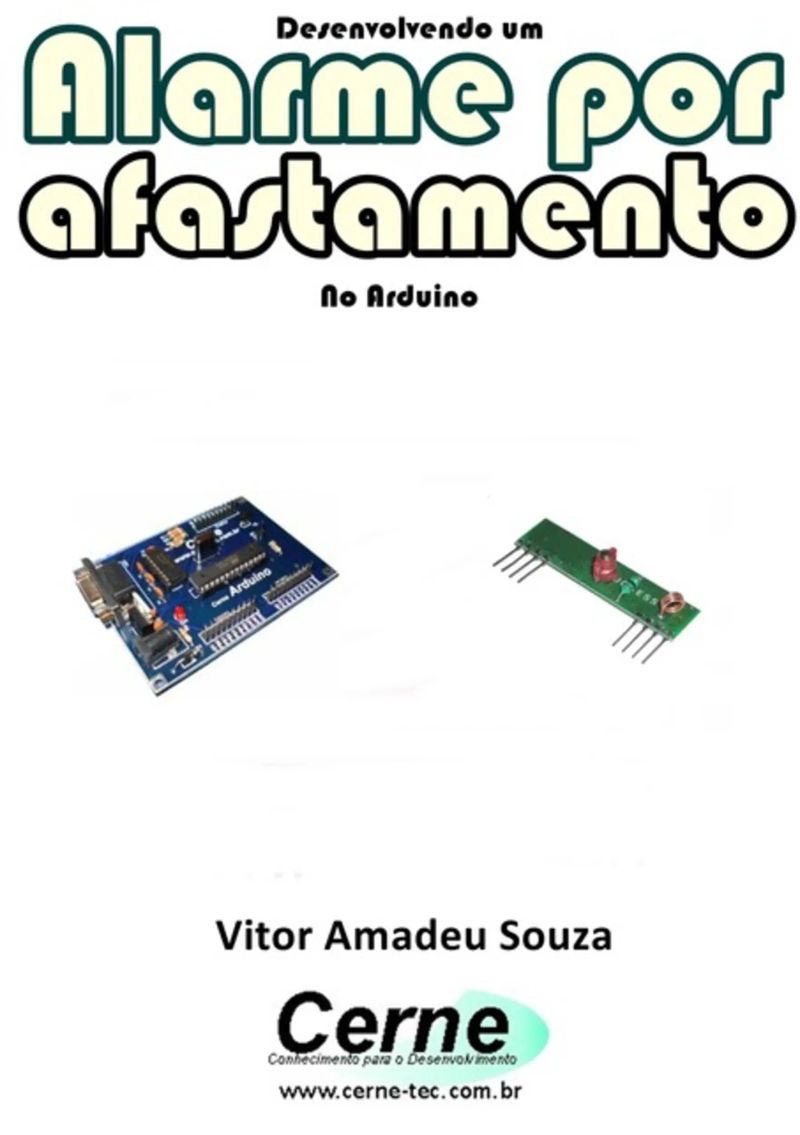
Desenvolvendo Um Alarme Por Afastamento No Arduino
By Vitor Amadeu Souza

Length17m
About this audiobook
Esta literatura é uma continuação da obra Arduino – Prático e Objetivo (2011) e Programação para Arduino – Avançado (2014) do mesmo autor e editora, onde o objetivo é desenvolver um alarme por afastamento baseado em RF na frequência de 433 MHz. Ou seja, enquanto o receptor detectar o código emitido por um transmissor de RF deixará um relé ativo, no qual neste poderá estar ligado à bobina do automóvel, por exemplo. Ao deixar de detectar o código, irá aguardar um tempo de 1 minuto, no qual expirado o relé será desligado e em seguida o automóvel, haja vista da importância da bobina para seu funcionamento. O protocolo de rádio frequência (RF) utilizado para alarme de afastamento normalmente é baseado no chip HT6P20B. A próxima figura ilustra um transmissor de RF típico que normalmente faz uso desta tecnologia, sendo tais modelos de controle remoto com a função de afastamento facilmente encontrados no mercado nacional. Será apresentado um hardware onde estará a parte receptora do sistema de RF, já que a parte referente à transmissão será proveniente de um controle remoto de mercado. A placa didática utilizada foi a Cerne Arduino, onde os recursos para testar os circuitos propostos serão conectados através das conexões disponíveis na lateral do kit. Tal kit está à venda no site www.cerne-tec.com.br, no entanto, outras placas Arduino compatíveis como a UNO podem ser utilizadas, em função da compatibilidade entre elas.
Audiobook details
GenreEducation and Learning, Technology
Length17 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateAug 21, 2016
LanguagePortuguese
Table of contents
1Vitor Amadeu Souza
2I. Metodologia de desenvolvimento
3II. Decodificação do HT6P20B
4III. Alarme por afastamento
5Observe que neste exemplo há um módulo de recepção de 433
Mostrar todos os capítulosVer menos
6Frame do HT6P20X Fonte: HT6P20X Datasheet
7projeto. Observe que há uma interrupção externa, onde sempre que
8ocorre a interrupção externa, a função decodifica_ht6p20b()
9conteúdo da variável timeout não for zerada, sendo esta variável
10while(!digitalRead(RF)); while(digitalRead(RF)); //Pega o start bit
Comunicação Spi Com PicVitor Amadeu Souza1h 44m$10 · $0.00
Usando Uma Impressora Térmica Para Registrar Radiação Uv Programado No ArduinoVitor Amadeu Souza30m$9 · $0.00
Vexilologia Para A Bandeira Da Bósnia E Herzegovina Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
Reproduzindo A Música De Christoph Willibald Gluck Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$5 · $0.00
Comunicação Com Mouse Ps2 Programado No ArduinoVitor Amadeu Souza15m$6 · $0.00
Desenvolvendo Um Jogo No Vb Para Ensino De MedicinaVitor Amadeu Souza40m$10 · $0.00
Projetos Com Mcu Renesas Parte IiVitor Amadeu Souza23m$10 · $0.00
Desenvolvendo Um Supervisório Em Vc# Com Gauge Angular Para Monitoramento De Etanol Programado No ArduinoVitor Amadeu Souza20m$9 · $0.00
Reproduzindo A Música De Adrian Willaert Em Arquivo Wav Com Pic Baseado No Mikroc ProVitor Amadeu Souza50m$6 · $0.00
Desenvolvendo Um Web Server Para Monitoramento De Fluxo De Massa Usando O Esp8266 (nodemcu) Programado No ArduinoVitor Amadeu Souza35m$10 · $0.00
Implementando Um Web Server Com Firewall Para Monitoramento De Gaussímetro No Esp8266 Programado Em ArduinoVitor Amadeu Souza41m$7 · $0.00
Acionamento Remoto De Cafeteira Através Da Internet Com Esp8266 Programado Em Arduino E PhpVitor Amadeu Souza1h 6m$15 · $0.00
Conectando Um Sensor De Voltagem De 0 A 25v Ao ArduinoVitor Amadeu Souza9m$6 · $0.00
Apresentando Alguns Pontos Turísticos Da China Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Projetos No Vc# Para Raspberry Pi 3 Com Windows 10 Iot Core Parte ViiiVitor Amadeu Souza39m$10 · $0.00
Monitorando Wattímetro No Arduino Com Sintetizador De Voz Programado No PythonVitor Amadeu Souza19m$7 · $0.00
Comunicação Com Módulo De Rf Nrf24l01 Para Medição De Ph Programado No ArduinoVitor Amadeu Souza25m$7 · $0.00
Vexilologia Para A Bandeira Da Costa Rica Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
Apresentando O Nome Oficial Da Moldávia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
As Obras De PlatãoPlatão3h 57m4.7 (1.3K)$6 · $0.00
Árvore e folhaJ.R.R. Tolkien4h 59m4.3 (6.3K)$12 · $0.00
Ética, Espiritualidade E CidadaniaAri Antônio Da Silva7h 40m$10 · $0.00
Homo Sapiens Teknelogo - A Superficial Condição HumanaAna Paula Pinho9h 43m$17 · $0.00
ComentáriosComentário Matthew Henry Concise(traduzido Por Pr.germano Heleno )8h 14m4.9 (4.4K)$5 · $0.00
Consciência fonológica na educação infantil e no ciclo de alfabetizaçãoArtur Gomes de Morais8h 44m4.8 (1.5K)$9 · $0.00
Seja YounikTiago Bruneto2h 32m4.7 (3.7K)$6 · $0.00
O Livro Dos Mártires IlustradoJohn Foxe11h 52m4.6 (5.1K)$5 · $0.00
Dicionário Paulo FreireUnknown Author26h 51m4.6 (1.4K)$10.99 · $0.00
As Obras De PlatãoPlatão3h 48m4.6 (682)$6 · $0.00
Em defesa da escolaJan Masschelein, Maarten Simons5h 26m4.6 (726)$10 · $0.00
Teoria Dos JogosFernando Barrichelo2h 21m4.5 (543)$5 · $0.00
O homem e seus símbolosCarl G. Jung, Joseph L. Henderson, M.-L. von Franz, Aniela Jaffé, Jolande Jacobi, John Freeman14h 50m4.4 (156.9K)$14 · $0.00
Focado Em PessoasPedro Janot6h 48m4.4 (1.8K)$7 · $0.00
Gramática da fantasiaGianni Rodari6h 59m4.4 (3.2K)$9 · $0.00
Avaliação MediadoraJussara Hoffmann4h 43m4.4 (2.7K)$9 · $0.00
Faça-os ler!Michel Desmurget12h 5m4.5 (321)$11.99 · $0.00
Para além da aprendizagem - Educação democrática para um futuro humanoGert Biesta5h 57m4.5 (278)$9 · $0.00
Piaget, Vigotski, WallonYves de La Taille, Marta Kohl de Oliveira, Heloysa Dantas5h 10m4.3 (3.4K)$8 · $0.00
Desenvolvimento e aprendizagem em Piaget e VigotskiIsilda Campaner Palangana6h 7m4.4 (513)$8 · $0.00
You may also like
EletrônicaVitor Amadeu Souza2h 53m4.5 (12)$10 · $0.00
Conectando O Rtc Modelo Ds3231 Programado No ArduinoVitor Amadeu Souza11m$6 · $0.00
Desenvolvendo Um Voltímetro Trifásico Para Rede Can Programado Em C Para O Pic18f4580Vitor Amadeu Souza1h 9m$20 · $0.00
Programando O Pic Usando O Flowcode Parte V - Baseado Na Versão 6 E Pic16fVitor Amadeu Souza9m$10 · $0.00
Programando O Arduino Com A Função Do Circuito Integrado 4069Vitor Amadeu Souza11m$6 · $0.00
Apresentando Uma Lista De Museus Do Estado Da Pb Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
39 Um Novo OlharKaicon Ricardo57m$5 · $0.00
Reproduzindo A Música De Carlos Seixas Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$6 · $0.00
Envio De Mensagens Por Rf Com A Medição De Voltímetro Trifásico Programado No ArduinoVitor Amadeu Souza15m$20 · $0.00
Reproduzindo O Hino Do Estado De Alagoas Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$6 · $0.00
Desenvolvendo Um Medidor De Co2 Modbus Tcp/ip No ArduinoVitor Amadeu Souza1h 6m$10 · $0.00
Desenvolvendo Um Gaussímetro Modbus Para Leitura No Elipse Com Interface Rs485 No PicVitor Amadeu Souza45m$10 · $0.00
Implementando Um Soft-starter Com DspicVitor Amadeu Souza53m$26 · $0.00
Conectando O Gerador De Sinal Ad9833 Programado No ArduinoVitor Amadeu Souza14m$6 · $0.00
Conectando O Módulo Ws2812 Programado No ArduinoVitor Amadeu Souza14m$6 · $0.00
Antologia De Projetos No Visual Basic Volume XiVitor Amadeu Souza2h 34m$15 · $0.00
Apresentando Uma Lista De Presidentes Da Real Audiência De Charcas Com Display Lcd Programado No ArduinoVitor Amadeu Souza15m$6 · $0.00
Comunicação Com Memória Sram Programado No ArduinoVitor Amadeu Souza13m$8 · $0.00
Projetos Com Arm Programado Em Arduino Com Base No Modelo Stm32f103c8 Parte LxiVitor Amadeu Souza14m$6 · $0.00
Desenvolvendo Em Vb Um Supervisório Para Monitoramento De Benzeno Usando O Esp32 Programado No ArduinoVitor Amadeu Souza46m$8 · $0.00