
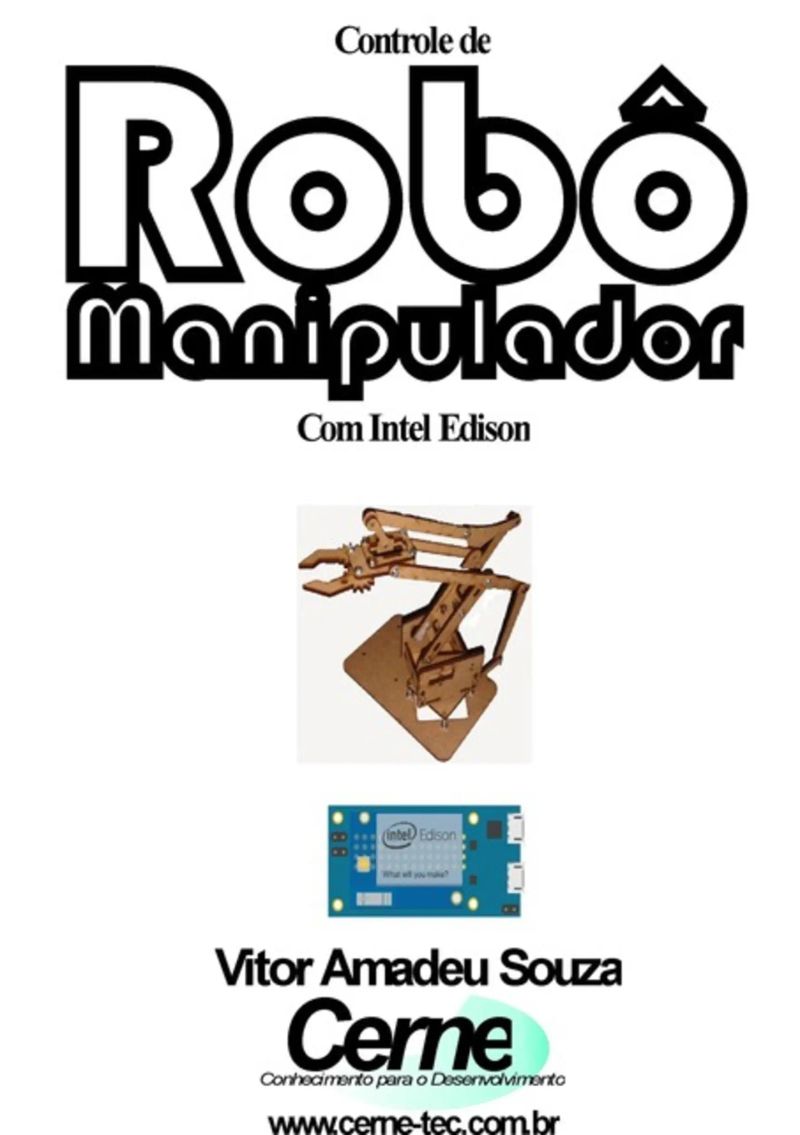
Controle De Robô Manipulador Com Intel Edison
De Vitor Amadeu Souza


Duração39m
Sobre este audiolivro
Esta obra tem por objetivo controlar um robô manipulador ou braço robótico articulado usando a placa Intel Edison programada através do Arduino. Inicialmente são apresentados os conceitos fundamentais de robótica seguido do acionador utilizado, que neste caso foi o servomotor e finalmente uma aplicação que ponha o braço robótico em funcionamento.
Detalhes do audiolivro
GêneroTechnology
Duração39 min
Narrado porOuça com mais de 1.000 vozes
FormatoeBook com áudio
Data de publicação6 de nov. de 2015
IdiomaPortuguês
Sumário
1Vitor Amadeu Souza
2Capítulo I
3Metodologia de desenvolvimento
4Observe atentamente que a mecânica de um braço robótico é
5Figura: Junta tipo O Fonte: www.nuigalway.ie/staff.../06._industrial_robotics.ppt
Mostrar todos os capítulosVer menos
6Figura: Junta tipo V Fonte: www.nuigalway.ie/staff.../06._industrial_robotics.ppt
7Há três movimentos no qual um punho pode desempenhar que
8No exemplo deste
9Em +90º
10negativo, onde alimenta-se o mesmo com uma tensão de 3,0V a
11Capítulo IV Conhecendo o Intel Edison
12entanto, neste livro o enfoque será na plataforma Arduino.
13servomotor, usando para isso um loop for.
14{ frentetras.write(x); delay(100); } }
15Capítulo VI
Calculando O Mdc Programado Em Visual C#Vitor Amadeu Souza30min$8 · $0.00
Rtos Para Medir Dinamômetro Programado No ArduinoVitor Amadeu Souza31min$7 · $0.00
Medindo O Valor De Pico De Um Voltímetro Programado Em Arduino No Stm8Vitor Amadeu Souza9min$6 · $0.00
Monitorando A Concentração De Co Com O Visual C#Vitor Amadeu Souza22min$10 · $0.00
Calculando A Segunda Lei De Newton Programado No LazarusVitor Amadeu Souza34min$7 · $0.00
Monitorando Um Amperímetro Trifásico Com O Pic E Vc#Vitor Amadeu Souza20min$21 · $0.00
Apresentando O Nome Oficial Da Lituânia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9min$6 · $0.00
Desenvolvendo Um Terminal De Consulta De Preços Com O Visual C# E SqlVitor Amadeu Souza44min$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte XxviiiVitor Amadeu Souza12min$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19min$6 · $0.00
Plotando Um Gráfico Para Medição De Corrente Com O Visual C#Vitor Amadeu Souza37min$10 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57min$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IVitor Amadeu Souza9min$6 · $0.00
Plotando Gráficos 2d-3d Programado No PythonVitor Amadeu Souza1h 5min$8 · $0.00
Antologia De Projetos No Visual C# Volume IiVitor Amadeu Souza5h 46min$26 · $0.00
Implementando Um Detector De Cor Rgb Com O Sensor Tcs3472 Via I2c No ArduinoVitor Amadeu Souza21min$8 · $0.00
Reproduzindo Música Clássica Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50min$10 · $0.00
Conectando O Módulo Ds18b20 Programado No ArduinoVitor Amadeu Souza12min$6 · $0.00
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza36min$7 · $0.00
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18min$6 · $0.00
Você também pode gostar
Projetos Com Esp32 Programado Em Arduino - Parte XivVitor Amadeu Souza34min$8 · $0.00
59 Catálogo De MecânicaKaicon Ricardo1min$5 · $0.00
Reconhecimento De Imagens Com Rede Neural Artificial Utilizando Mnist Programado Em PythonVitor Amadeu Souza1h 32min$7 · $0.00
Medindo A Concentração Em Ppm De Metano (ch4)Vitor Amadeu Souza52min$10 · $0.00
Enviando A Medição Do Decibelímetro Para Uma Conta Do Twitter Com A Raspberry Pi Programada Em PythonVitor Amadeu Souza34min$10 · $0.00
Programação Orientada A ObjetosCleilson Henrique De Araujo4h 11min$13 · $0.00
Fpga Aplicações Em Vhdl Volume ÚnicoVitor Amadeu Souza4h 15min$17 · $0.00
Tudo Sobre A Agricultura De PrecisãoDare Agro31min$7 · $0.00
Projetos Com Esp8266 Programado Em Arduino - Parte IvVitor Amadeu Souza24min$10 · $0.00
Monitorando Um Gaussímetro Com O Pic E Visual BasicVitor Amadeu Souza21min$10 · $0.00
Marketing ConversacionalDavid Cancel, Dave Gerhardt8h 9min4.4 (114)$10
Monitorando Amperímetro No Pic Com Sintetizador De Voz Programado No PythonVitor Amadeu Souza18min$7 · $0.00
Enviando A Medição De Ozônio Por Lora Programado No PicVitor Amadeu Souza24min$7 · $0.00
Desenvolvendo Um Medidor De Co Modbus Para Leitura No Elipse Com Interface Rs485 No PicVitor Amadeu Souza45min$10 · $0.00
Princípios orientadores aplicados na avaliação de empresas de médio e grande porte de Sorocaba e a implementação do modelo de Indústria 4.0Richardson Kennedy Luz, Valquíria Miwa Hanai Yoshida2h 54min$12 · $0.00

Os Impactos Da Inteligência Artificial No Processo Jurídico Constitutivo Do Direito Pós ModernoÍtalo Miqueias S. Alves3h 35min$14 · $0.00

O Surgimento de Navios AutônomosVitor Ribeiro Fernandes7h 20min$14 · $0.00

Introdução À Indústria 4.0Sandro Santos2h 48min4.3 (127)$9 · $0.00
Desenvolvendo Um Supervisório Em Vb Com Gauge Angular Para Monitoramento De Volume De Fluido Programado No ArduinoVitor Amadeu Souza20min$9 · $0.00

Eletrônica Para IniciantesJosé Joaquim Santos Silva3h 25min$22 · $0.00