
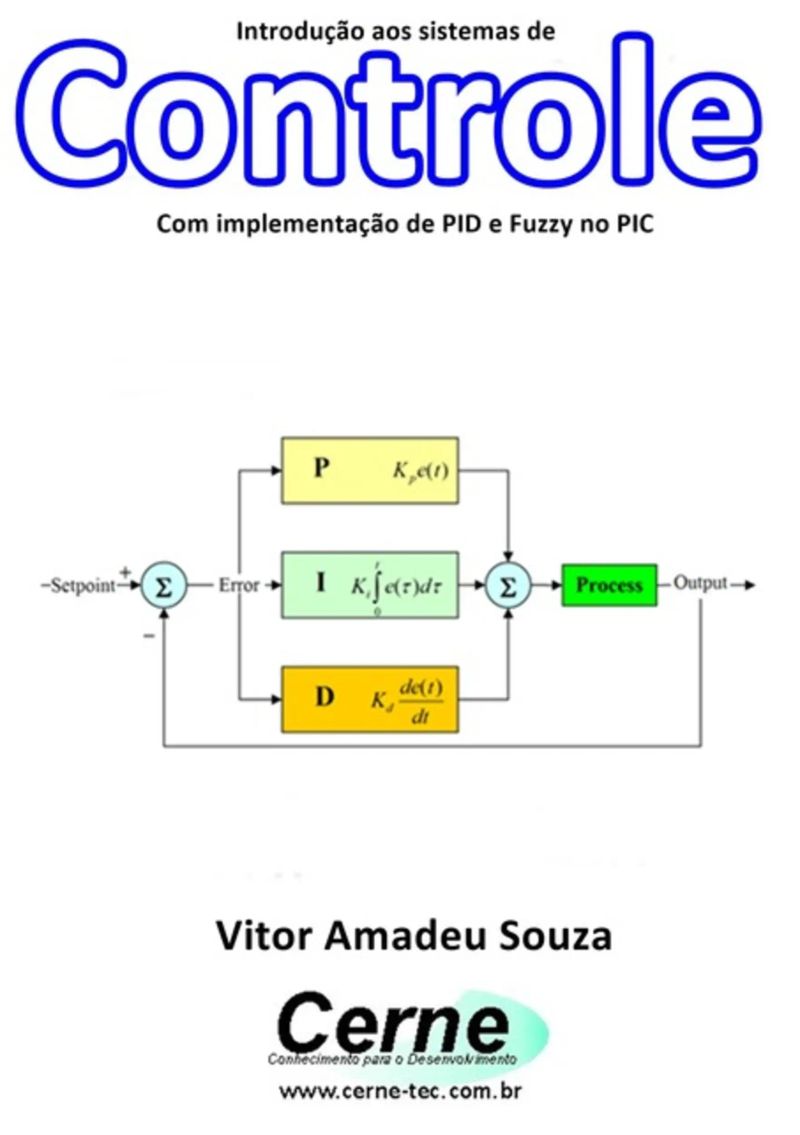
Introdução Aos Sistemas De Controle Com Implementação De Pid E Fuzzy No Pic
By Vitor Amadeu Souza


Length5h 3m
About this audiobook
Este livro apresenta de maneira prática e objetiva uma introdução aos sistemas de controle, apresentando inicialmente os sistemas lineares com o conceito de sinal determinístico e aleatório, sinais causais, não causais, sistemas contínuos invariantes no tempo (SLIT), resposta de sistemas, análise por Laplace dentre outros. Após esta fase inicial, o livro explora de maneira prática e objetiva o controle PID e Fuzzy usando o PIC programado na linguagem C com base no compilador CCS como ferramenta de controle, onde para isso foi utilizado uma ventoinha como atuador, um sensor de temperatura do tipo LM35 como sinal de feedback e um resistor de potência para aquecer a temperatura medida pelo sensor. Desta forma, através do atuador será possível observar a resposta do controlador PID e Fuzzy no processo, de acordo com o aquecimento no resistor de potência e os parâmetros definidos no programa. No entanto, antes de abordar tais controles, são apresentados separadamente cada recurso utilizado como o display LCD, PWM para controle da potência do ventilador e resistor e medição de temperatura. A placa didática utilizada foi a Cerne PID, onde os recursos para testar os circuitos propostos serão conectados através das conexões disponíveis na lateral do kit. Tal kit está à venda no site www.cerne-tec.com.br. Esta literatura é recomendada para todos aqueles interessados em terem o primeiro contato com sistemas de controle a nível acadêmico ou prático, pois são apresentados vários exemplos com resolução que facilitam o aprendizado por parte do estudante.
Audiobook details
GenreEducation and Learning, Technology
Length5 hrs 3 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateJul 4, 2018
LanguagePortuguese
Table of contents
1Vitor Amadeu Souza
263 e
2I. Análise de Sinais
272 yd 2 dt
3II. Sistemas Contínuos no Domínio do Tempo
28Já que
4III. Sistemas Contínuos por Transformada de Laplace
295 ec 2
5IV. Controle da resistência
30Logo, comprova-se assim que o sistema é estável.
Show all chaptersShow less
6VI. Controle do display LCD
312 yd 2 dt
7VII. Medindo a temperatura
32+ λλ
8VIII. Controle de processo
338 e
9IX. Controle proporcional
34+ λλ
10X. Controle proporcional-integral
353 tec 2
11XI. Controle proporcional-integral-derivativo
362 te
12XII. Lógica Fuzzy
373 t
13=E
383 t 3 e
141 t
39Em que
15P
402 yd 2 dt
16Além disso, a integral da função no intervalo de tempo
412 c
177.2 Escalonamento temporal
422 inicial
187.4 Reversão Temporal
432 c
198.1 Degrau unitário
442 e
20tu )(
453 ec 2
21t >
463 c
22No decorrer desta literatura iremos trabalhar com sistemas
472 inicial
232 yd 2 dt
483 c
248 ec 2
492 e
252 inicial
503 t
Rtos Para Medir Dinamômetro Programado No ArduinoVitor Amadeu Souza31m$7 · $0.00
Medindo O Valor De Pico De Um Voltímetro Programado Em Arduino No Stm8Vitor Amadeu Souza9m$6 · $0.00
Monitorando A Concentração De Co Com O Visual C#Vitor Amadeu Souza22m$10 · $0.00
Calculando A Segunda Lei De Newton Programado No LazarusVitor Amadeu Souza34m$7 · $0.00
Monitorando Um Amperímetro Trifásico Com O Pic E Vc#Vitor Amadeu Souza20m$20 · $0.00
Apresentando O Nome Oficial Da Lituânia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Desenvolvendo Um Terminal De Consulta De Preços Com O Visual C# E SqlVitor Amadeu Souza44m$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte XxviiiVitor Amadeu Souza12m$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Plotando Um Gráfico Para Medição De Corrente Com O Visual C#Vitor Amadeu Souza37m$10 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57m$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IVitor Amadeu Souza9m$6 · $0.00
Plotando Gráficos 2d-3d Programado No PythonVitor Amadeu Souza1h 5m$8 · $0.00
Antologia De Projetos No Visual C# Volume IiVitor Amadeu Souza5h 46m$26 · $0.00
Implementando Um Detector De Cor Rgb Com O Sensor Tcs3472 Via I2c No ArduinoVitor Amadeu Souza21m$8 · $0.00
Reproduzindo Música Clássica Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$10 · $0.00
Conectando O Módulo Ds18b20 Programado No ArduinoVitor Amadeu Souza12m$6 · $0.00
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza36m$7 · $0.00
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
Fpga Aplicações Em Vhdl Volume IiiVitor Amadeu Souza17m$6 · $0.00
As Obras De PlatãoPlatão3h 57m4.7 (1.3K)$6 · $0.00
Árvore e folhaJ.R.R. Tolkien4h 59m4.3 (6.3K)$12 · $0.00
Ética, Espiritualidade E CidadaniaAri Antônio Da Silva7h 40m$10 · $0.00
Homo Sapiens Teknelogo - A Superficial Condição HumanaAna Paula Pinho9h 43m$17 · $0.00
O Homem EternoAlexandre Marcondes3h 10m4.8 (3.9K)$5 · $0.00
Filhos Melhores Para O MundoBárbara Flores5h 30m4.8 (1.1K)$7 · $0.00
Seja YounikTiago Bruneto2h 32m4.7 (3.7K)$6 · $0.00
Dicionário Paulo FreireUnknown Author26h 51m4.7 (665)$16 · $0.00
O Livro Dos Mártires IlustradoJohn Foxe11h 52m4.6 (5.1K)$5 · $0.00
As Obras De PlatãoPlatão3h 48m4.6 (682)$6 · $0.00
Em defesa da escolaJan Masschelein, Maarten Simons5h 26m4.6 (726)$10 · $0.00
Meditação: Homem-perfeição Na Deus-satisfaçãoSri Chinmoy6h 44m4.6 (470)$13 · $0.00
Avaliação E Educação InfantilJussara Hoffmann3h 45m4.5 (2.7K)$9 · $0.00
Teoria Dos JogosFernando Barrichelo2h 21m4.5 (543)$5 · $0.00
ResiliênciaAlexandre Costa2h 20m4.4 (2.6K)$6 · $0.00
O homem e seus símbolosCarl G. Jung, Joseph L. Henderson, M.-L. von Franz, Aniela Jaffé, Jolande Jacobi, John Freeman14h 50m4.4 (156.9K)$14 · $0.00
Focado Em PessoasPedro Janot6h 48m4.4 (1.8K)$7 · $0.00
Gramática da fantasiaGianni Rodari6h 59m4.4 (3.2K)$9 · $0.00
Inclusão escolarMaria Teresa Eglér Mantoan2h 29m4.4 (1.3K)$6 · $0.00
Faça-os ler!Michel Desmurget12h 5m4.5 (321)$8.99 · $0.00
You may also like
Desmistificando a inteligência artificialDora Kaufman13h 24m4.4 (353)$8.99
Ethereum (ETH): O que é, Como Funciona, Como Comprar, Como Vender e Como Montar uma Carteira LucrativaUnknown Author1h 8m4.4 (12)$9 · $0.00
Reed Hastings: O Gênio por Trás da NetflixUnknown Author2h 27m3.8 (22)$9 · $0.00
Plotando O Gráfico Da Função Sigmoide No Javascript Aplicações Práticas No ReplitVitor Amadeu Souza1h 12m$7 · $0.00
Inteligência Artificial no DireitoVinicius Ferrasso da Silva16h 3m$21 · $0.00
Monitorando Benzeno No Pic Com Sintetizador De Voz Programado No Visual BasicVitor Amadeu Souza16m$7 · $0.00
Monitorando Um Wattímetro Com O Pic E Visual C#Vitor Amadeu Souza15m$10 · $0.00
Banco De Dados – Foco Na Gestão De EmpresasRoberto Bernardes Junior; Daniele De Oliveira Reis; Edna Aparecida Ribeiro; Marcelo Duarte2h 4m$11 · $0.00
Desenvolvendo Um Supervisório Em Vc# Com Gauge Angular Para Monitoramento De Amônia Programado No ArduinoVitor Amadeu Souza21m$9 · $0.00
Google Adsense FacilitadoJideon F Marques1h 55m$9 · $0.00
Plotando Um Gráfico Para Medição De Ph Com O Visual C#Vitor Amadeu Souza37m$10 · $0.00
O Guarda ChuvaNeiriberto Silva De Freitas2m$8 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57m$6 · $0.00
TesteAcidio2h 18m$5 · $0.00
Sistemas Especialistas E Lógica FuzzyDaiani Ribeiro & Daniel Teodoro De Melo1h 26m$8 · $0.00
Apresentando Alguns Títulos Da Obra De Tomás De Aquino Com Display Lcd Programado No ArduinoVitor Amadeu Souza10m$6 · $0.00
35 Desenho De Softwares E IdéiasKaicon Ricardo2m$5 · $0.00
Domine O Marketing DigitalAntonio Silva5h 47m$4 · $0.00
Enviando A Medição De Fluxo De Massa Para Monitoramento No Vb Com A Raspberry Pi Programada Em PythonVitor Amadeu Souza30m$7 · $0.00
Criando O Futuro Com Ia Generativa:Wellington Barbosa De Jesus25m$7 · $0.00