
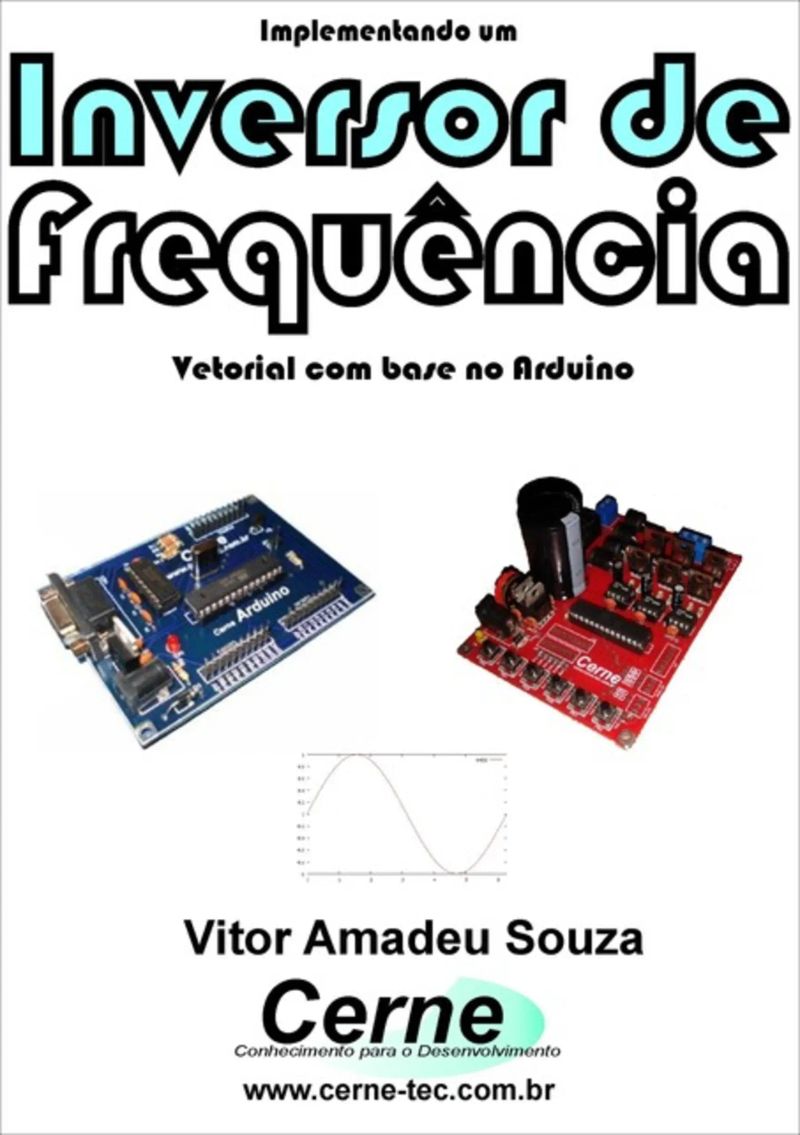
Implementando Um Inversor De Frequência Vetorial Com Base No Arduino
By Vitor Amadeu Souza


Length47m
About this audiobook
Esta literatura é uma continuação da obra Arduino – Prático e Objetivo (2011) e Programação para Arduino – Avançado (2014) do mesmo autor e editora, onde o objetivo é desenvolver um inversor de frequência vetorial fazendo uso do Arduino. Para isso, além da programação o hardware utilizado também é apresentado, mostrando a etapa de retificação, chaveamento através de um conjunto de IGBTs e controle no qual o Arduino implementa uma tabela de senos que implementa uma defasagem de 120º entre cada fase. Um inversor de frequência vetorial diferencia-se do escalar em função de sua precisão, pois ao se estabelecer um setpoint para o RPM é esperado que o inversor mantenha o motor girando dentro da faixa informada nesta configuração. Para isso, faz-se necessário medir o RPM do motor através de um circuito de feedback (óptico ou magnético, por exemplo) que forneça a velocidade que o motor esteja rodando. Sendo assim, o inversor será capaz de aumentar ou diminuir a frequência fornecida ao motor de modo a deixá-la no limiar do setpoint de RPM esperado. Esta é a proposta deste livro, onde após apresentar o funcionamento do inversor de frequência escalar é feito um experimento que configura a rotação do motor através da uma variável chamada setpoint para 600 RPM e através de uma lógica implementada espera-se mantê-lo dentro desta rotação, implementando assim um controle vetorial. Desta forma, para alterar a rotação para outra faixa basta modificar o conteúdo desta variável de setpoint.
Audiobook details
GenreEducation and Learning, Technology
Length47 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateMay 24, 2016
LanguagePortuguese
Table of contents
1Vitor Amadeu Souza
2Capítulo I
3uma carga DC.
4osciloscópio digital.
5Conversor Monofásico->Trifásico
Show all chaptersShow less
6como requerido para o projeto, conforme figura abaixo.
71 f
8defasagem de 120º entre cada fase.
9Para realizar o controle da defasagem de tempo e quando cada
10A diferença que há entre uma variável e outra é apenas na
11Não é gerada uma onda senoidal perfeita e sim níveis de tensão
12Esta tabela serve de referência para os três canais de PWM, sendo
13delay(1); }
14Ns
15modelos podem funcionar em frequências maiores, sendo importante
16Botão A0 A1 A2 A3 A4 A5 Todos soltos
17seja, altere o prescaler de modo a tal requisito ser atendido.
18frequência esperada é de 1000 Hz e o prescaler é 1.
19frequência esperada é de 3 Hz e o prescaler é 1024.
20Encoder incremental
21Arduino
2250%, para em seguida obter o RPM e atualizar o display LCD.
23motor de modo a deixá-lo próximo ao setpoint configurado.
24analogWrite(10,pwm); }
25Inversor de Frequência vetorial
26Este é o propósito deste capítulo, implementar um inversor vetorial
27Tal controle será feito periodicamente e o valor de SETPOINT pode
28fazendo que o motor gire de 60 Hz a aproximadamente 7 Hz.
Rtos Para Medir Dinamômetro Programado No ArduinoVitor Amadeu Souza31m$7 · $0.00
Medindo O Valor De Pico De Um Voltímetro Programado Em Arduino No Stm8Vitor Amadeu Souza9m$6 · $0.00
Monitorando A Concentração De Co Com O Visual C#Vitor Amadeu Souza22m$10 · $0.00
Calculando A Segunda Lei De Newton Programado No LazarusVitor Amadeu Souza34m$7 · $0.00
Monitorando Um Amperímetro Trifásico Com O Pic E Vc#Vitor Amadeu Souza20m$20 · $0.00
Apresentando O Nome Oficial Da Lituânia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Desenvolvendo Um Terminal De Consulta De Preços Com O Visual C# E SqlVitor Amadeu Souza44m$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte XxviiiVitor Amadeu Souza12m$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Plotando Um Gráfico Para Medição De Corrente Com O Visual C#Vitor Amadeu Souza37m$10 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57m$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IVitor Amadeu Souza9m$6 · $0.00
Plotando Gráficos 2d-3d Programado No PythonVitor Amadeu Souza1h 5m$8 · $0.00
Antologia De Projetos No Visual C# Volume IiVitor Amadeu Souza5h 46m$26 · $0.00
Implementando Um Detector De Cor Rgb Com O Sensor Tcs3472 Via I2c No ArduinoVitor Amadeu Souza21m$8 · $0.00
Reproduzindo Música Clássica Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$10 · $0.00
Conectando O Módulo Ds18b20 Programado No ArduinoVitor Amadeu Souza12m$6 · $0.00
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza36m$7 · $0.00
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
Fpga Aplicações Em Vhdl Volume IiiVitor Amadeu Souza17m$6 · $0.00
As Obras De PlatãoPlatão3h 57m4.7 (1.3K)$6 · $0.00
Árvore e folhaJ.R.R. Tolkien4h 59m4.3 (6.3K)$12 · $0.00
Ética, Espiritualidade E CidadaniaAri Antônio Da Silva7h 40m$10 · $0.00
Homo Sapiens Teknelogo - A Superficial Condição HumanaAna Paula Pinho9h 43m$17 · $0.00
O Homem EternoAlexandre Marcondes3h 10m4.8 (3.9K)$5 · $0.00
Filhos Melhores Para O MundoBárbara Flores5h 30m4.8 (1.1K)$7 · $0.00
Seja YounikTiago Bruneto2h 32m4.7 (3.7K)$6 · $0.00
Dicionário Paulo FreireUnknown Author26h 51m4.7 (665)$16 · $0.00
O Livro Dos Mártires IlustradoJohn Foxe11h 52m4.6 (5.1K)$5 · $0.00
As Obras De PlatãoPlatão3h 48m4.6 (682)$6 · $0.00
Em defesa da escolaJan Masschelein, Maarten Simons5h 26m4.6 (726)$10 · $0.00
Meditação: Homem-perfeição Na Deus-satisfaçãoSri Chinmoy6h 44m4.6 (470)$13 · $0.00
Avaliação E Educação InfantilJussara Hoffmann3h 45m4.5 (2.7K)$9 · $0.00
Teoria Dos JogosFernando Barrichelo2h 21m4.5 (543)$5 · $0.00
ResiliênciaAlexandre Costa2h 20m4.4 (2.6K)$6 · $0.00
O homem e seus símbolosCarl G. Jung, Joseph L. Henderson, M.-L. von Franz, Aniela Jaffé, Jolande Jacobi, John Freeman14h 50m4.4 (156.9K)$14 · $0.00
Focado Em PessoasPedro Janot6h 48m4.4 (1.8K)$7 · $0.00
Gramática da fantasiaGianni Rodari6h 59m4.4 (3.2K)$9 · $0.00
Inclusão escolarMaria Teresa Eglér Mantoan2h 29m4.4 (1.3K)$6 · $0.00
Faça-os ler!Michel Desmurget12h 5m4.5 (321)$8.99 · $0.00
You may also like
Desenvolvendo Projetos Programados Em C Para Mcu Msp430 Volume ÚnicoVitor Amadeu Souza4h 24m$47 · $0.00
Iot Para Medir Uv Com Esp32 Programado Em ArduinoVitor Amadeu Souza22m$8 · $0.00
Monitorando Gaussímetro Remotamente Através Da Internet Com Esp32 Programado Em Arduino E PhpVitor Amadeu Souza1h 13m$8 · $0.00
Desenvolvendo Um Medidor Poe Etanol Modbus Tcp/ip No ArduinoVitor Amadeu Souza1h 6m$26 · $0.00
Arquitetura Medieval Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$7 · $0.00
Calculando O Rendimento De Debênture Programado Em Visual BasicVitor Amadeu Souza32m$6 · $0.00
Apresentando Pinturas No Display Tft De John Everett Millais Com Raspberry Pi Programado No PythonVitor Amadeu Souza43m$6 · $0.00
Ordenação Selection Sort Programado No PythonVitor Amadeu Souza54m$6 · $0.00
Desenvolvendo Uma Fonte De Corrente Modbus Rs232 No ArduinoVitor Amadeu Souza40m$10 · $0.00
Desenvolvendo Em App Inventor Para Android Um Supervisório Para Monitorar Concentração De Co2 Usando O Esp8266 (nodemcu) Programado No ArduinoVitor Amadeu Souza42m$10 · $0.00
Desenvolvendo Projetos De Supervisório Em Vc# Para Monitorar Sensores Gráfico Scope Programado No PicVitor Amadeu Souza5h 5m$36 · $0.00
Projetando Um Kit Didático Para A Família Dspic30f No KicadVitor Amadeu Souza45m$10 · $0.00
Desenvolvendo Um Voltímetro Trifásico Modbus Rs485 No ArduinoVitor Amadeu Souza35m$20 · $0.00
Desenvolvendo Um Barômetro Para Rede Can Programado Em C Para O Pic18f4580Vitor Amadeu Souza1h 4m$7 · $0.00
Função Horária Da Velocidade No Mhs Programado Em Visual C#Vitor Amadeu Souza30m$7 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte ViiiVitor Amadeu Souza32m$10 · $0.00
Projetos Com Pic18 Parte ViiiVitor Amadeu Souza34m$10 · $0.00
Monitorando Sensores Através Da Internet Com A Raspberry Programada Em PythonVitor Amadeu Souza4h 43m$26 · $0.00
Vexilologia Para A Bandeira De Suécia Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
Desenvolvendo Um Gaussímetro Modbus Rs232 No ArduinoVitor Amadeu Souza36m$10 · $0.00