
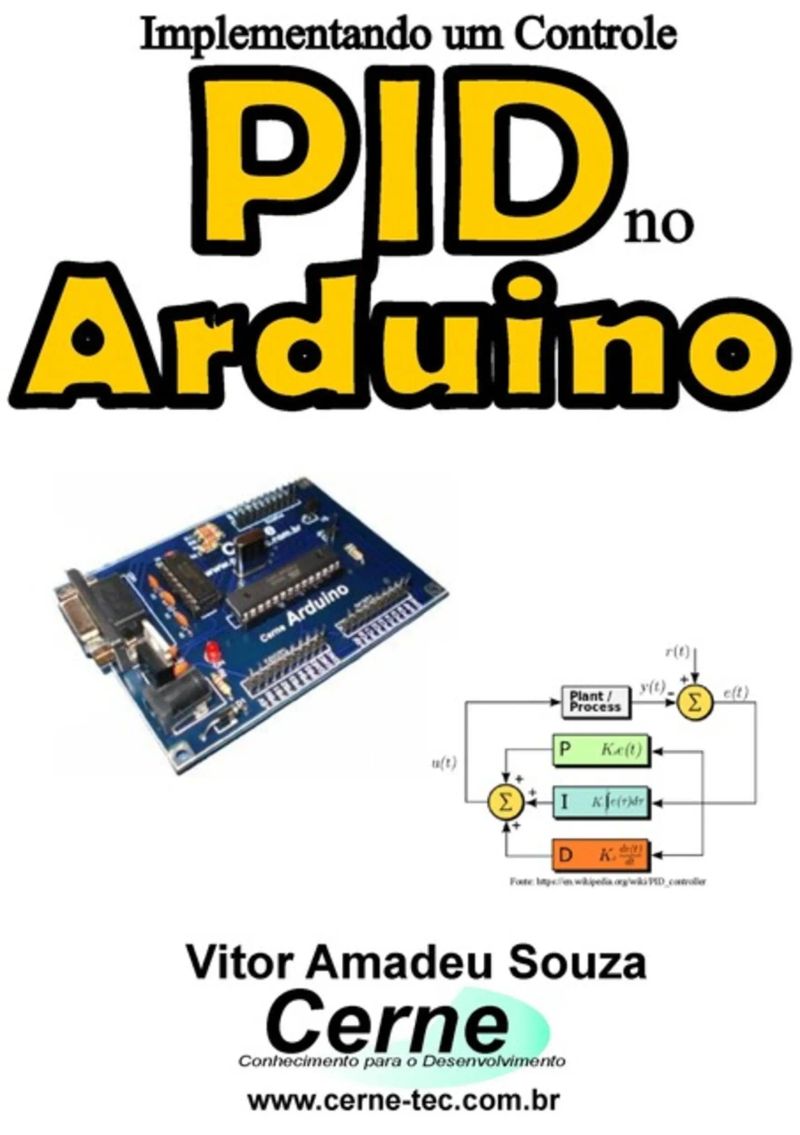
Implementando Um Controle Pid No Arduino
By Vitor Amadeu Souza


Length26m
About this audiobook
Esta literatura é uma continuação da obra Arduino – Prático e Objetivo (2011) e Programação para Arduino – Avançado (2014) do mesmo autor e editora, onde a implementação de um controle PID é explorado de modo que o leitor possa ampliar seu embasamento teórico e prático para desenvolver este tipo de aplicação nesta ferramenta. É importante que o leitor tenha ciência dos assuntos abordados nestas obras citadas, para que haja um melhor aproveitamento do conteúdo a ser apresentado. Sendo assim, o objetivo desta literatura é apresentar a implementação do controlador PID, onde para isso foi utilizado uma ventoinha como atuador, um sensor de temperatura do tipo LM35 como sinal de feedback e um resistor de potência para aquecer a temperatura medida pelo sensor. Desta forma, através do atuador será possível observar o PID atuando no processo de acordo com o aquecimento no resistor de potência e os parâmetros definidos através das constantes kp, ki e kd. No entanto, antes de abordar o PID propriamente dito é apresentado separadamente cada recurso utilizado como o display LCD, PWM para controle da potência do ventilador e resistor e medição de temperatura. A placa didática utilizada foi a Cerne Arduino, onde os recursos para testar os circuitos propostos serão conectados através das conexões disponíveis na lateral do kit. Tal kit está à venda no site www.cerne-tec.com.br, no entanto, outras placas Arduino compatíveis como a UNO podem ser utilizadas, em função da compatibilidade entre as mesmas.
Audiobook details
GenreTechnology
Length26 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateDec 4, 2015
LanguagePortuguese
Table of contents
1Vitor Amadeu Souza
2I. Metodologia de desenvolvimento
3II. Controle da resistência
4IV. Controle do display LCD
5V. Medindo a temperatura
Show all chaptersShow less
6VI. Controle de processo
7VII. Controle proporcional
8VIII. Controle Proporcional-Integral
9IX. Controle Proporcional-Integral-Derivativo
10Sendo assim, o objetivo desta
11Capítulo IV
12Medindo a temperatura
13Este sensor é alimentado com uma tensão DC que pode variar entre
14Fonte: http://www.codeproject.com/Articles/49548/Industrial-NET-PID-Controllers
15Controle Proporcional-Integral-Derivativo
16extremo, gerar respostas instáveis.
Rtos Para Medir Dinamômetro Programado No ArduinoVitor Amadeu Souza31m$7 · $0.00
Medindo O Valor De Pico De Um Voltímetro Programado Em Arduino No Stm8Vitor Amadeu Souza9m$6 · $0.00
Monitorando A Concentração De Co Com O Visual C#Vitor Amadeu Souza22m$10 · $0.00
Calculando A Segunda Lei De Newton Programado No LazarusVitor Amadeu Souza34m$7 · $0.00
Monitorando Um Amperímetro Trifásico Com O Pic E Vc#Vitor Amadeu Souza20m$20 · $0.00
Apresentando O Nome Oficial Da Lituânia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Desenvolvendo Um Terminal De Consulta De Preços Com O Visual C# E SqlVitor Amadeu Souza44m$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte XxviiiVitor Amadeu Souza12m$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Plotando Um Gráfico Para Medição De Corrente Com O Visual C#Vitor Amadeu Souza37m$10 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57m$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IVitor Amadeu Souza9m$6 · $0.00
Plotando Gráficos 2d-3d Programado No PythonVitor Amadeu Souza1h 5m$8 · $0.00
Antologia De Projetos No Visual C# Volume IiVitor Amadeu Souza5h 46m$26 · $0.00
Implementando Um Detector De Cor Rgb Com O Sensor Tcs3472 Via I2c No ArduinoVitor Amadeu Souza21m$8 · $0.00
Reproduzindo Música Clássica Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$10 · $0.00
Conectando O Módulo Ds18b20 Programado No ArduinoVitor Amadeu Souza12m$6 · $0.00
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza36m$7 · $0.00
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
Fpga Aplicações Em Vhdl Volume IiiVitor Amadeu Souza17m$6 · $0.00
You may also like
Envio De E-mail Com O Módulo Sim800l Para Medição De Fluxo De Massa Programado No ArduinoVitor Amadeu Souza20m$6 · $0.00
Automação como Processo Disruptivo na Perfuração de Rochas em Minas a Céu Aberto – Desafios e Ganhos ReaisJadir Pedro Alves3h 8m$15 · $0.00
Introdução À Indústria 4.0Sandro Santos2h 48m4.3 (127)$9 · $0.00
Desenvolvendo Um Medidor De Benzeno Modbus Rs485 No PicVitor Amadeu Souza38m$10 · $0.00
Comunicação Master-slave Modbus Tcp/ip Com Base No Módulo Em100, Pic18f2520, Xc8 E Visual C#Vitor Amadeu Souza1h 17m$15 · $0.00
38 Novos Programas 17 04 2020 CompletoKaicon Ricardo33m$5 · $0.00
Calculando Ib, Ic, Vc E Vce De Um Transistor Bipolar Programado Em Visual BasicVitor Amadeu Souza38m$7 · $0.00
Projetos Com Arm Programado Em Arduino Com Base No Modelo Stm32f103c8 Parte XxxivVitor Amadeu Souza16m$6 · $0.00
Encontrando O Centroide Programado Em PythonVitor Amadeu Souza51m$6 · $0.00
Vexilologia Para A Bandeira De Quênia Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
Implementando Via Wifi O Controle De Luz De Palco Com Esp8266 E Android Usando O Nodemcu Programado No Arduino E App InventorVitor Amadeu Souza16m$10 · $0.00
Apresentando Uma Lista De Museus Do Estado Do Am Com Display Lcd Programado No ArduinoVitor Amadeu Souza8m$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte XxxiiiVitor Amadeu Souza16m$7 · $0.00
17 Novela Do PimKaicon Ricardo19m$5 · $0.00
Análise De Sistemas Vol. 3Flavia Reisswitz4h 25m$5 · $0.00
Teoria Dos Servomecanismos E Do Controle AutomáticoLuiz Tarcisio Castello Branco Sampaio4h 7m$11 · $0.00
O Manual De Álgebra De BooleAndrew Fairbain1h 15m$6 · $0.00
Apresentando Alguns Títulos Da Obra De Isaac Newton Com Display Lcd Programado No ArduinoVitor Amadeu Souza10m$6 · $0.00
Medindo A Concentração De Vapor De Álcool Em PpmVitor Amadeu Souza52m$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00