
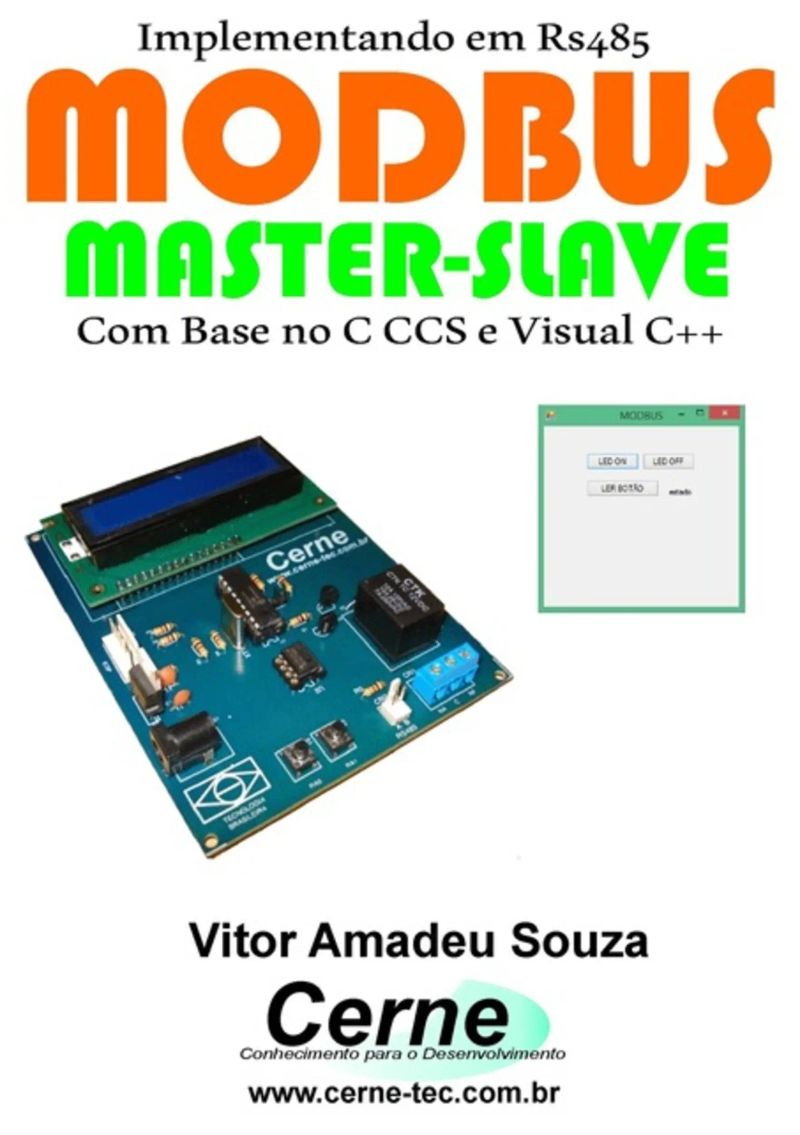
Implementando Em Rs485 Modbus Master-slave Com Base No C Ccs E Visual C++
By Vitor Amadeu Souza


Length40m
About this audiobook
Esta literatura aborda a construção tanto do mestre quanto do escravo da rede MODBUS, no qual o escravo é desenvolvido usando a linguagem C com base no PIC16F628A e o mestre programado através do Visual C++ Express. Os exemplos apresentados consistem em ler o estado de um botão digital e controlar uma saída digital através da rede MODBUS. Para isso, ao longo da literatura são apresentados os códigos fontes de ambas aplicações, de modo que o leitor tenha embasamento para desenvolvimento de um projeto de acordo com as suas necessidades.
Audiobook details
GenreEducation and Learning, Technology
Length40 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateMar 28, 2016
LanguagePortuguese
Table of contents
1Vitor Amadeu Souza
2Metodologia de desenvolvimento
3Veja abaixo algumas características deste protocolo:
4Existem dois tipos de modos de transmissão usados no
5dados pelo tempo de até 3,5 caracteres, o escravo pode entender
Show all chaptersShow less
6enviado. Neste caso, esta tabela segue a tabela abaixo:
7dados.
8TTL 5V 0V
9Monitor. Neste momento, a seguinte tela será apresentada:
10indicamos se será transmitido ou recebido um dado na RS485.
11com o PIC.
12programado no PIC.
1305 OFF, o resultado será o seguinte:
14#fuses xt,nolvp,nowdt #use delay(clock=4000000) #use rs232(baud=9600,xmit=pin_b2,rcv=pin_b1)
15if(indice==8) { indice=0;
16forma que foram enviados, assim o controlador sabe que o device
17Note que neste caso o frame enviado foi diferente já que o
18É um projeto em que será retornado para o controlador que
19void calc_crc(unsigned int dataLength) {
200x01, 0xFD e 0xCA de acordo com o protocolo abaixo:
21Veja abaixo o programa para o microcontrolador PIC. Observe
22programa, não é verificado qual registrador que deseja ler assim
23#fuses xt,nolvp,nowdt #use delay(clock=4000000) #use rs232(baud=9600,xmit=pin_b2,rcv=pin_b1)
24delay_ms(10); output_low(ctr);
25Abaixo um exemplo com o botão em estado solto, retornando
26primeiro e segundo byte que possuem o valor 0x01 indicam que o
27Capítulo III
28necessário adicionar dois botões sendo um para ligar e outro para
29Para executar o programa e testar em conjunto com o kit
30figura.
316 bytes. Para adicionar um evento de recepção de dados selecione o
Desenvolvendo Um Datalogger Em Vc# E Armazenando No Arquivo Formato Csv Para Monitoramento De Barômetro Usando O Esp8266 (nodemcu) Programado No ArduinoVitor Amadeu Souza37m$7 · $0.00
Comunicação Lora Para Medir Célula De Carga Programado No ArduinoVitor Amadeu Souza23m$8 · $0.00
Reproduzindo A Música De Pedro De Escobar Em Arquivo Wav Com Pic Baseado No Mikroc ProVitor Amadeu Souza50m$6 · $0.00
Enviando A Concentração De Co Para Uma Conta Do Twitter Com A Raspberry Pi Programada Em PythonVitor Amadeu Souza34m$10 · $0.00
Calculando A Energia Mecânica Programado No LazarusVitor Amadeu Souza34m$7 · $0.00
Apresentando As 95 Teses De Martinho Lutero Programado Em Visual BasicVitor Amadeu Souza30m$7 · $0.00
Calculando A Conta De Energia Programado Em Visual BasicVitor Amadeu Souza32m$7 · $0.00
Apresentando Pinturas De Niccolò Di Liberatore Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Apresentando Pinturas De John Everett Millais Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Conectando Um Encoder Rotativo Modelo Ky-040 Ao ArduinoVitor Amadeu Souza11m$6 · $0.00
Desenvolvendo Uma Aplicação Cliente-servidor Para Monitorar H2 Com O Esp8266 Programado No Arduino E Servidor No Vc#Vitor Amadeu Souza35m$7 · $0.00
Apresentando A Etimologia De Burkina Faso Com Display Lcd Programado No ArduinoVitor Amadeu Souza10m$6 · $0.00
Desenvolvendo Um Jogo No Vb Para Ensino De NutriçãoVitor Amadeu Souza40m$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte IxVitor Amadeu Souza22m$10 · $0.00
Projeto De Software Para Domótica Com Comunicação Lora Programado No ArduinoVitor Amadeu Souza20m$6 · $0.00
Desenvolvendo Um Voltímetro Para Rede Can Programado Em C Para O Pic18f4580Vitor Amadeu Souza1h 5m$7 · $0.00
Projeto De Porta Lógica Xnor Com O Ci 4077 Com Desenho De Esquema E Layout No KicadVitor Amadeu Souza1h 18m$6 · $0.00
Arte Românica Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$7 · $0.00
Reproduzindo A Música De Felix Mendelssohn Em Arquivo Wav Com Pic Baseado No Mikroc ProVitor Amadeu Souza50m$6 · $0.00
As Obras De PlatãoPlatão3h 57m4.7 (1.3K)$6 · $0.00
Árvore e folhaJ.R.R. Tolkien4h 59m4.3 (6.3K)$12 · $0.00
Ética, Espiritualidade E CidadaniaAri Antônio Da Silva7h 40m$10 · $0.00
Homo Sapiens Teknelogo - A Superficial Condição HumanaAna Paula Pinho9h 43m$17 · $0.00
Consciência fonológica na educação infantil e no ciclo de alfabetizaçãoArtur Gomes de Morais8h 44m4.8 (1.5K)$6.99 · $0.00
Seja YounikTiago Bruneto2h 32m4.7 (3.7K)$6 · $0.00
O Livro Dos Mártires IlustradoJohn Foxe11h 52m4.6 (5.1K)$5 · $0.00
As Obras De PlatãoPlatão3h 48m4.6 (682)$6 · $0.00
Em defesa da escolaJan Masschelein, Maarten Simons5h 26m4.6 (726)$6.99 · $0.00
Teoria Dos JogosFernando Barrichelo2h 21m4.5 (543)$5 · $0.00
O homem e seus símbolosCarl G. Jung, Joseph L. Henderson, M.-L. von Franz, Aniela Jaffé, Jolande Jacobi, John Freeman14h 50m4.4 (156.9K)$14 · $0.00
Avaliação MediadoraJussara Hoffmann4h 43m4.4 (2.7K)$9 · $0.00
Para além da aprendizagem - Educação democrática para um futuro humanoGert Biesta5h 57m4.5 (278)$5.99 · $0.00
Piaget, Vigotski, WallonYves de La Taille, Marta Kohl de Oliveira, Heloysa Dantas5h 10m4.3 (3.4K)$4.99 · $0.00
Desenvolvimento e aprendizagem em Piaget e VigotskiIsilda Campaner Palangana6h 7m4.4 (513)$4.99 · $0.00
Teoria Queer: Um aprendizado pelas diferençasRichard Miskolci2h 36m4.4 (707)$4.99 · $0.00
Focado Em PessoasPedro Janot6h 52m4.4 (355)$8 · $0.00
Bourdieu & a EducaçãoCláudio M. Martins Nogueira, Maria Alice Nogueira4h 39m4.4 (319)$7 · $0.00
Competência pedagógica do professor universitárioMarcos Tarciso Masetto6h 14m4.4 (271)$9 · $0.00
Quando eu voltar a ser criança - Edição revistaJanusz Korczak6h 41m4.4 (288)$5.99 · $0.00
You may also like
Apresentando Pinturas De Hendrik Goltzius Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Arte Românica Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$7 · $0.00
Telemetria Por Iot Na Plataforma Cayenne Para Medir Decibelímetro Com Base No Esp8266 Programado Em ArduinoVitor Amadeu Souza20m$7 · $0.00
Soma E Produto De Vetores No Plano Usando O Visual BasicVitor Amadeu Souza31m$7 · $0.00
Tecendo Meu TextoIsadora Figueiredo35m$10 · $0.00
Vexilologia Para A Bandeira De Vanuatu Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Carnes E SaladasLeonor Alvarenga1h$6 · $0.00
Apresentando Pinturas De Domenico Di Bartolo Com Display Tft Programado No ArduinoVitor Amadeu Souza20m$6 · $0.00
Apresentando Pensamentos De Fiódor Dostoiévski Com Display Tft Programado No ArduinoVitor Amadeu Souza20m$6 · $0.00
Vexilologia Para A Bandeira Da Alemanha Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Projeto De Hardware Mifare Com Desenho De Esquema E Layout No KicadVitor Amadeu Souza1h 17m$7 · $0.00
Reproduzindo A Música De Franco Faccio Em Arquivo Wav Com Pic Baseado No Mikroc ProVitor Amadeu Souza55m$6 · $0.00
Apresentando O Nome Oficial Do Líbano Com Display Lcd Programado No ArduinoVitor Amadeu Souza13m$6 · $0.00
Projeto De Hardware Para Fechadura Eletrônica Por Rfid Com Desenho De Esquema E Layout No KicadVitor Amadeu Souza1h 17m$7 · $0.00
Projetos Com Arduino No Ardublock Parte XxiiVitor Amadeu Souza8m$8 · $0.00
200 Expressões Em Inglês Para VocêRicardo Esteves49m$10 · $0.00
Projetos Com Arduino No Ardublock Parte XVitor Amadeu Souza13m$8 · $0.00
Apresentando A Etimologia Do Nepal Com Display Lcd Programado No ArduinoVitor Amadeu Souza14m$6 · $0.00
Monitorando A Concentração De Ozônio Com O Pic E Visual BasicVitor Amadeu Souza20m$10 · $0.00
Projetos Com Pic24 Parte IvVitor Amadeu Souza34m$10 · $0.00