
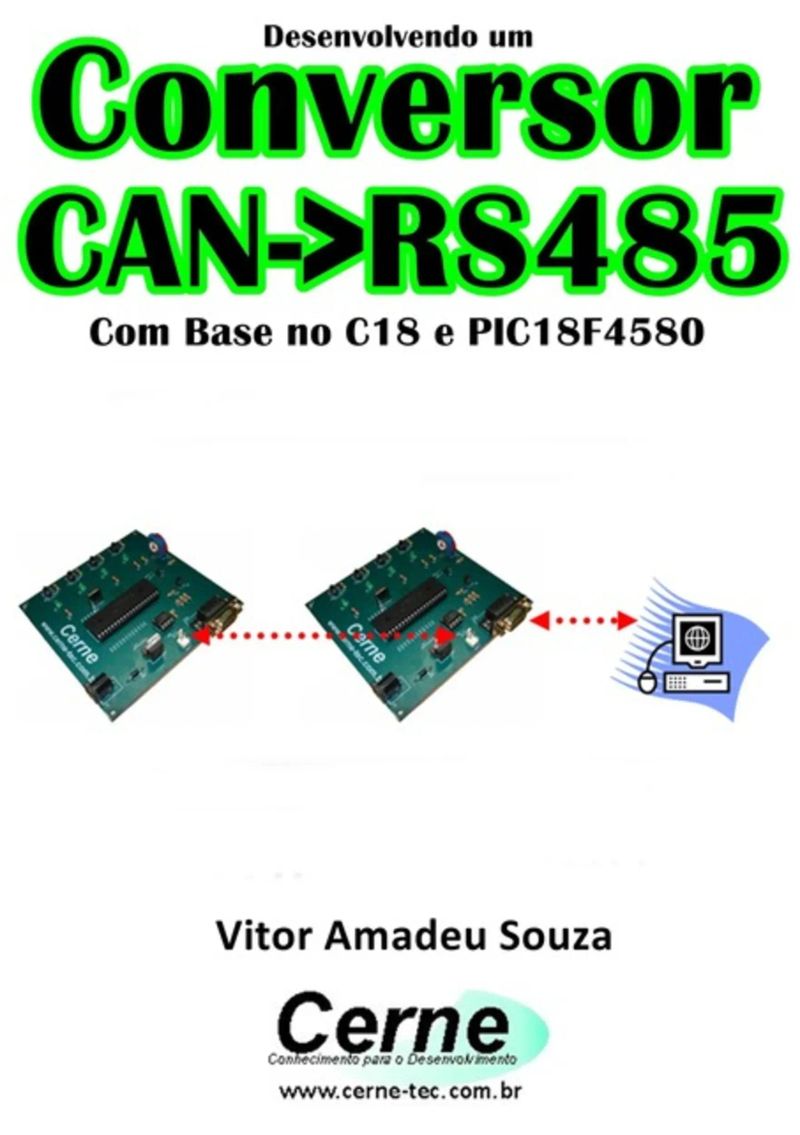
Desenvolvendo Um Conversor Can->rs485
By Vitor Amadeu Souza


Length1h 13m
About this audiobook
A proposta deste livro é apresentar inicialmente a rede CAN e em seguida, realizar a comunicação com 1 e 8 bytes entre dois microcontroladores PIC18F4580 a 125kbps, de modo que os botões conectados em uma placa possam controlar os leds da segunda e vice-versa. Posteriormente, um conversor de rede CAN para RS485 é apresentado, onde o identificador da mensagem assim como o conteúdo recebido de dados da rede CAN seja convertido para RS485 a 9600 bps, permitindo visualizar tais informações no computador, desde que haja um conversor instalado no PC. Todos os exemplos usam o protocolo CAN versão standard de 11 bits e a programação foi feita usando-se o compilador C18 da Microchip, sendo tal conceito válido para outros PICs com módulo CAN assim como outras ferramentas de programação. É importante que o leitor possua conhecimentos prévios de programação antes da leitura de tal literatura. Como referência, indica-se o livro Programando o PIC18F1220 com base no C18 e MPLAB X do mesmo autor e editora.
Audiobook details
GenreEducation and Learning, Technology
Length1 hr 13 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateJul 20, 2016
LanguagePortuguese
Table of contents
1Vitor Amadeu Souza
2I. Metodologia de desenvolvimento 1. Introdução
3Capítulo I
4Metodologia de desenvolvimento
5A rede CAN (Controller Area Network) surgiu com o advento
Show all chaptersShow less
6Taxa (kbps)
71 Mbps
8125 Kbps
950 Kbps
10Aplicação Apresentação Sessão Transporte Rede Enlace Camada Física
11protocolos de comunicação usando o padrão CAN.
12Inicialmente temos um campo de SOF (Start of Frame) que
13Ignição
14Porta
15protoboard ou placa padrão.
16Fonte: PIC18F4580 Datasheet
17Fonte: MCP2551 Datasheet
18Neste tópico, os registradores utilizados para configurar a
19registrador CANSTAT.
20Bit 7-6 MDSEL1-MDSEL0 Bits de Seleção de Modo
21mensagem no modo standard e caso o modo utilizado seja o
220 a 8 bytes, observe:
23Verifica qual identificador da mensagem recebida via CAN.
24O registrador RXERRCNT permite verificar a quantidade de
25poderemos ajustar as três fases de um bit no barramento CAN, que
26Bit 2-0 PRSEG1-PRSEG0 Seleção de propagação
27um entendimento maior para o leitor.
28while(1) { if (PIR3bits.RXB0IF) {
29Rotina para inicializar o PIC
30//extendida
31//padrão standard
32Capítulo IV
33permitindo desta forma que 8 botões possam controlar até 8 leds.
34No loop principal é verificado constantemente se o flag de
35carregar em um dos registradores de transmissão (TXB0D0 a TXB0D7)
36//Limpa o bit de buffer cheio //Limpa o indicado de buffer 0
37Rotina para inicializar o PIC
38//extendida
39//padrão standard
40comunicação de 9600 bps, sem paridade, 1 stop-bit e um start-bit.
415 VCC
420 VCC
433 até 18V
44T= 1 / 9600 = 104 µs (aproximadamente)
45cálculo anterior, o tempo de 1 bit é de aproximadamente de104us. O
46Note que tal exemplo é uma junções dos últimos dois vistos nesta
47obra.
48Rotina para inicializar o PIC
49Este código, assim como os outros apresentados ao longo da
50Conversor CAN->RS485
Operações Aritméticas De Multiplicação E Divisão De Números Complexos Programado Em Visual C#Vitor Amadeu Souza33m$7 · $0.00
Projeto De Ponte H Com Desenho De Esquema E Layout No KicadVitor Amadeu Souza1h 17m$6 · $0.00
Monitorando Uv No Pic Com Sintetizador De Voz Programado No Visual C#Vitor Amadeu Souza15m$7 · $0.00
Lendo A Temperatura E Umidade Via I2c No ArduinoVitor Amadeu Souza20m$9 · $0.00
Implementando Um Conversor Rpm->tensão Com Base No ArduinoVitor Amadeu Souza15m$10 · $0.00
Monitorando Co2 No Arduino Com Sintetizador De Voz Programado No Visual BasicVitor Amadeu Souza22m$7 · $0.00
Monitorando A Concentração De Glp Com O Visual BasicVitor Amadeu Souza19m$10 · $0.00
Apresentando Pinturas De Jean-baptiste-siméon Chardin Com Display Tft Programado No ArduinoVitor Amadeu Souza19m$6 · $0.00
Obtendo A Potência De Matrizes Usando O Visual C#Vitor Amadeu Souza31m$7 · $0.00
Enviando A Concentração De Benzeno Para Uma Conta Do Twitter Com A Raspberry Pi Programada Em PythonVitor Amadeu Souza32m$10 · $0.00
Desenvolvendo Um Datalogger Para Medir Phmetro Com ArduinoVitor Amadeu Souza42m$10 · $0.00
Desenvolvendo Um Medidor De Co Modbus Tcp/ip No PicVitor Amadeu Souza1h 23m$10 · $0.00
Desenvolvendo Um Alarme Automotivo No ArduinoVitor Amadeu Souza19m$10 · $0.00
Projeto Detector De Escuro Com O Ci 555 Com Desenho De Esquema E Layout No KicadVitor Amadeu Souza1h 17m$6 · $0.00
Projetos Com Arduino - Parte XxiVitor Amadeu Souza31m$10 · $0.00
Comunicação 1-wire Com O Ds1820 No ArduinoVitor Amadeu Souza18m$9 · $0.00
Desenvolvendo Um Datalogger Para Medição De Concentração De Co2 Com ArduinoVitor Amadeu Souza45m$10 · $0.00
Apresentando Alguns Pontos Turísticos Da Argélia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9m$6 · $0.00
Vexilologia Para A Bandeira De Montenegro Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
Obtendo A Sequência De Dna Programado No LazarusVitor Amadeu Souza34m$7 · $0.00
As Obras De PlatãoPlatão3h 57m4.7 (1.3K)$6 · $0.00
Árvore e folhaJ.R.R. Tolkien4h 59m4.3 (6.3K)$12 · $0.00
Ética, Espiritualidade E CidadaniaAri Antônio Da Silva7h 40m$10 · $0.00
Homo Sapiens Teknelogo - A Superficial Condição HumanaAna Paula Pinho9h 43m$17 · $0.00
Seja YounikTiago Bruneto2h 32m4.7 (3.7K)$6 · $0.00
O Livro Dos Mártires IlustradoJohn Foxe11h 52m4.6 (5.1K)$5 · $0.00
Dicionário Paulo FreireUnknown Author26h 51m4.6 (1.4K)$10.99 · $0.00
As Obras De PlatãoPlatão3h 48m4.6 (682)$6 · $0.00
Em defesa da escolaJan Masschelein, Maarten Simons5h 26m4.6 (726)$10 · $0.00
Teoria Dos JogosFernando Barrichelo2h 21m4.5 (543)$5 · $0.00
O homem e seus símbolosCarl G. Jung, Joseph L. Henderson, M.-L. von Franz, Aniela Jaffé, Jolande Jacobi, John Freeman14h 50m4.4 (156.9K)$14 · $0.00
Focado Em PessoasPedro Janot6h 48m4.4 (1.8K)$7 · $0.00
Gramática da fantasiaGianni Rodari6h 59m4.4 (3.2K)$9 · $0.00
Avaliação MediadoraJussara Hoffmann4h 43m4.4 (2.7K)$9 · $0.00
Faça-os ler!Michel Desmurget12h 5m4.5 (321)$11.99 · $0.00
Para além da aprendizagem - Educação democrática para um futuro humanoGert Biesta5h 57m4.5 (278)$9 · $0.00
Piaget, Vigotski, WallonYves de La Taille, Marta Kohl de Oliveira, Heloysa Dantas5h 10m4.3 (3.4K)$8 · $0.00
Desenvolvimento e aprendizagem em Piaget e VigotskiIsilda Campaner Palangana6h 7m4.4 (513)$8 · $0.00
Teoria Queer: Um aprendizado pelas diferençasRichard Miskolci2h 36m4.4 (707)$7 · $0.00
Bourdieu & a EducaçãoCláudio M. Martins Nogueira, Maria Alice Nogueira4h 39m4.4 (319)$7 · $0.00
You may also like
Implementando Um Placar Esportivo Para Badminton Com ArduinoVitor Amadeu Souza12m$10 · $0.00
Desenvolvendo Um Medidor De Vazão E Hidrômetro Com PicVitor Amadeu Souza1h 1m$10 · $0.00
Reproduzindo A Música De François-joseph Gossec Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$5 · $0.00
Programando O Arduino Com A Função Do Circuito Integrado 7432Vitor Amadeu Souza11m$6 · $0.00
Projetos Com Arm Programado Em Arduino Com Base No Modelo Stm32f103c8 Parte XvVitor Amadeu Souza14m$6 · $0.00
Apresentando O Nome Oficial Do Gabão Com Display Lcd Programado No ArduinoVitor Amadeu Souza13m$6 · $0.00
Plotando Um Gráfico De Arrecação De Impostos Programado Em Visual BasicVitor Amadeu Souza34m$6 · $0.00
Comunicação 1-wire Com O Ds1820 No ArduinoVitor Amadeu Souza18m$9 · $0.00
Conectando O Sensor De Temperatura Ina3221 Programado No ArduinoVitor Amadeu Souza14m$6 · $0.00
Conectando Um Sensor De Presença Pir Com O Módulo Hc-sr501 Ao ArduinoVitor Amadeu Souza10m$6 · $0.00
Vexilologia Para A Bandeira Do Kiribati Com Display Tft Programado No ArduinoVitor Amadeu Souza18m$6 · $0.00
Projetos Em Clp Ladder Baseado No Twidosuite Parte IxVitor Amadeu Souza13m$7 · $0.00
Rtos Para Medição De Célula De Carga Com Base No Rtos Osa, Mikroc Pro E Pic18f4620Vitor Amadeu Souza11m$7 · $0.00
Apresentando No Display Tm1638 A Medição De Termômetro Programado No ArduinoVitor Amadeu Souza14m$6 · $0.00
Calculando Um Número Tetraédico Programado Em Visual BasicVitor Amadeu Souza34m$6 · $0.00
Apresentando Um Orago Da Romênia Com Display Lcd Programado No ArduinoVitor Amadeu Souza13m$6 · $0.00
Maquinari1(um)Luan Hornich4m$7 · $0.00
Apresentando Pinturas De Cimabue Com Display Tft Programado No ArduinoVitor Amadeu Souza20m$6 · $0.00
Projetos Com Hc908 Parte XVitor Amadeu Souza22m$10 · $0.00
Reproduzindo A Música De Mily Balakirev Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50m$6 · $0.00