
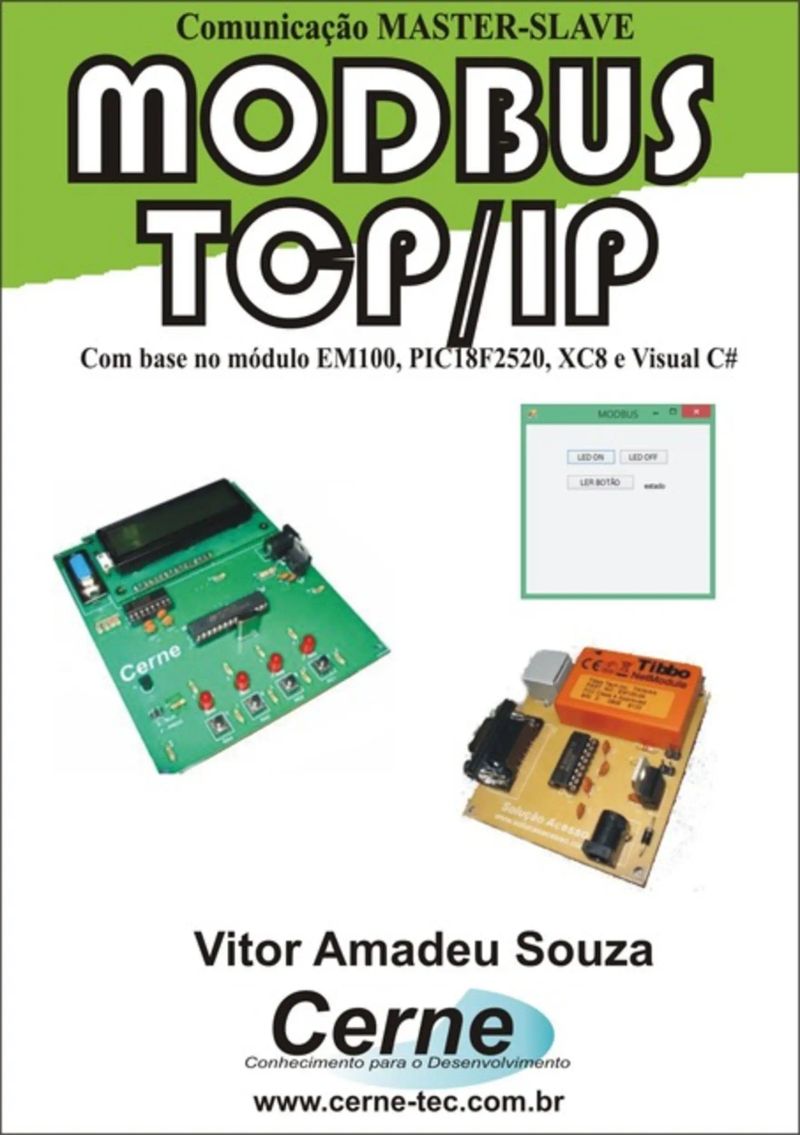
Comunicação Master-slave Modbus Tcp/ip Com Base No Módulo Em100, Pic18f2520, Xc8 E Visual C#
By Vitor Amadeu Souza


Length1h 17m
About this audiobook
Esta literatura aborda a construção tanto do mestre quanto do escravo da rede MODBUS, no qual o escravo é desenvolvido usando a linguagem C com base no XC8 e PIC18F e o mestre programado através do Visual C++ Express. A conexão é feita através da interface Ethernet usando o protocolo TCP/IP. Os exemplos apresentados consistem em ler o estado de um botão digital e controlar uma saída digital através da rede MODBUS TCP/IP. Para isso, ao longo da literatura são apresentados os códigos fontes de ambas aplicações, de modo que o leitor tenha embasamento para desenvolvimento de um projeto de acordo com as suas necessidades.
Audiobook details
GenreEducation and Learning, Technology
Length1 hr 17 mins
Narrated byListen with 1,000+ voices
FormateBook with Audio
Publish dateJun 28, 2016
LanguagePortuguese
Table of contents
1Vitor Amadeu Souza
2Introdução
3Capítulo I Características do PIC18F2520
4automóveis e etc.
5Capítulo II Ferramentas de Hardware e Software
Show all chaptersShow less
6Esta tela seleciona o gravador que será usado para gravar o
7botão Next.
8tela surgirá.
9Abaixo um exemplo de comentário de várias linhas:
10Capítulo III Declaração de Variáveis
11palavra binária. Se for decimal, bastará indicar o valor diretamente
12Capítulo IV Operadores da Linguagem
13outras linguagens.
14considerado verdadeiro.
15++minuto; //incrementa a variável minuto
161.Introdução
17possibilitam que o sistema tenha acesso ao mundo externo através
18Pisca-Pisca
19Delay1TCY Delay10TCYx Delay100TCYx Delay1KTCYx Delay10KTCYx
201 ms, onde este tempo ainda pode ser expandido em múltiplos.
213.Código fonte
22permitirá explorar de maneira simplificada o LCD.
23Os níveis de comunicação usados pelo RS232 são diferentes
24Tabela- Níveis TTL e RS232
25T= 1 / 38400 = 26 us (aproximadamente)
26este item não está incluído, a comunicação acaba com um bit de
27bps é considerada uma velocidade alta, este bit também ficará em
28velocidade utilizada.
29if(dado=='A') LED=1;
30A descrição completa dos pinos de comunicação está
31Figura 10.5: Conversor TCP/IP <-> RS232 da Cerne Tecnologia Fonte: www.cerne-tec.com.br
32Terminal.
33Tabela 10.3: Respostas do EM100 Fonte: www.tibbo.com
34Através deste comando, inicializa-se o módulo EM100 com
352.3 Comando para ler o IP (GIP)
36módulo.
37EM100 é configurado para funcionar em TCP/IP.
382.5 Conectando o Módulo
392.6 Pinagem do Conector RJ45
40identificado como um tipo de mensagem broadcast, onde todos
41Existem dois modos de transmissão usados no MODBUS. O
42ao pressionar o botão Fcn 05 ON especificando a saída 1, o
43índice responsável por receber os dados da serial e armazenar os
44Os comandos enviados são os mesmos recebidos, assim o
45MODBUS verifica-se que o valor 0x01 é referente ao endereço da
46será
47listado o
48//Prototipagem de função void calc_crc(unsigned int dataLength);
49CheckSum>>=1; }
50primeiro e segundo byte possui o valor 0x01 e indicam o
Reproduzindo A Música De Mauro Giuliani Em Arquivo Wav Com Pic Baseado No Mikroc ProVitor Amadeu Souza50m$6 · $0.00
Apresentando Pinturas No Display Tft De Théodore Géricault Com Raspberry Pi Programado No PythonVitor Amadeu Souza43m$6 · $0.00
Monitorando Através Do Visual C# O Higrômetro Com O Stm32f103c8 Programado No ArduinoVitor Amadeu Souza17m$8 · $0.00
Lendo A Temperatura De Um Termopar No Lcd Com O Max6675 Usando O Pic Programado No Xc8Vitor Amadeu Souza14m$7 · $0.00
Conectando Um Display De 7 Segmentos Usando O 4511 Programado No ArduinoVitor Amadeu Souza13m$6 · $0.00
Introdução A Sqlite Volume VVitor Amadeu Souza11m$6 · $0.00
Desenvolvendo Um Medidor De Co Para A Rede Can Programado Em ArduinoVitor Amadeu Souza29m$7 · $0.00
Monitorando Decibelímetro No Arduino Com Sintetizador De Voz Programado No Visual BasicVitor Amadeu Souza21m$7 · $0.00
Apresentando Uma Lista De Pseudônimos Com Display Lcd Programado No ArduinoVitor Amadeu Souza10m$6 · $0.00
Computando A Reatância Capacitiva Programado Em Visual C#Vitor Amadeu Souza30m$7 · $0.00
Desenvolvendo Um Web Server Para Monitoramento De Célula De Carga Usando O Esp8266 (nodemcu) Programado Em LuaVitor Amadeu Souza35m$10 · $0.00
Monitorando Através Do Visual C# O Voltímetro Com O Stm32f103c8 Programado No ArduinoVitor Amadeu Souza18m$8 · $0.00
Construindo Um Termograma Com O Visual C#Vitor Amadeu Souza32m$10 · $0.00
Apresentando O Sítio Histórico E Arqueológico São João Marcos Com Display Tft Programado No Raspberry Pi Em PythonVitor Amadeu Souza47m$7 · $0.00
Projeto De Iot Para Medição De Co Programado Em Arduino No Stm32f103c8Vitor Amadeu Souza23m$6 · $0.00
Calculando A Resistência Térmica Programado Em Visual BasicVitor Amadeu Souza30m$7 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IiiVitor Amadeu Souza11m$6 · $0.00
Redes Lin Para PicVitor Amadeu Souza42m$10 · $0.00
Enviando A Medição De Higrômetro Por Zigbee Programado No PicVitor Amadeu Souza26m$7 · $0.00
Lendo O Sensor Óptico Modelo Qrd1114 Programado No ArduinoVitor Amadeu Souza11m$6 · $0.00
As Obras De PlatãoPlatão3h 57m4.7 (1.3K)$6 · $0.00
Árvore e folhaJ.R.R. Tolkien4h 59m4.3 (6.3K)$12 · $0.00
Ética, Espiritualidade E CidadaniaAri Antônio Da Silva7h 40m$10 · $0.00
Homo Sapiens Teknelogo - A Superficial Condição HumanaAna Paula Pinho9h 43m$17 · $0.00
Filhos Melhores Para O MundoBárbara Flores5h 30m4.8 (1.1K)$7 · $0.00
Seja YounikTiago Bruneto2h 32m4.7 (3.7K)$6 · $0.00
Dicionário Paulo FreireUnknown Author26h 51m4.7 (665)$16 · $0.00
O Livro Dos Mártires IlustradoJohn Foxe11h 52m4.6 (5.1K)$5 · $0.00
As Obras De PlatãoPlatão3h 48m4.6 (682)$6 · $0.00
Em defesa da escolaJan Masschelein, Maarten Simons5h 26m4.6 (726)$10 · $0.00
Meditação: Homem-perfeição Na Deus-satisfaçãoSri Chinmoy6h 44m4.6 (470)$13 · $0.00
Avaliação E Educação InfantilJussara Hoffmann3h 45m4.5 (2.7K)$9 · $0.00
Teoria Dos JogosFernando Barrichelo2h 21m4.5 (543)$5 · $0.00
O homem e seus símbolosCarl G. Jung, Joseph L. Henderson, M.-L. von Franz, Aniela Jaffé, Jolande Jacobi, John Freeman14h 50m4.4 (156.9K)$14 · $0.00
Focado Em PessoasPedro Janot6h 48m4.4 (1.8K)$7 · $0.00
Gramática da fantasiaGianni Rodari6h 59m4.4 (3.2K)$9 · $0.00
Inclusão escolarMaria Teresa Eglér Mantoan2h 29m4.4 (1.3K)$6 · $0.00
Faça-os ler!Michel Desmurget12h 5m4.5 (321)$8.99 · $0.00
Para além da aprendizagem - Educação democrática para um futuro humanoGert Biesta5h 57m4.5 (278)$9 · $0.00
Piaget, Vigotski, WallonYves de La Taille, Marta Kohl de Oliveira, Heloysa Dantas5h 10m4.3 (3.4K)$8 · $0.00
You may also like
Apresentando Uma Lista De Museus Do Estado Do Am Com Display Lcd Programado No ArduinoVitor Amadeu Souza8m$6 · $0.00
Automação como Processo Disruptivo na Perfuração de Rochas em Minas a Céu Aberto – Desafios e Ganhos ReaisJadir Pedro Alves3h 8m$15 · $0.00
Apresentando O Sítio Histórico E Arqueológico Vila De Estrela Com Display Tft Programado No ArduinoVitor Amadeu Souza21m$7 · $0.00
Introdução À Indústria 4.0Sandro Santos2h 48m4.3 (127)$9 · $0.00
Análise De Sistemas Vol. 3Flavia Reisswitz4h 25m$5 · $0.00
Desenvolvendo Um Medidor Poe Vazão Modbus Tcp/ip No ArduinoVitor Amadeu Souza1h 5m$26 · $0.00
O Manual De Álgebra De BooleAndrew Fairbain1h 15m$6 · $0.00
38 Novos Programas 17 04 2020 CompletoKaicon Ricardo33m$5 · $0.00
Calculando Ib, Ic, Vc E Vce De Um Transistor Bipolar Programado Em Visual BasicVitor Amadeu Souza38m$7 · $0.00
Projetos Com Arm Programado Em Arduino Com Base No Modelo Stm32f103c8 Parte XxxivVitor Amadeu Souza16m$6 · $0.00
Iot Para Medir Benzeno Com Esp32 Programado Em ArduinoVitor Amadeu Souza21m$8 · $0.00
Desenvolvendo Um Medidor De H2 Modbus Para Leitura No Elipse Com Interface Rs232 No ArduinoVitor Amadeu Souza40m$10 · $0.00
Teoria Dos Servomecanismos E Do Controle AutomáticoLuiz Tarcisio Castello Branco Sampaio4h 7m$11 · $0.00
Projetando Um Shield Arduino Para Conectar Um Gps Usando O FritzingVitor Amadeu Souza22m$6 · $0.00
Projetando Um Shield Nodemcu Para Comunicação Zigbee Usando O FritzingVitor Amadeu Souza22m$7 · $0.00
O uso da Inteligência Artificial como meio de conferir eficiência às execuções fiscais na Justiça FederalLúcia Helena de Matos Moura4h 49m$12 · $0.00
Medindo A Concentração De Vapor De Álcool Em PpmVitor Amadeu Souza52m$10 · $0.00
Educação Conectada nas Escolas Públicas no BrasilMaria de Fátima Luz Santos Luz Santos6h 26m$30 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte XxxiiiVitor Amadeu Souza16m$7 · $0.00
17 Novela Do PimKaicon Ricardo19m$5 · $0.00