


Duração33m
Sobre este audiolivro
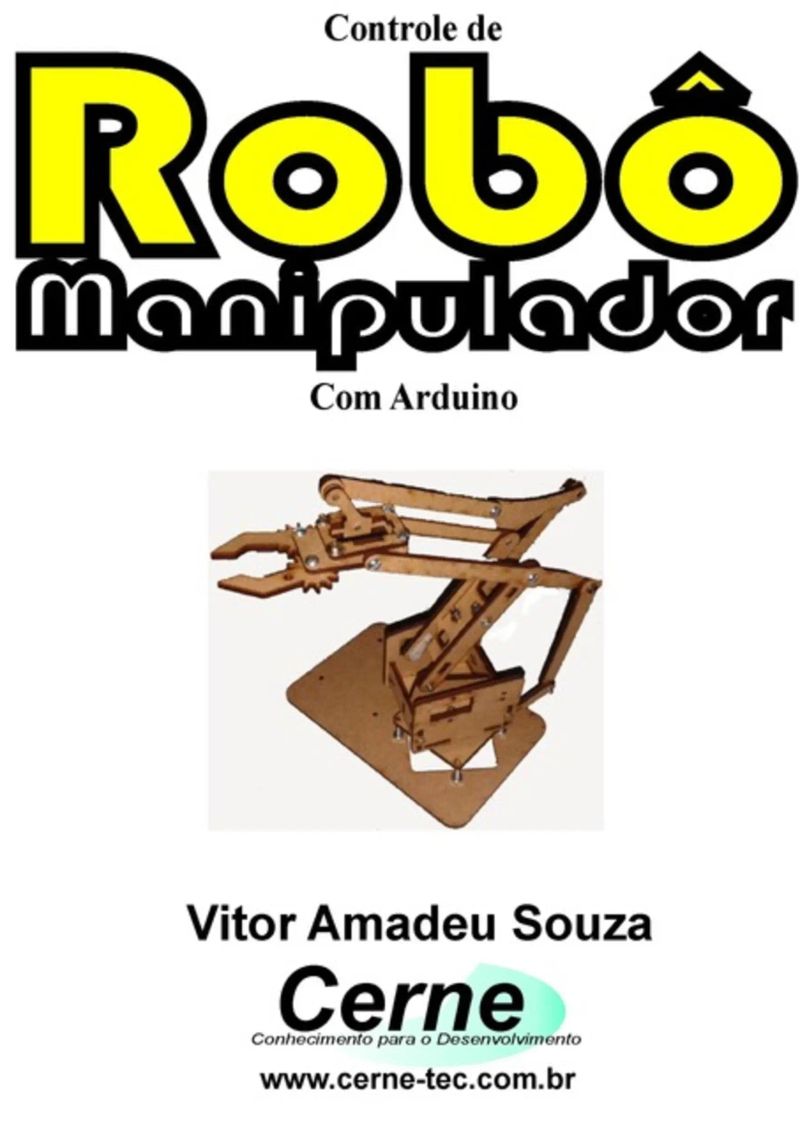
Esta obra apresenta como realizar o controle de um robô manipulador ou braço robótico articulado usando o Arduino, onde inicialmente são apresentados os conceitos fundamentais de robótica seguido do acionador utilizado, que neste caso foi o servomotor e finalmente uma aplicação que ponha o braço em funcionamento.
Detalhes do audiolivro
GêneroTechnology
Duração33 min
Narrado porOuça com mais de 1.000 vozes
FormatoeBook com áudio
Data de publicação2 de nov. de 2015
IdiomaPortuguês
Sumário
1Vitor Amadeu Souza
2Capítulo I
3Observe atentamente que a mecânica de um braço robótico é
4Figura: Junta tipo O Fonte: www.nuigalway.ie/staff.../06._industrial_robotics.ppt
5Figura: Junta tipo V Fonte: www.nuigalway.ie/staff.../06._industrial_robotics.ppt
Mostrar todos os capítulosVer menos
6Há três movimentos no qual um punho pode desempenhar que
7No exemplo deste
8Em +90º
9negativo, onde alimenta-se o mesmo com uma tensão de 3,0V a
10servomotor, usando para isso um loop for.
11{ frentetras.write(x); delay(100); } }
12Capítulo V
Calculando O Mdc Programado Em Visual C#Vitor Amadeu Souza30min$8 · $0.00
Rtos Para Medir Dinamômetro Programado No ArduinoVitor Amadeu Souza31min$7 · $0.00
Medindo O Valor De Pico De Um Voltímetro Programado Em Arduino No Stm8Vitor Amadeu Souza9min$6 · $0.00
Monitorando A Concentração De Co Com O Visual C#Vitor Amadeu Souza22min$10 · $0.00
Calculando A Segunda Lei De Newton Programado No LazarusVitor Amadeu Souza34min$7 · $0.00
Monitorando Um Amperímetro Trifásico Com O Pic E Vc#Vitor Amadeu Souza20min$21 · $0.00
Apresentando O Nome Oficial Da Lituânia Com Display Lcd Programado No ArduinoVitor Amadeu Souza9min$6 · $0.00
Desenvolvendo Um Terminal De Consulta De Preços Com O Visual C# E SqlVitor Amadeu Souza44min$10 · $0.00
Projetos Com Esp8266 Programado Em Lua - Parte XxviiiVitor Amadeu Souza12min$10 · $0.00
Acesso A Nível De Bits/bytes Em Variáveis Programado No ArduinoVitor Amadeu Souza19min$6 · $0.00
Plotando Um Gráfico Para Medição De Corrente Com O Visual C#Vitor Amadeu Souza37min$10 · $0.00
Programação Paralela Em PythonVitor Amadeu Souza57min$6 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte IVitor Amadeu Souza9min$6 · $0.00
Plotando Gráficos 2d-3d Programado No PythonVitor Amadeu Souza1h 5min$8 · $0.00
Antologia De Projetos No Visual C# Volume IiVitor Amadeu Souza5h 46min$26 · $0.00
Implementando Um Detector De Cor Rgb Com O Sensor Tcs3472 Via I2c No ArduinoVitor Amadeu Souza21min$8 · $0.00
Reproduzindo Música Clássica Em Arquivo Wav Com Base No ArduinoVitor Amadeu Souza50min$10 · $0.00
Conectando O Módulo Ds18b20 Programado No ArduinoVitor Amadeu Souza12min$6 · $0.00
Implementando Em Visual Basic Via Rs485 Modbus Master-slave Com Base No Stm32f103c8 Programado Em ArduinoVitor Amadeu Souza36min$7 · $0.00
Vexilologia Do Estado Do Acre Com Display Tft Programado No ArduinoVitor Amadeu Souza18min$6 · $0.00
Você também pode gostar
Fundamentos E Aplicações Dos Sistemas Elétricos De Potência Parte XxiiVitor Amadeu Souza16min$7 · $0.00
Apresentando O Nome Oficial De Moçambique Com Display Lcd Programado No ArduinoVitor Amadeu Souza9min$6 · $0.00
Desenvolvendo Na Rede Ethernet Poe Um Sensor De Pressão Modbus Tcp/ip No PicVitor Amadeu Souza1h 18min$26 · $0.00
Domótica Com Esp32 E Vc# Programado No ArduinoVitor Amadeu Souza17min$9 · $0.00
Lendo Uma Entrada Analógica Com Ad7193Vitor Amadeu Souza18min$6 · $0.00
Calculando O Rendimento Do Cdb Programado Em Visual C#Vitor Amadeu Souza33min$6 · $0.00
Programando O Arduino Com A Função Do Circuito Integrado 7428Vitor Amadeu Souza11min$6 · $0.00
Usando O Touch Capacitivo Com O Mpr121 Programado No ArduinoVitor Amadeu Souza22min$6 · $0.00
Programação Em C Para O 8051Vitor Amadeu Souza55min$10 · $0.00
Introdução Ao React E Css No Ambiente Replit Parte XxviVitor Amadeu Souza25min$6 · $0.00
Projeto De Hardware Com Atmega2560 Esquema E Layout No KicadVitor Amadeu Souza30min$6 · $0.00
Rtos Para Medir Decibelímetro Programado No ArduinoVitor Amadeu Souza36min$7 · $0.00
Desenvolvendo Um Medidor Célula De Carga Modbus Rs232 No Esp32 Programado Em ArduinoVitor Amadeu Souza40min$11 · $0.00
Projetos No Arduino Com Tinkercad Parte ViVitor Amadeu Souza21min$7 · $0.00
Desenvolvendo Uma Interface Ihm Modbus Rs-485 No ArduinoVitor Amadeu Souza29min$10 · $0.00
Plotando Um Gráfico Coluna No PhpVitor Amadeu Souza21min$6 · $0.00
Rtos Para Medição De Phmetro Com Base No Rtos Osa, Mikroc Pro E Pic18f4620Vitor Amadeu Souza13min$7 · $0.00
Projetos De Controle De Motor Usando O ArduinoVitor Amadeu Souza1h 38min$26 · $0.00
Obtendo A Leitura De H2 No Smartphone Via Usb Otg Programado No ArduinoVitor Amadeu Souza27min$6 · $0.00
Comunicação Com Módulo De Rf Nrf24l01 Com Antena Para Medição De Álcool Programado No ArduinoVitor Amadeu Souza26min$7 · $0.00